English 日本語 Русский

运动捕捉系统和人工神经网络ELM联合校准提升工业机器人的绝对精度

运动捕捉系统和人工神经网络ELM联合校准提升工业机器人的绝对精度

客      户
同济大学航空航天与力学学院
关  键 词
动作捕捉,工业机器人,机器人校准
被捕捉物
工业机器人

工业机器人的绝对精度是评估其综合性能的重要指标之一。然而,由于机器人受到多种因素的影响,如加工误差、装配误差、零部件磨损、末端负载变化和温度影响等,其精度可能会受到影响。这对于卫星高精度组装和飞机集成组装等应用来说是不利的。随着工业机器人的不断发展和应用,对其运动精度的要求也越来越高。因此,提高机器人的绝对精度是当前亟待解决的问题之一。

同济大学航空航天与力学学院的研究人员提出了一种新的标定方法,利用运动捕捉系统和人工神经网络(ELM)来增加工业机器人的绝对精度。所提出的方法与传统校准方法相比,在姿态精度方面可以实现较大改进。研究为改善工业机器人在各个领域中的性能和效率提供了新途径。

验证实验

将机器人布置在8台动作捕捉镜头的几何中心。用螺栓将一个铝制空心装置固定在末端执行器上,在机器人的每个关节点和末端执行器上布置约15个反光标识点,共90个。实验过程中,随机选择机器人的500个位姿动作作为研究对象。使用NOKOV度量运动捕捉系统测量机器人的连续运动状态,获得机器人各个关节的位置和姿态信息,并用于后续的DH参数校准。最后使用标准差的范数评估了标定方法,并将其与传统和改进的运动学校准方法进行了比较。


实验机器人和动作捕捉系统

实验机器人和动作捕捉系统

实验视频


实验结果表明,随着几何误差和非几何误差等来源的增加,定位精度从定位精度由3.073度提高到0.077度。证实了算法的有效性,验证了预期结果。

实验中的定位精度

实验中的定位精度


机器人打乒乓球,旋转如何测量?NOKOV度量 × 瞬极科技协同测量,最高 9000 rpm

NOKOV度量动作捕捉系统实时测量乒乓球三维位姿、运动轨迹与旋转信息,并与瞬极科技高速相机配合,可实现最高9000 rpm的乒乓球高速旋转测量。

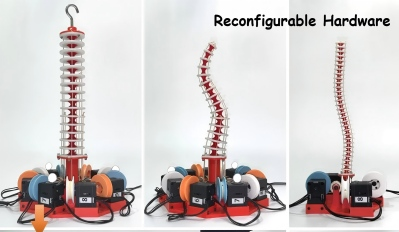
IROS 2026|CoLI连续体机器人平台:NOKOV度量动作捕捉验证主从遥操作性能

上海科技大学信息科学与技术学院肖晨曦老师团队在 IROS 2026 提出开源连续体机器人平台 CoLI,使用 NOKOV度量动作捕捉测量主从机器人末端位置,验证同构遥操作:平均位置跟踪误差 8.2 mm,从端收敛延迟 158 ms。

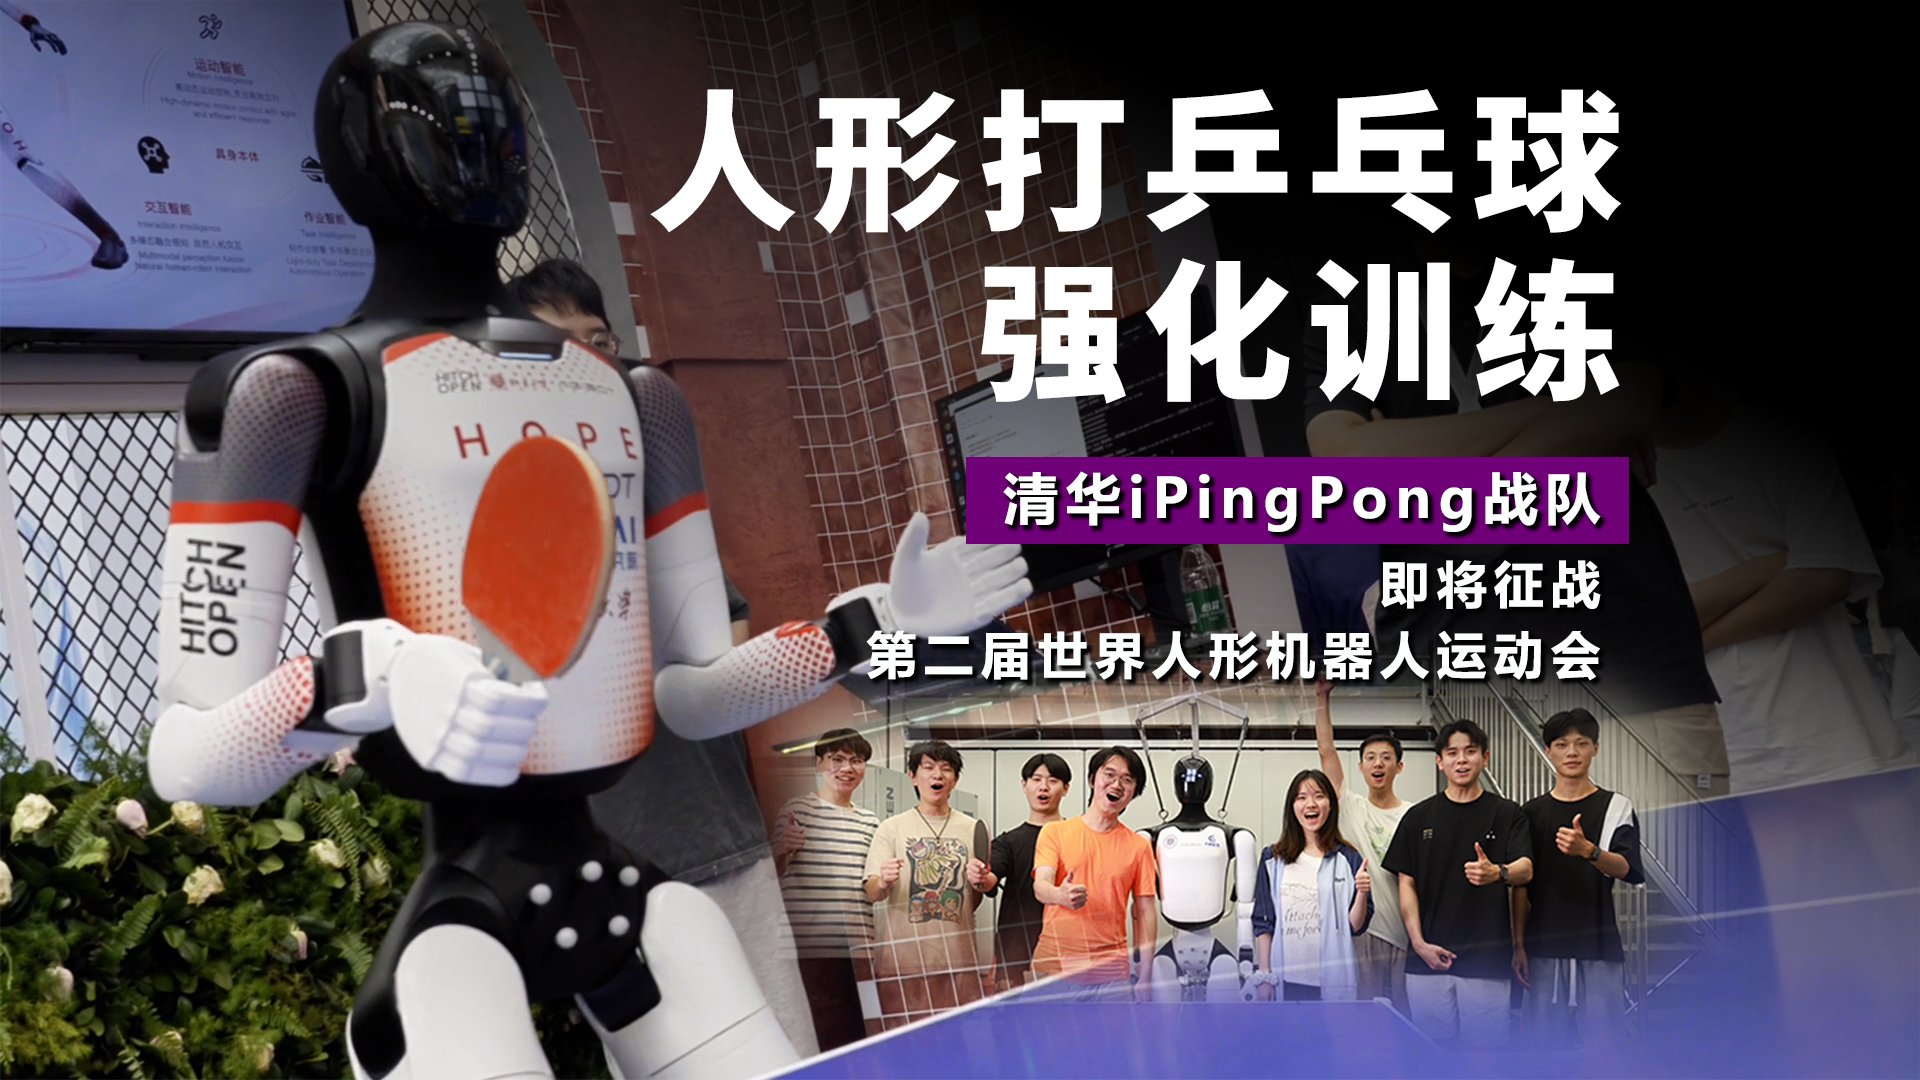
清华iPingPong战队|人形机器人乒乓球训练实现高动态回球

第二届世界人形机器人运动会人形机器人打乒乓球项目中,清华 iPingPong 战队,团队以“物理原生智能”为技术路线,依托 NOKOV 度量动作捕捉与强化学习算法,实现人形机器人高动态乒乓球回球与自主对抗。

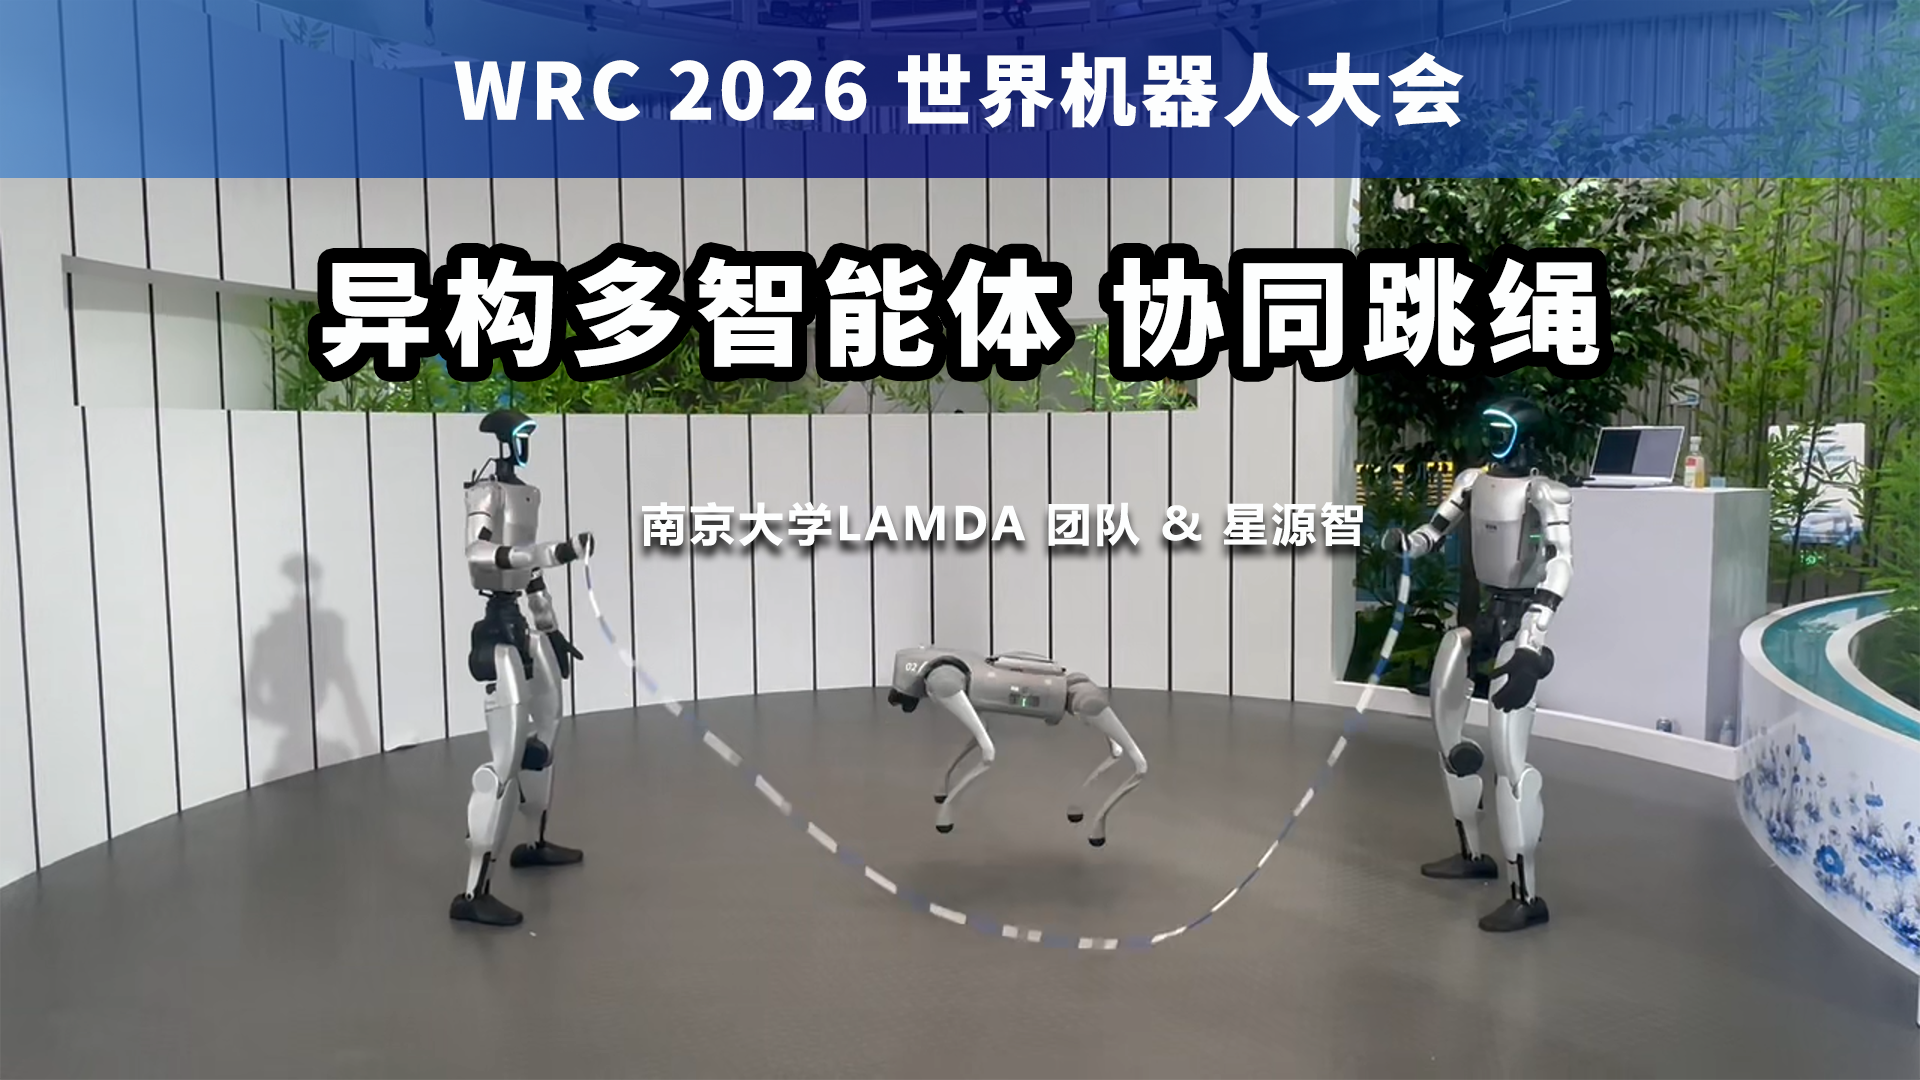
动作捕捉用于多智能体协同控制:人形机器人与机器狗跳绳案例

南京大学LAMDA团队与星源智在协同跳绳展示中使用NOKOV度量动作捕捉系统,获取绳索标记点位置、人形机器人基座位姿及机器狗关键位置数据,为多机器人闭环协同提供实时状态反馈。
联系我们
如需更多应用、案例信息或产品报价,请致电 010-64922321,或在下方留言:
机器人/无人机 VR/AR/XR 运动康复 传媒娱乐
北京度量科技有限公司(总部)
Location 北京市朝阳区安慧里四区15号五矿大厦8层820室
Email info@nokov.com
Phone 010-64922321
提交成功!请您耐心等待!
欢迎关注公众号,获取更多信息
关闭