日本大阪大学万伟伟老师团队针对双臂机器人开发了一种重复抓取规划和阻抗控制的方法,该方法通过两个机械臂依次寻找抓取位置和物体姿态,并通过三个正交抓取动作,主动减少物体姿态的不确定性。相关研究论文“Bimanual Regrasp Planning and Control for Active Reduction of Object Pose Uncertainty”发表于机器人期刊IEEE Robotics and Automation Letters。
NOKOV度量动作捕捉系统实时输出被抓取物体的高精度位姿数据,与本文方法通过三次连续抓取获得的位姿估计数据进行比较,验证了本文方法在降低物体姿态不确定性方面的有效性。
引用格式
Nagahama, Ryuta, Weiwei Wan, Zhengtao Hu, and Kensuke Harada. "Bimanual Regrasp Planning and Control for Active Reduction of Object Pose Uncertainty." arXiv preprint arXiv:2503.22240 (2025).
研究背景
在机器人操作领域,精确抓取物体面临诸多挑战,主要源于物体姿态的不确定性。传统解决方法中,基于传感器的校正法和基于夹具的约束法,虽有效但存在局限性,前者需要复杂的传感器校准和数据融合技术,后者则需要根据物体几何形状定制化夹具,灵活性较差。
本文贡献
本文提出了一种双臂连续三次抓取(Bimanual Regrasp)的规划控制方法,无需外部夹具或相机,通过平行夹爪的平面指尖和阻抗控制,能有效减少被抓物体姿态的不确定性,显著提高了机器人抓取操作的灵活性和适用性。
研究方法
1. 利用正交三元组的重复连续抓取规划(REGRASP PLANNING)
研究团队首先利用抗对称抓取方法(antipodal grasp planning)生成候选抓取姿态,然后根据夹爪的开合方向将这些抓取姿态分组,确保每组抓取姿态的开合方向相互正交。通过这种方式,三次正交抓取动作可以共同约束物体的位置和姿态,将其限制到一个唯一的状态。
2. 适应物体姿态的不确定性
研究团队开发了一种阻抗控制方法(admittance control),利用机器人手腕上的力/力矩传感器来调整抓取姿态,使其能够适应物体的实际姿态。通过这种方法,机器人在抓取过程中能够动态调整其运动,以平衡与物体接触时产生的反作用力,从而避免对物体施加过大的力,防止物体变形或损坏。
验证实验
实验使用被抓取物是两种L形物体,方形和菱形截面。实验中,随机放置两种L形物体,双臂机器人第一次抓取时,确定物体的初始位置和姿态,为后续的抓取动作提供基础;第二次抓取,通过调整物体的一个自由度,逐步减少物体姿态的不确定性,并通过阻抗控制,动态调整抓取姿态,确保物体在新的姿态下被稳定抓取;第三次抓取,通过调整物体的剩余自由度,最终将物体精确地移动到目标位置,期间同样使用阻抗控制确保稳定抓取。
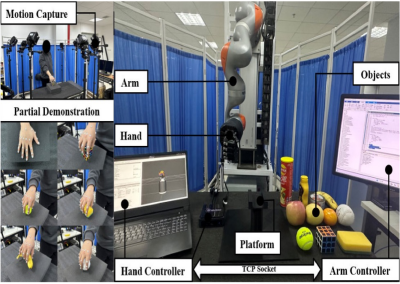
验证实验利用NOKOV度量动作捕捉系统获取被抓取物体的高精度位姿数据,并与本文估计的位姿数据进行对比。

实验中使用的双臂平台。① 带有光学标记的目标物体 ② 用于全局参考的标记 ③用于检测反光标记点的NOKOV度量动作捕捉系统
实验结果表明,尽管物体位置和旋转的绝对误差较大,但偏差水平与NOKOV度量动作捕捉系统在同一数量级,所提出的方法在减少物体姿态不确定性方面表现出良好的重复性和相对推断性能。
实验三次连续抓取物体的数据与NOKOV度量动作捕捉系统的真值数据误差偏差小于0.5mm,验证了所提出方法在降低物体姿态不确定性方面的有效性。
作者简介
万伟伟,日本大阪大学基础工学院长聘副教授,大阪大学共生智能系统研究中心研究员,日本理化研究所(BIKEN)外来研究员。主持开发WRS开源机器人规划控制系统,发表论文200余篇,拥有日本发明专利6项,担任智能机器人领域国际顶级期刊TRO、IJRR、RAL等的副主编以及数个国际期刊杂志的编委,参与主办或协办IEEE ICRA、IROS、ROBIO、ARM、ICCRE等机器人领域国际会议。
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321