Notice: Undefined index: HTTP_ACCEPT_LANGUAGE in /mnt/wwwroot/nokov.new/public/public_base.php on line 14
双机械臂机器人定位与运动规划-度量科技 | NOKOV度量动作捕捉
English 日本語 Русский

双机械臂机器人定位与运动规划

双机械臂机器人定位与运动规划

客      户
上海大学机电工程与自动化学院
场地大小
6米×5米×3米
关  键 词
机械臂捕捉、双臂机器人协同控制
被捕捉物
双臂机器人
核心配置
8个Mars 2H动作捕捉镜头

着现代工业的发展和科学技术的进步,机器人技术已经渗透到了社会的各个领域,尤其是机械臂已经成为了工业生产中的中坚力量。但是随着人们对生产要求的不断提高,人们迫切希望机器人可以像人一样进行更为复杂精细的劳动,而单臂机器人并不能满足这样的要求。因此,亟需展开对双臂机器人的相关技术研究。

双机械臂机器人定位与运动规划

上海大学机电工程与自动化学院崔泽老师使用了NOKOV(度量)光学三维动作捕捉系统进行机械臂运动规划,对双臂机器人的协同控制展开研究。由于工作空间在独立运动过程中会发生重叠,可能导致双臂机器人的意外碰撞。因此,对双臂机器人系统的碰撞检测是机械臂系统运动轨迹规划的重要问题之一。

上海大学机电工程与自动化学院崔泽老师使用了NOKOV(度量)光学三维动作捕捉系统进行机械臂运动规划

崔老师的团队首先在机械臂上的关键节点处贴上反光标志点,再根据这些反光标志点的位置运用胶囊体包围盒法来对双臂机器人系统进行包络建模。从而双臂机器人的碰撞检测可以转化为球体、圆柱体两两之间的干涉检查,极大地简化了碰撞检测的难度。


除此之外,在双臂机器人的协调运动中,通常采用主从模式,即一个为主臂,一个从臂。对于两个能够协调运行的机械臂,需要找到主臂的关节位置和速度与从臂的关节位置速度的协调关系,这个协调关系由一组完整等式约束指定。NOKOV(度量)光学三维动作捕捉系统在机械臂定位过程中不但能给出反光标志点的亚毫米级精准坐标,还能给出速度、加速度和点对应形成的刚体的欧拉角等数据,因此能够在进行协同工作的过程中实时给出数据用于确定约束关系。

机械臂表面反光标志点效果


一直以来,工业机械臂的市场都被欧洲、日本的一些老牌企业所垄断,NOKOV度量动作捕捉愿助力国产工业机械臂行业,持续赋能国产机械臂、双臂机器人系统的研发与进取。
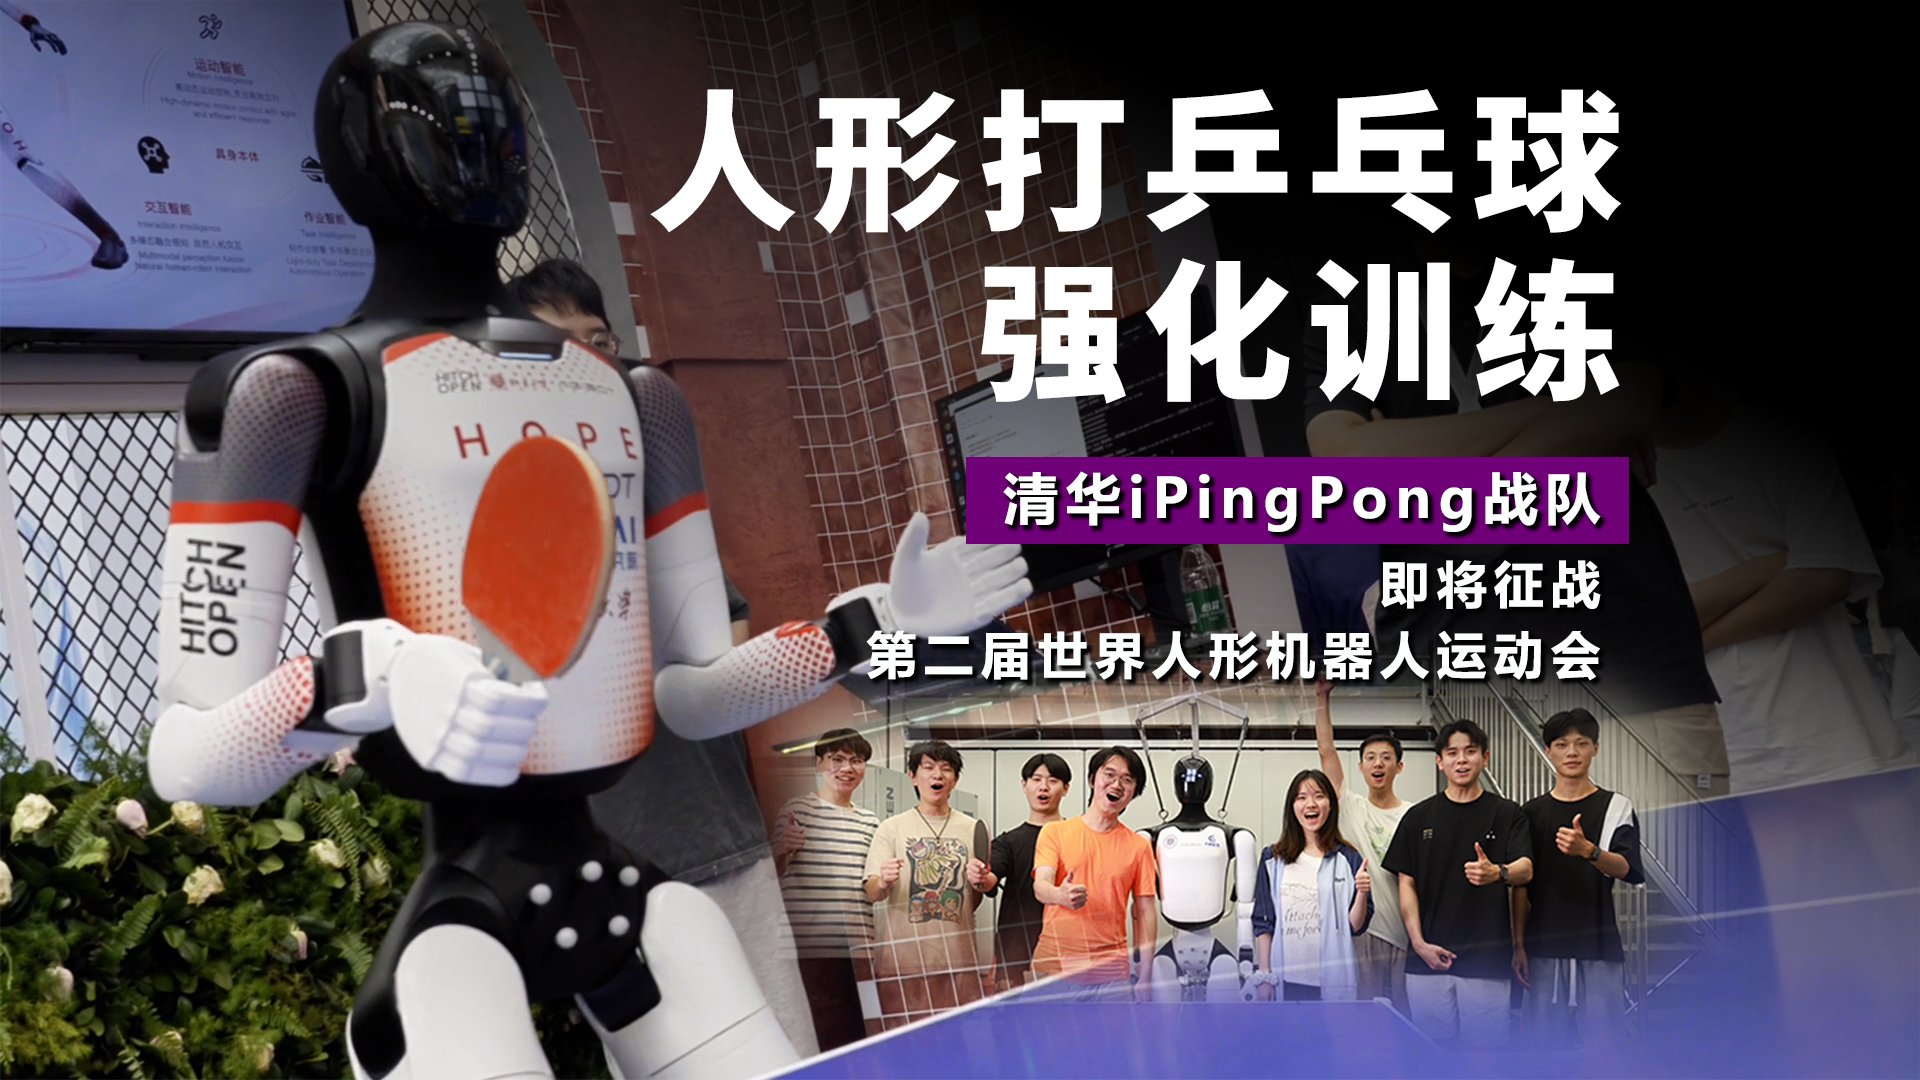


清华iPingPong战队|人形机器人乒乓球训练实现高动态回球

第二届世界人形机器人运动会人形机器人打乒乓球项目中,清华 iPingPong 战队,团队以“物理原生智能”为技术路线,依托 NOKOV 度量动作捕捉与强化学习算法,实现人形机器人高动态乒乓球回球与自主对抗。

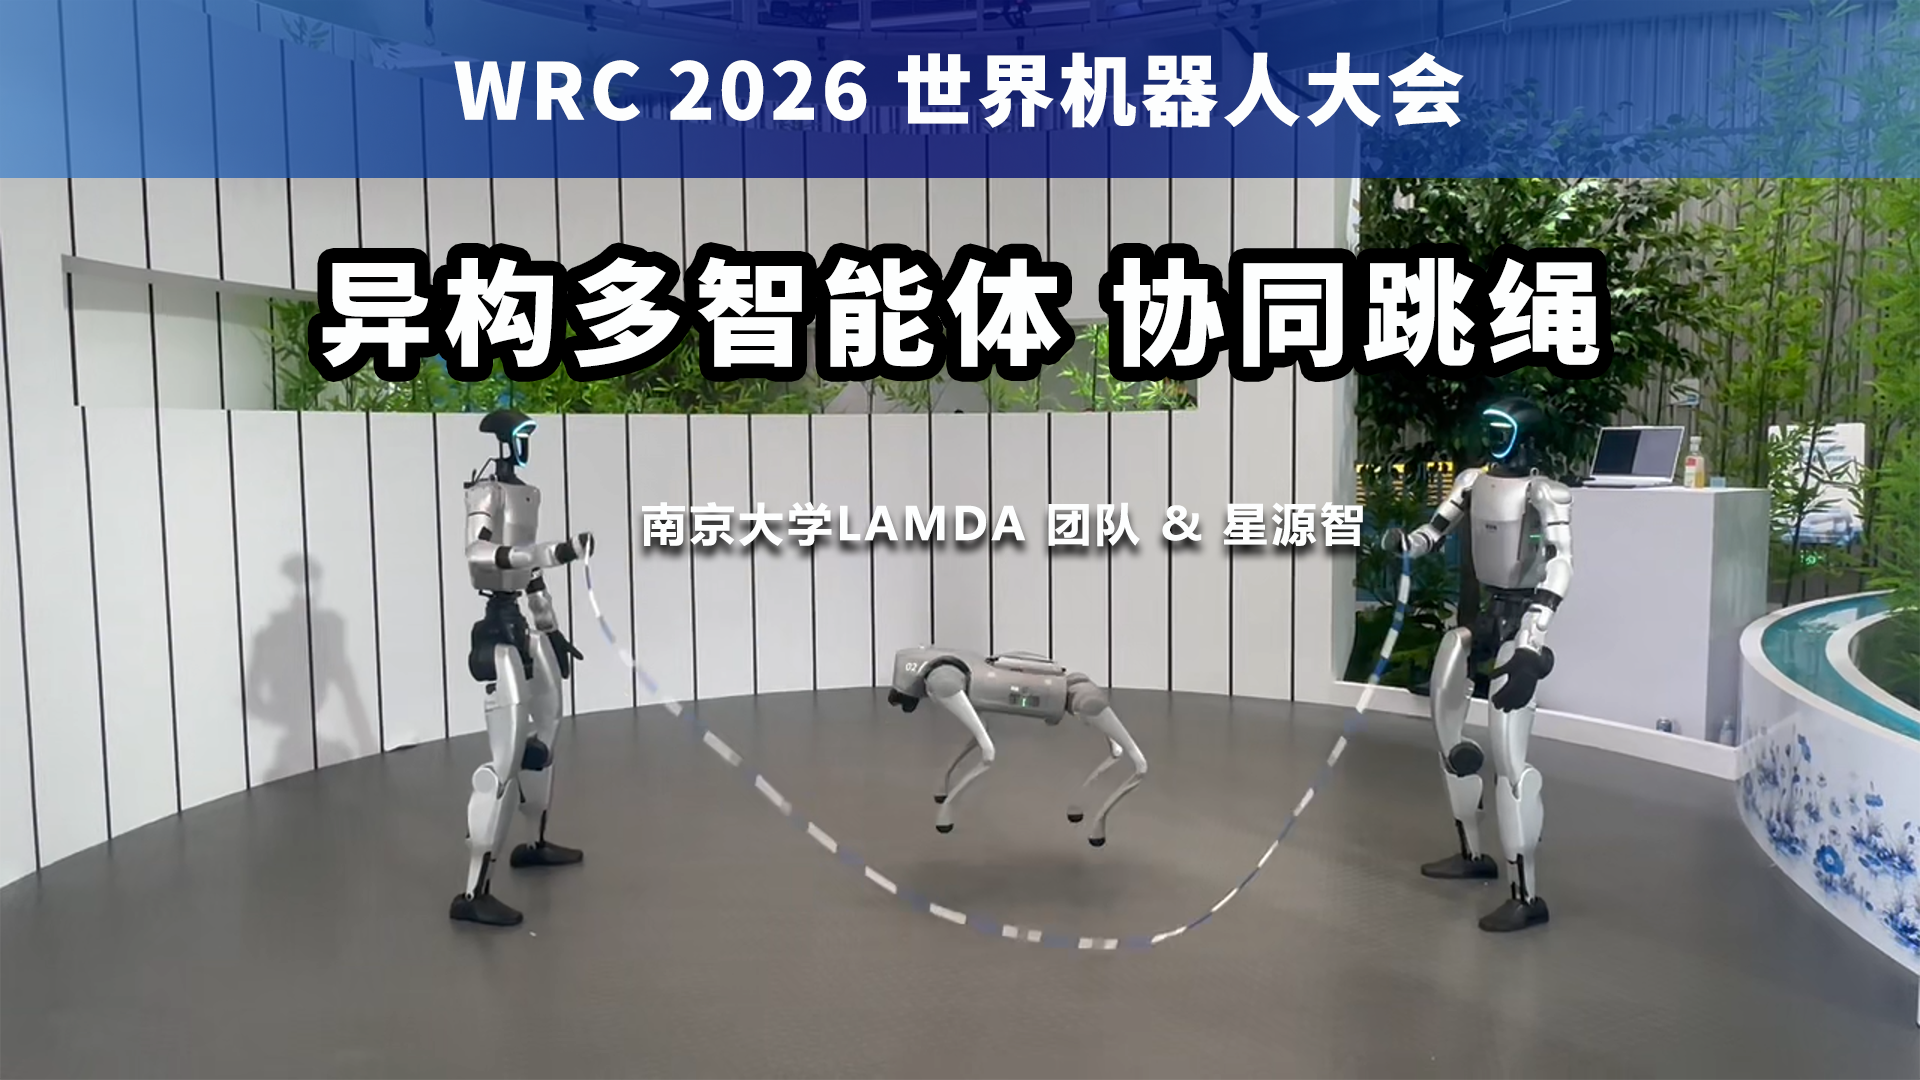
动作捕捉用于多智能体协同控制:人形机器人与机器狗跳绳案例

南京大学LAMDA团队与星源智在协同跳绳展示中使用NOKOV度量动作捕捉系统,获取绳索标记点位置、人形机器人基座位姿及机器狗关键位置数据,为多机器人闭环协同提供实时状态反馈。

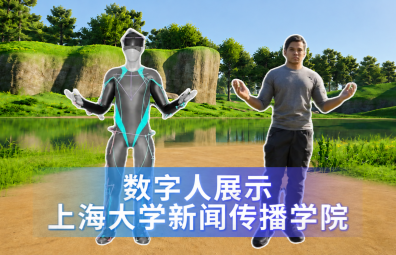
全身动作捕捉与面捕同步,实现数字人动作自然表情生动

上海大学新闻传播学院采用NOKOV度量动作捕捉系统,结合面部捕捉设备,同步采集演员全身动作与面部表情数据,实现数字人动作与表情生动自然。

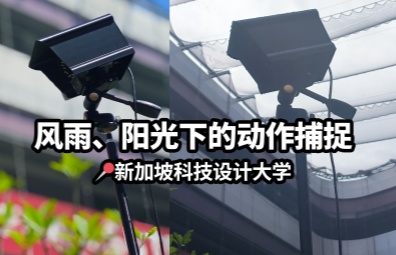
抗日光、防风雨,户外动作捕捉系统晴雨条件下稳定采集位姿数据

新加坡科技设计大学研究团队采用NOKOV度量户外动作捕捉镜头搭配防水罩,在真实环境测试中实现雨天与阳光条件下稳定采集高精度物体位姿数据。
联系我们
如需更多应用、案例信息或产品报价,请致电 010-64922321,或在下方留言:
机器人/无人机 VR/AR/XR 运动康复 传媒娱乐
北京度量科技有限公司(总部)
Location 北京市朝阳区安慧里四区15号五矿大厦8层820室
Email info@nokov.com
Phone 010-64922321
提交成功!请您耐心等待!
欢迎关注公众号,获取更多信息
关闭