中国科学院自动化所团队首次提出一种混合机器人执行电力线巡检的轨迹规划方法,可在50毫秒内生成轨迹,显著缩短了混合机器人自主落线和越障时间。相关研究论文"Model-Based Trajectory Planning of a Hybrid Robot for Powerline Inspection"被IEEE RAL、IROS 2024接收。
NOKOV度量动作捕捉系统为研究提供了高精度位姿数据以估计混合机器人的状态,助力验证所提出方法在真实环境中的有效性。
引用格式
Z. Li et al., "Model-Based Trajectory Planning of a Hybrid Robot for Powerline Inspection," in IEEE Robotics and Automation Letters, vol. 9, no. 4, pp. 3443-3450, April 2024, doi: 10.1109/LRA.2024.3363535.
研究背景
定期的电力线检查对于确保电力的安全可靠传输、预防危险并优化电网效率至关重要。攀爬机器人可以沿着电力线滚动,实现高精度和长距离的检查,但在避开障碍物方面存在困难。无人机可以通过飞越电力线进行检查,提供高灵活性但续航能力有限。混合机器人旨在结合攀爬机器人和无人机的优势,实现高机动性和长时间的续航能力。
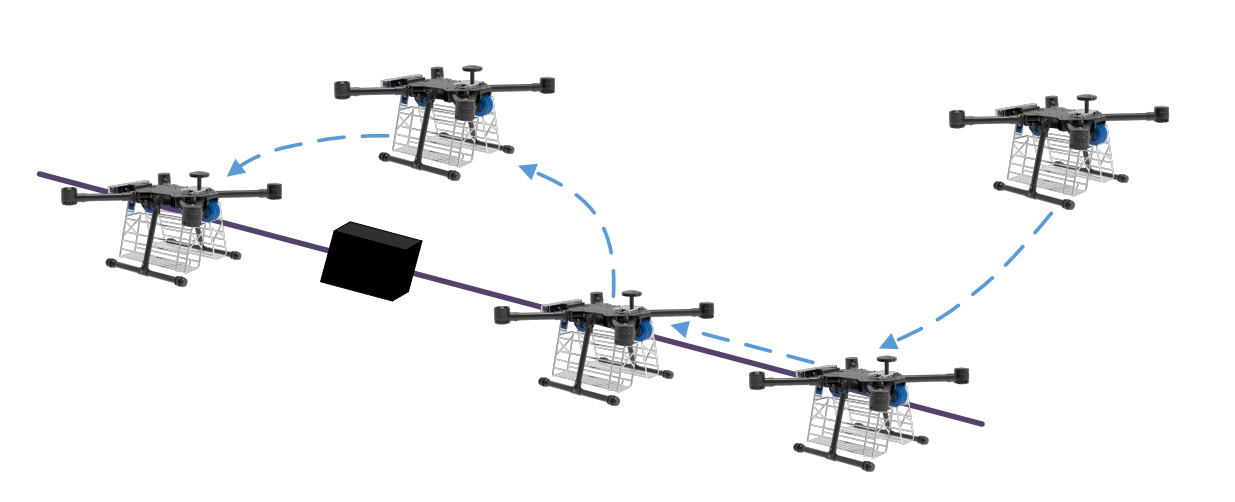
混合式机器人电力线巡检流程示意图
然而,混合机器人相关研究多集中于平台设计和自主着陆,对轨迹规划关注不足,这正是实现混合机器人自主巡检的关键所在。本文提出了一种新颖的方法来填补混合机器人轨迹规划的空白。将轨迹规划问题建模为非线性规划问题,将动态和几何约束作为硬约束,并将检查质量作为优化的成本函数,通过充分的仿真实验和真实世界实验验证了方法的有效性。
本文贡献
1. 提出一种用于混合机器人电力线检查的轨迹生成方法,该方法大幅降低了着陆和避障导航的时间成本。
2. 提出一种用于混合机器人电力线检查的通用几何模型,包括精确着陆和最大化电力线可见性的解析公式。
3. 充分的仿真实验和真实世界实验验证了所提出方法的有效性。
实验过程
研究团队在混合机器人平台上验证了所提出的轨迹规划方法,通过NOKOV度量动作捕捉系统获取机器人、电力线和障碍物的位姿数据,由扩展卡尔曼滤波器(Extended Kalman Filter,EKF)实现机器人状态估计。
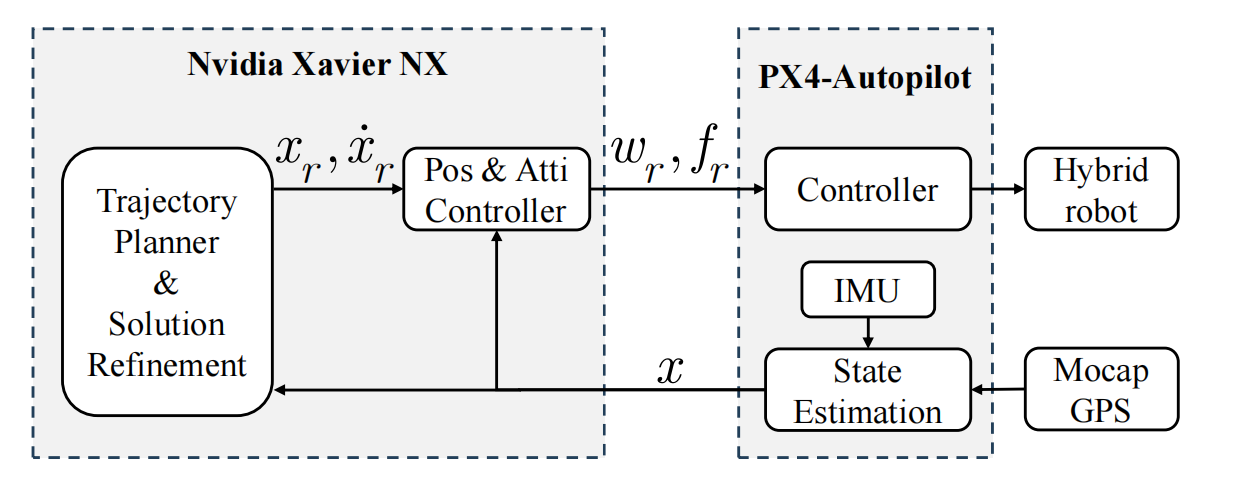
混合式机器人系统框架
为验证该方法在现实环境下的有效性,研究人员在室内搭建具有输电线路和障碍的模拟输电场景,并进行了轨迹规划和轨迹跟踪实验。
实验结果表明所规划的轨迹能够使机器人始终处于电力线正上方并与电力线对齐,最大化电力线的可见性,最终机器人能够越过障碍并成功降落在电力线上。
NOKOV度量动作捕捉系统通过提供高精度位姿数据帮助估计混合机器人的状态,验证了上述轨迹规划方法在真实环境中的有效性。
作者介绍
李志硕,中国科学自动化研究所工业视觉与智能装备技术工程实验室博士研究生,主要研究方向:机器人、无人自主系统的研究与应用。
田雨农,中国科学院自动化研究所工业视觉与智能装备技术工程实验室副研究员,主要研究方向:特种机器人、具身智能、视觉伺服。
杨国栋,中国科学院自动化研究所工业视觉与智能装备技术工程实验室研究员,主要研究方向:机器人、无人自主系统的研究与应用。
张延峰,中国科学院自动化研究所多模态人工智能系统国家重点实验室博士研究生,主要研究方向:机器人、无人自主系统的研究与应用。
李恩,中国科学院自动化研究所工业视觉与智能装备技术工程实验室研究员,主要研究方向:特种机器人技术、机器人控制技术、智能传感技术的研究与应用。
梁自泽,中国科学院自动化研究所多模态人工智能系统国家重点实验室研究员,主要研究方向:先进制造。
谭民,中国科学院自动化研究所多模态人工智能系统国家重点实验室研究员,主要研究方向:智能机器人、先进控制。
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321