近日,来自杭州的研究团队在《biomimetics》期刊发表论文《Research on Motion Transfer Method from Human Arm to Bionic Robot Arm Based on PSO-RF Algorithm》,论文已被SCI和EI收录。
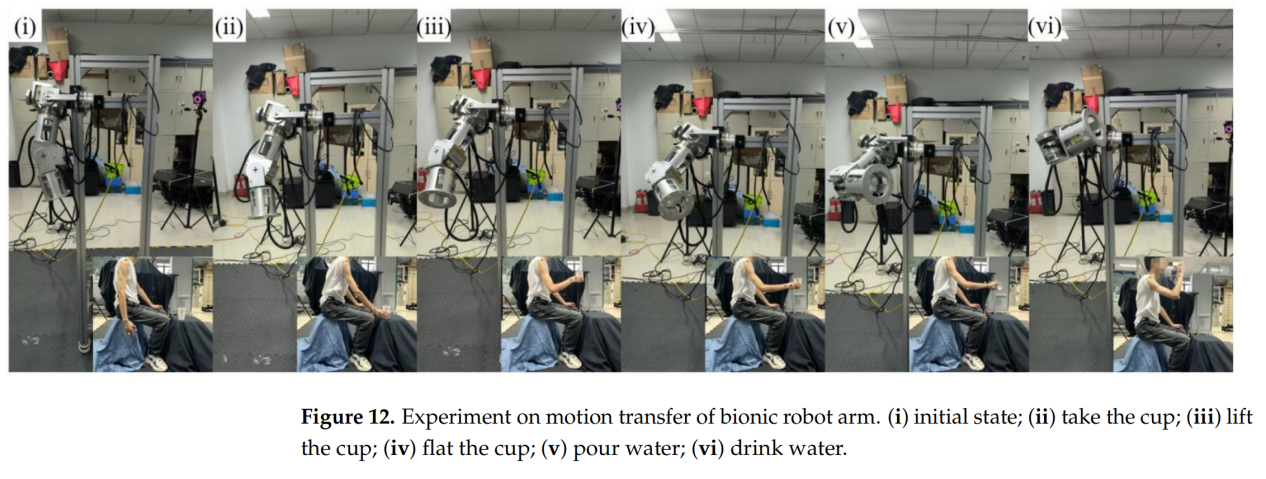
现有的仿生机械臂运动迁移方法通常无法处理复杂类人运动中的动态柔顺性和实时适应性。本文提出了一种基于混合PSO-RF(粒子群优化-随机森林)算法的新型运动迁移方法,以提高关节空间映射的准确性和动态柔顺性。度量动捕为研究提供高质量的人体动作数据,用于模型的训练和性能评估。
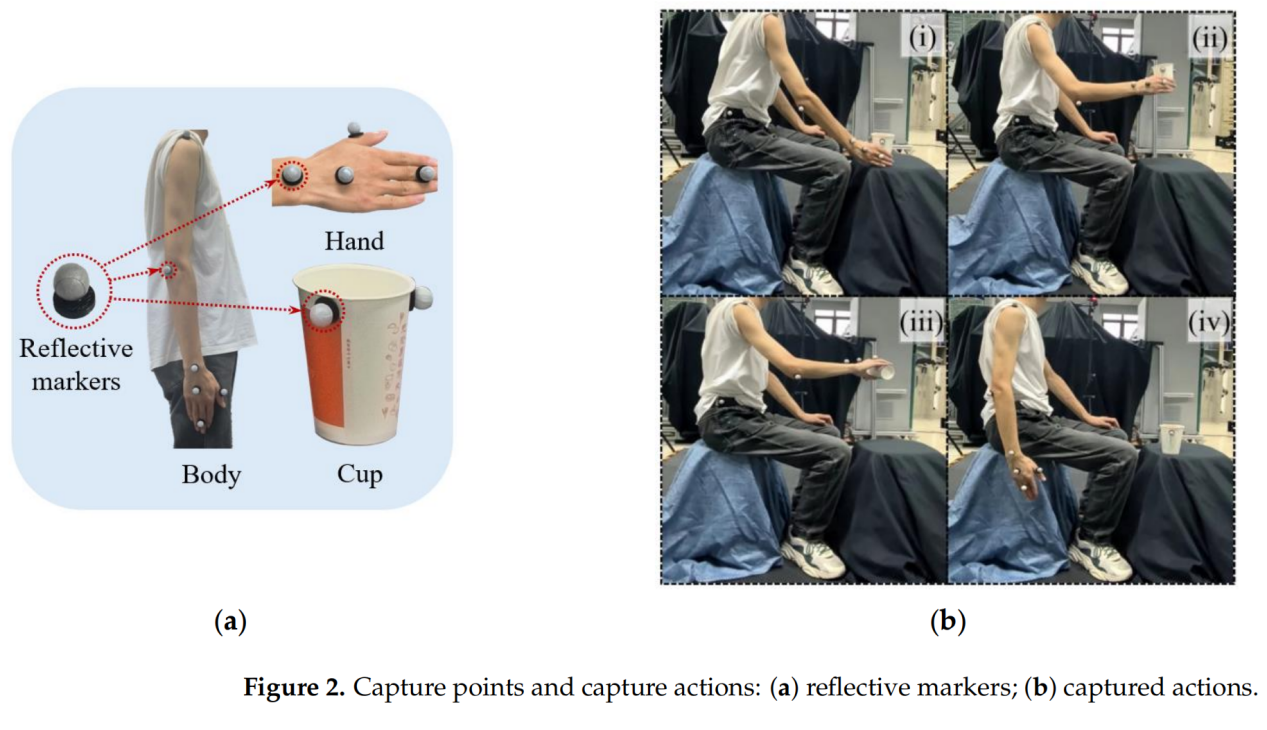
本文首先对动捕提供的轨迹数据进行卡尔曼滤波与RTS平滑处理,以减少噪声与相位滞后;随后,通过几何矢量分析计算人臂的关节角度。虽然几何矢量分析提供了关节角度的初步估计,但其确定性框架容易受到反射标记点遮挡和运动学奇异性引起的误差累积影响。为了克服这一限制,本文设计了五个动作序列,用于建立PSO-RF模型的训练数据库,以预测执行不同动作时的关节角度;最终,搭建了实验平台来验证该运动迁移方法,实验验证表明系统达到了较高的预测精度和实时性能。
本文通过以下三项现实实验,验证了所提运动迁移方法的有效性。
1、在关节映射分析实验中,发现去除仿生机械臂的冗余自由度后,其实际自由度与人臂完全一致,从运动学上证实了关节空间迁移的可行性。
2、在PSO-RF模型预测精度验证实验中,发现模型在预留测试集上对肘关节角度的预测决定系数高达 0.932,预测曲线与几何矢量法计算结果高度重合,证明该模型能高精度估算人体关节运动。
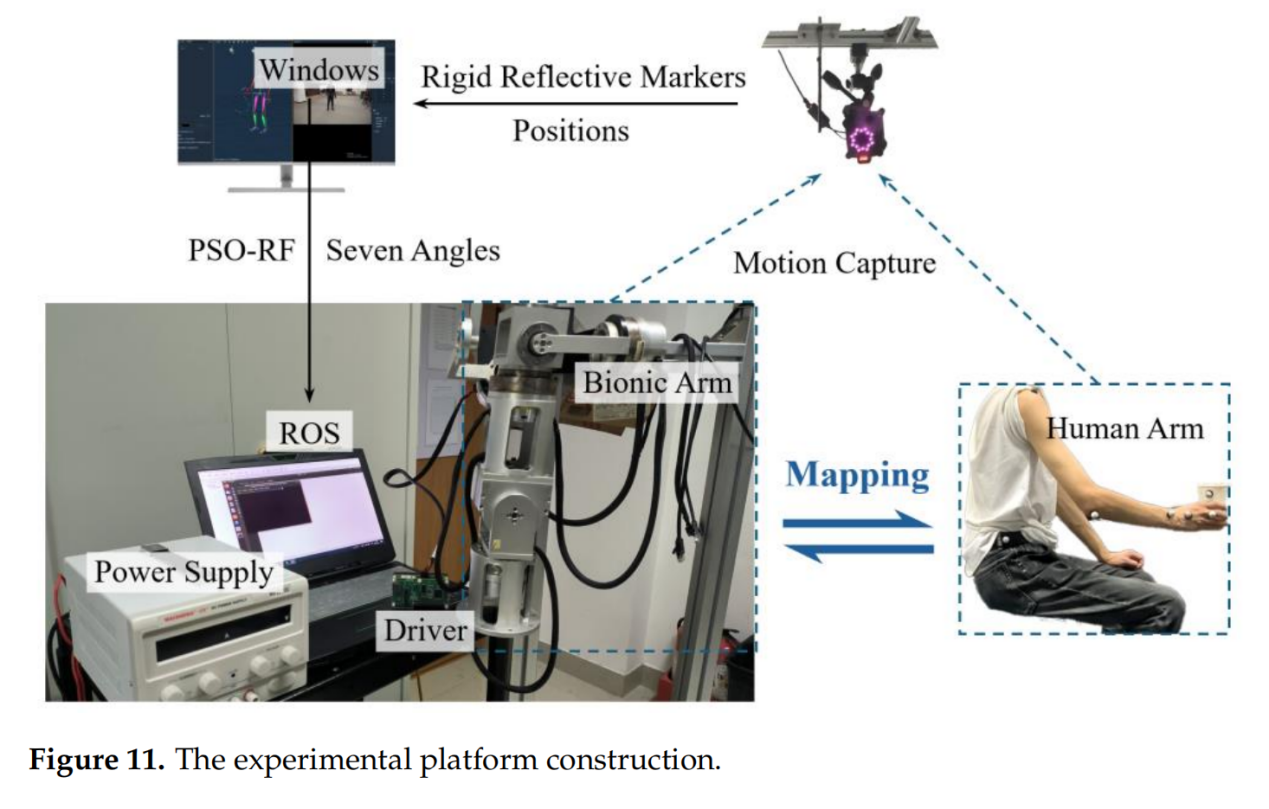
3、在运动迁移实时系统验证实验中,发现系统驱动下的仿生机械臂轨迹与人体轨迹高度相似(均值中心化DTW距离仅4.2691 mm),且系统延迟较低(0.1097秒),并成功完成了复杂的连续操作任务。证实了整套系统具备高保真、低延迟的实时迁移能力。
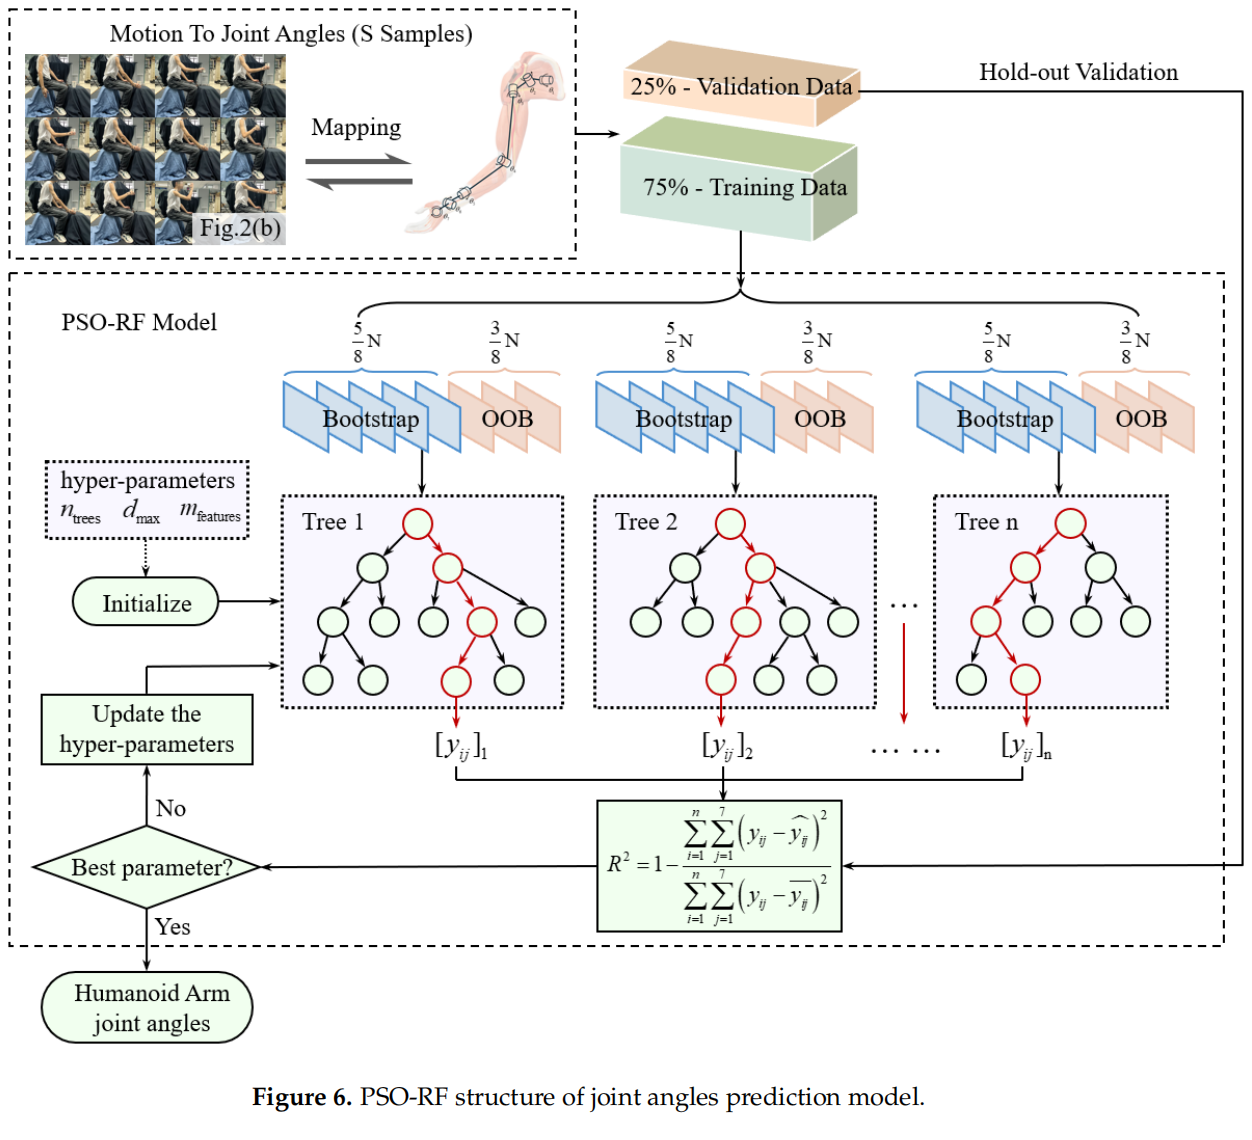
实验表明,所提出的PSO-RF方法在理论、算法与系统层面均表现优越,可实现高精度、柔顺的人机运动迁移。
度量动捕为研究提供高质量的人体动作数据,用于模型的训练和性能评估。
引用格式
Zheng, Y.; Zhang, H.; Zheng, G.; Hong, Y.; Wei, Z.; Sun, P. Research on Motion Transfer Method from Human Arm to Bionic Robot Arm Based on PSO-RF Algorithm. Biomimetics 2025, 10, 392. https://doi.org/10.3390/biomimetics10060392
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321