在 即将到来的IROS 2026 大会上,NOKOV度量赞助多场Workshop,涵盖单/多机器人系统自主探索、动态环境长期感知、水下自适应操纵、机器人抓取与操纵基准评测等主题。
以下为本次赞助Workshop的时间、地点及详细信息,欢迎现场参与交流。
9月27日 | 08:30-12:30 | 305室
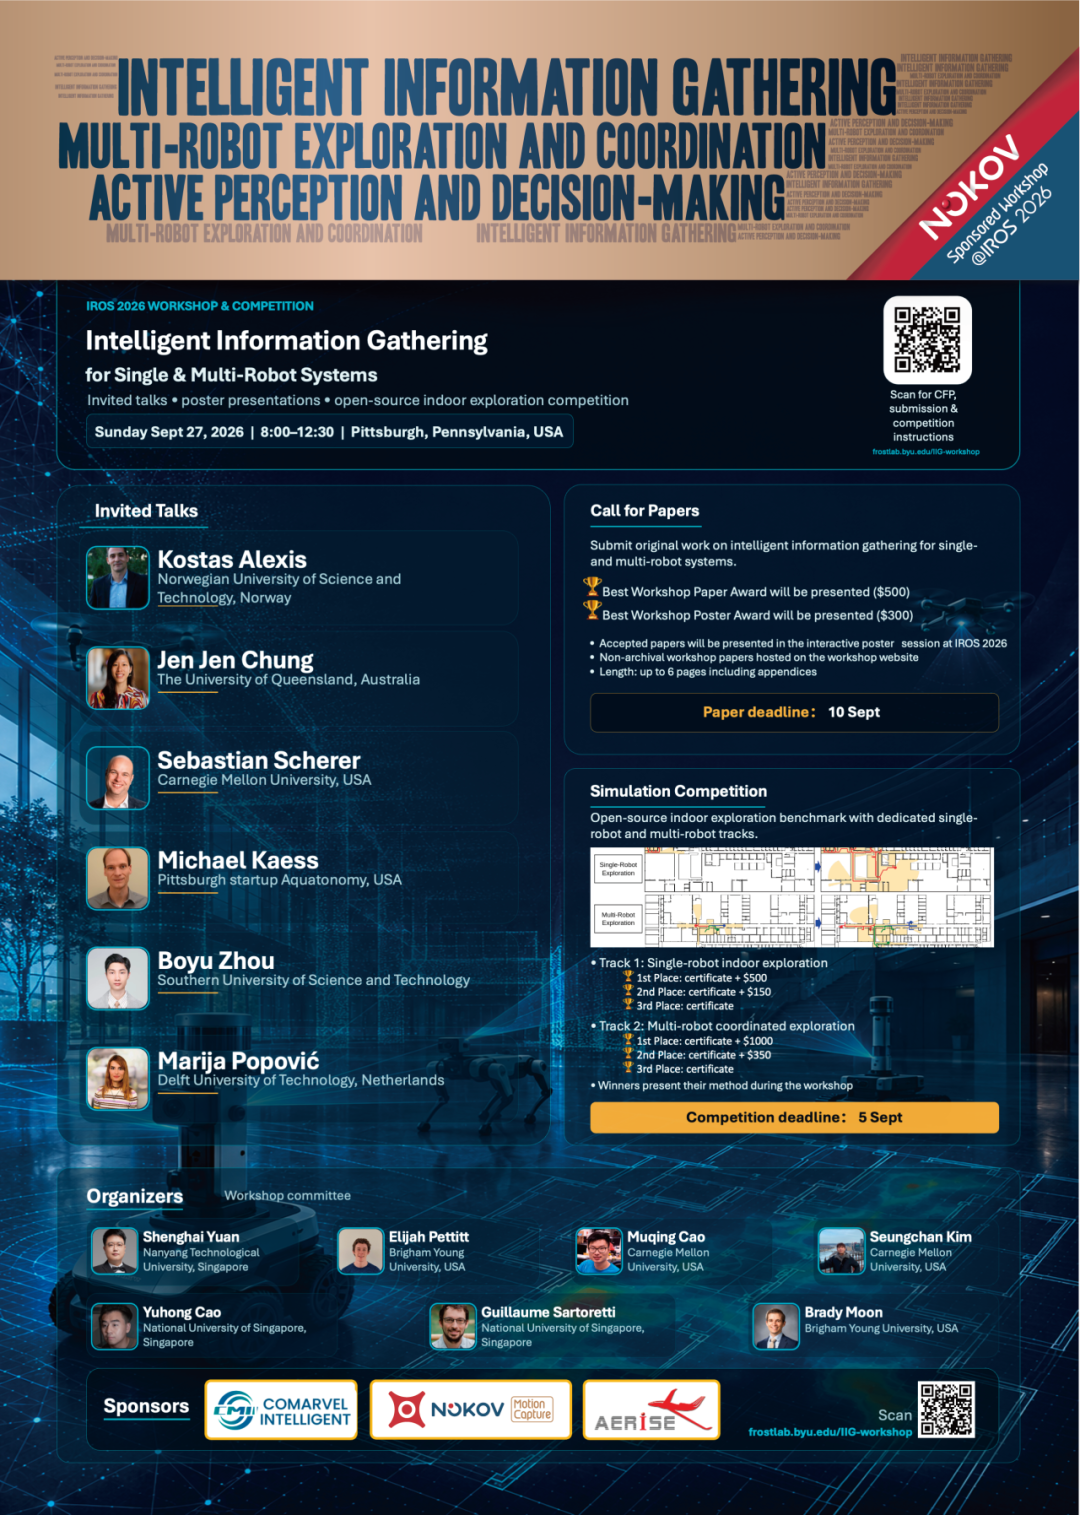
主题:单机器人与多机器人系统智能信息采集研讨会及比赛(The Workshop and Competition on Intelligent Information Gathering for Single and Multi-Robot Systems);
关键词:INTELLIGENT INFORMATION GATHERING; MULTI-ROBOT EXPLORATION AND COORDINATION; ACTIVE PERCEPTION AND DECISION-MAKING;
议题:信息采集领域各个方向的创新研究,包括主动感知、探索规划、不确定性条件下的决策等;
演讲嘉宾:挪威科技大学 Kostas Alexis,昆士兰大学 Jen Jen Chung, 卡内基梅隆大学 Sebastian Scherer、Aquatonomy - Michael Kaess,南方科技大学 周博宇、代尔夫特理工大学 Marija Popović.
组织者:南洋理工大学 袁圣海、杨百翰大学 Elijah Pettitt、卡内基梅隆大学 曹慕卿、卡内基梅隆大学 Seungchan Kim、新加坡国立大学 曹宇鸿、新加坡国立大学 Guillaume Sartoretti、杨百翰大学 Brady Moon.
workshop 官网:
https://frostlab.byu.edu/IIG-workshop/
9月27日 | 13:30-17:30 | 335室
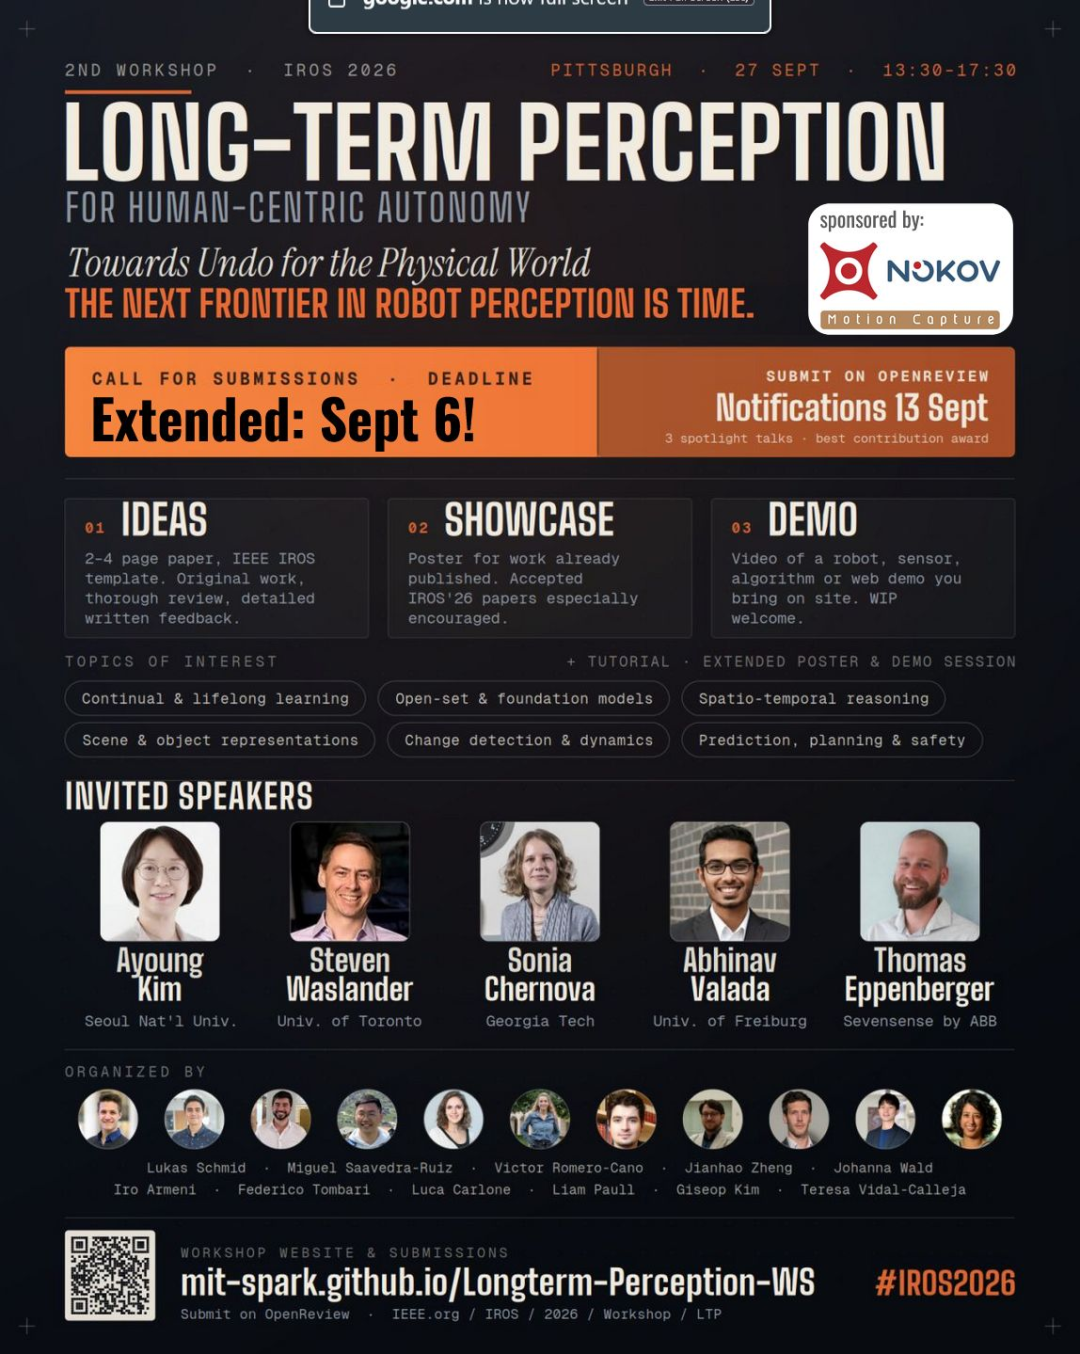
主题:长期感知赋能以人为中心的自主系统(LTP):迈向物理世界的“撤销”功能 (Long-Term Perception for Human-Centric Autonomy (LTP): Towards Undo for the Physical World)
议题:场景与物体表征;长期建图与场景理解;开放集场景理解与基础模型;长时程与时空推理模型;运动与变化检测;动态变化场景中的预测与规划;感知、规划与预测的安全性;持续学习与终身学习;应用实践与领域需求带来的新见解;
演讲嘉宾:首尔大学 Ayoung Kim;多伦多大学 Steven Waslander;佐治亚理工学院 Sonia Chernova;德国弗赖堡大学 Abhinav Valada;ABB旗下Sevensense Thomas Eppenberger.
组织者:麻省理工学院 Lukas Schmid;蒙特利尔大学、Mila研究所 Miguel Saavedra-Ruiz;卡迪夫大学 Victor Romero-Cano;斯坦福大学 郑鉴浩;谷歌 Johanna Wald;斯坦福大学 Iro Armeni;谷歌、慕尼黑工业大学 Federico Tombari;麻省理工学院 Luca Carlone;蒙特利尔大学、Mila研究所 Liam Paull;大邱庆北科学技术院 Giseop Kim;悉尼科技大学 Teresa Vidal-Calleja.
workshop 官网:
https://mit-spark.github.io/Longterm-Perception-WS/
10月1日 | 08:30-17:30 | 324室
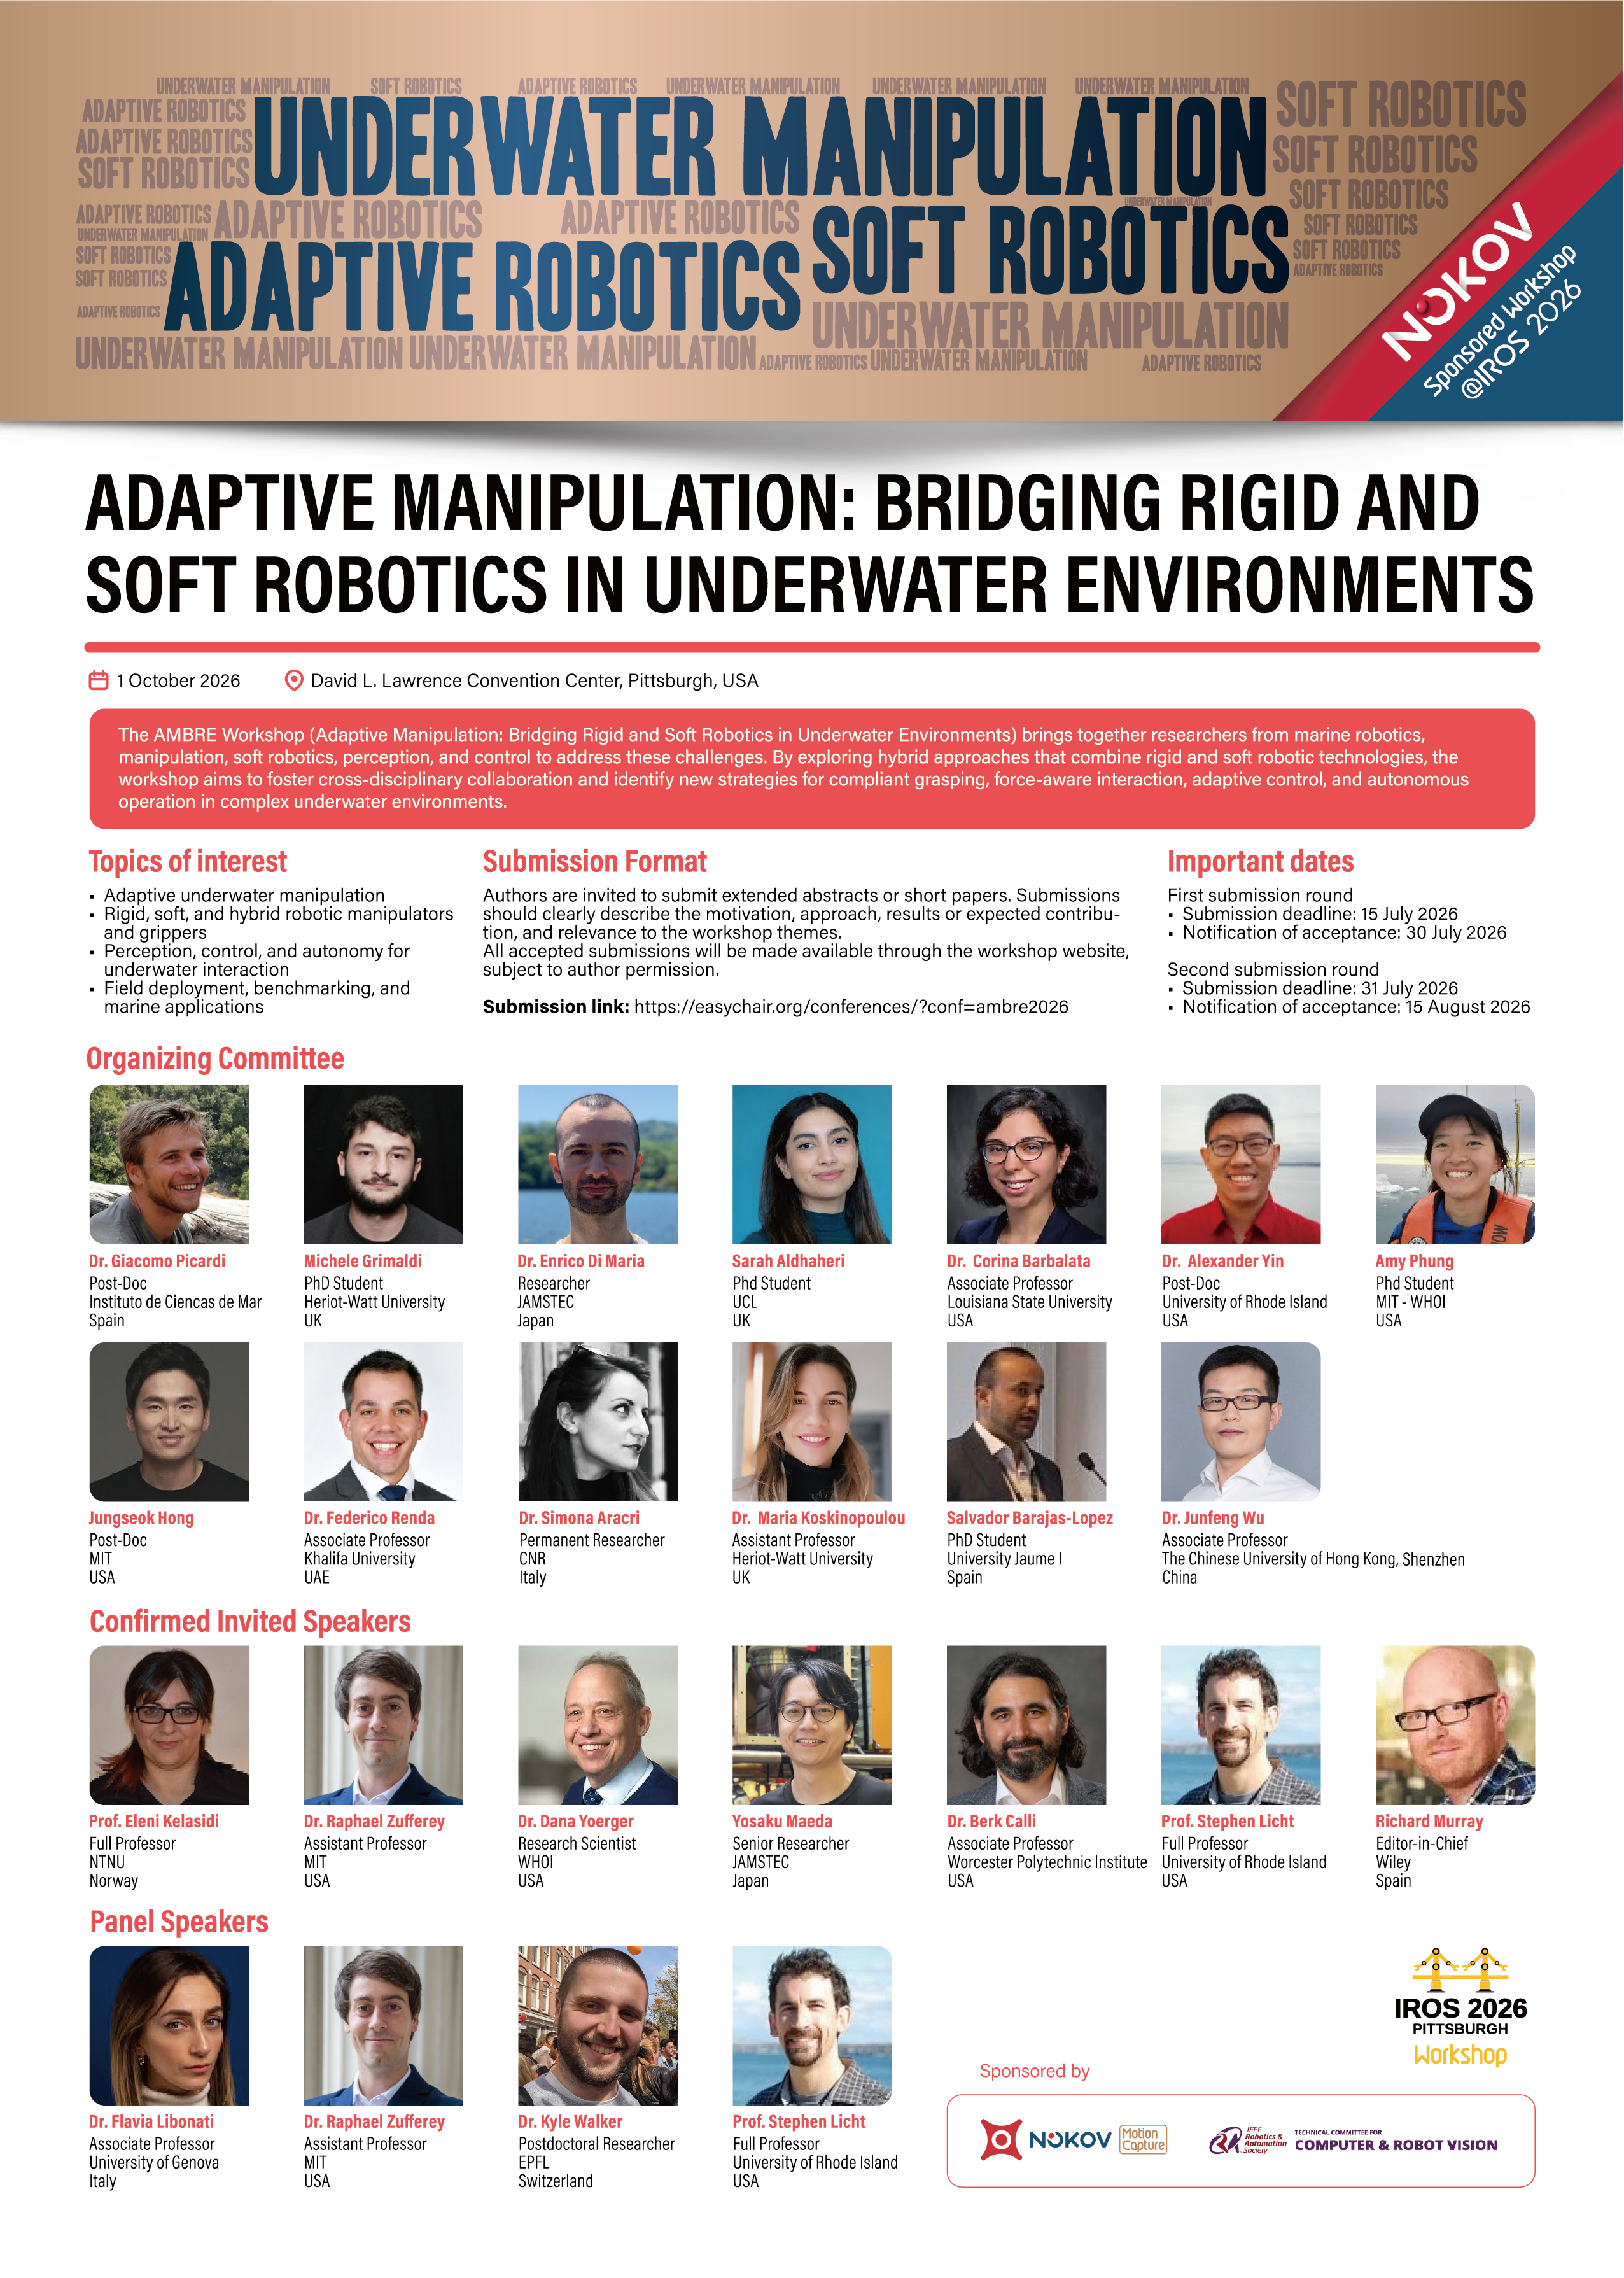
主题:自适应操作:弥合水下环境中刚性与软体机器人技术(AMBRE: Adaptive Manipulation: Bridging Rigid and Soft Robotics in Underwater Environments);
关键词:UNDERWATER MANIPULATION; ADAPTIVE ROBOTICS; SOFT ROBOTICS;
议题:自适应水下操作;刚性、软体及混合型机器人操作臂与夹持器;水下交互的感知、控制与自主性;现场部署、基准测试与海洋应用;
演讲嘉宾:挪威科技大学 Eleni Kelasidi;麻省理工学院 Raphael Zufferey;伍兹霍尔海洋研究所(WHOI) Dana Yoerger;日本海洋研究开发机构(JAMSTEC) Yosaku Maeda;伍斯特理工学院 Berk Calli;罗德岛大学 Stephen Licht;Wiley Richard Murray。
圆桌嘉宾:热那亚大学 Flavia Libonati;麻省理工学院 Raphael Zufferey;洛桑联邦理工学院 Kyle Walker;罗德岛大学 Stephen Licht。
组织者:西班牙海洋科学研究所 Giacomo Picardi;赫瑞-瓦特大学 Michele Grimaldi;日本海洋研究开发机构 Enrico Di Maria;伦敦大学学院 Sara Aldhaheri;路易斯安那州立大学 Corina Barbalata;罗德岛大学 Alexander Yin;麻省理工学院-伍兹霍尔海洋研究所 Amy Phung;麻省理工学院 Jungseok Hong;哈利法大学 Federico Renda;意大利国家研究委员会(CNR) Simona Aracri;赫瑞-瓦特大学 Maria Koskinopoulou;海梅一世大学 Salvador Barajas-Lopez;香港中文大学(深圳) 吴均峰。
workshop 官网:
https://sites.google.com/view/uwambre/home
10月1日 | 13:30-17:30 | 315 & 316室
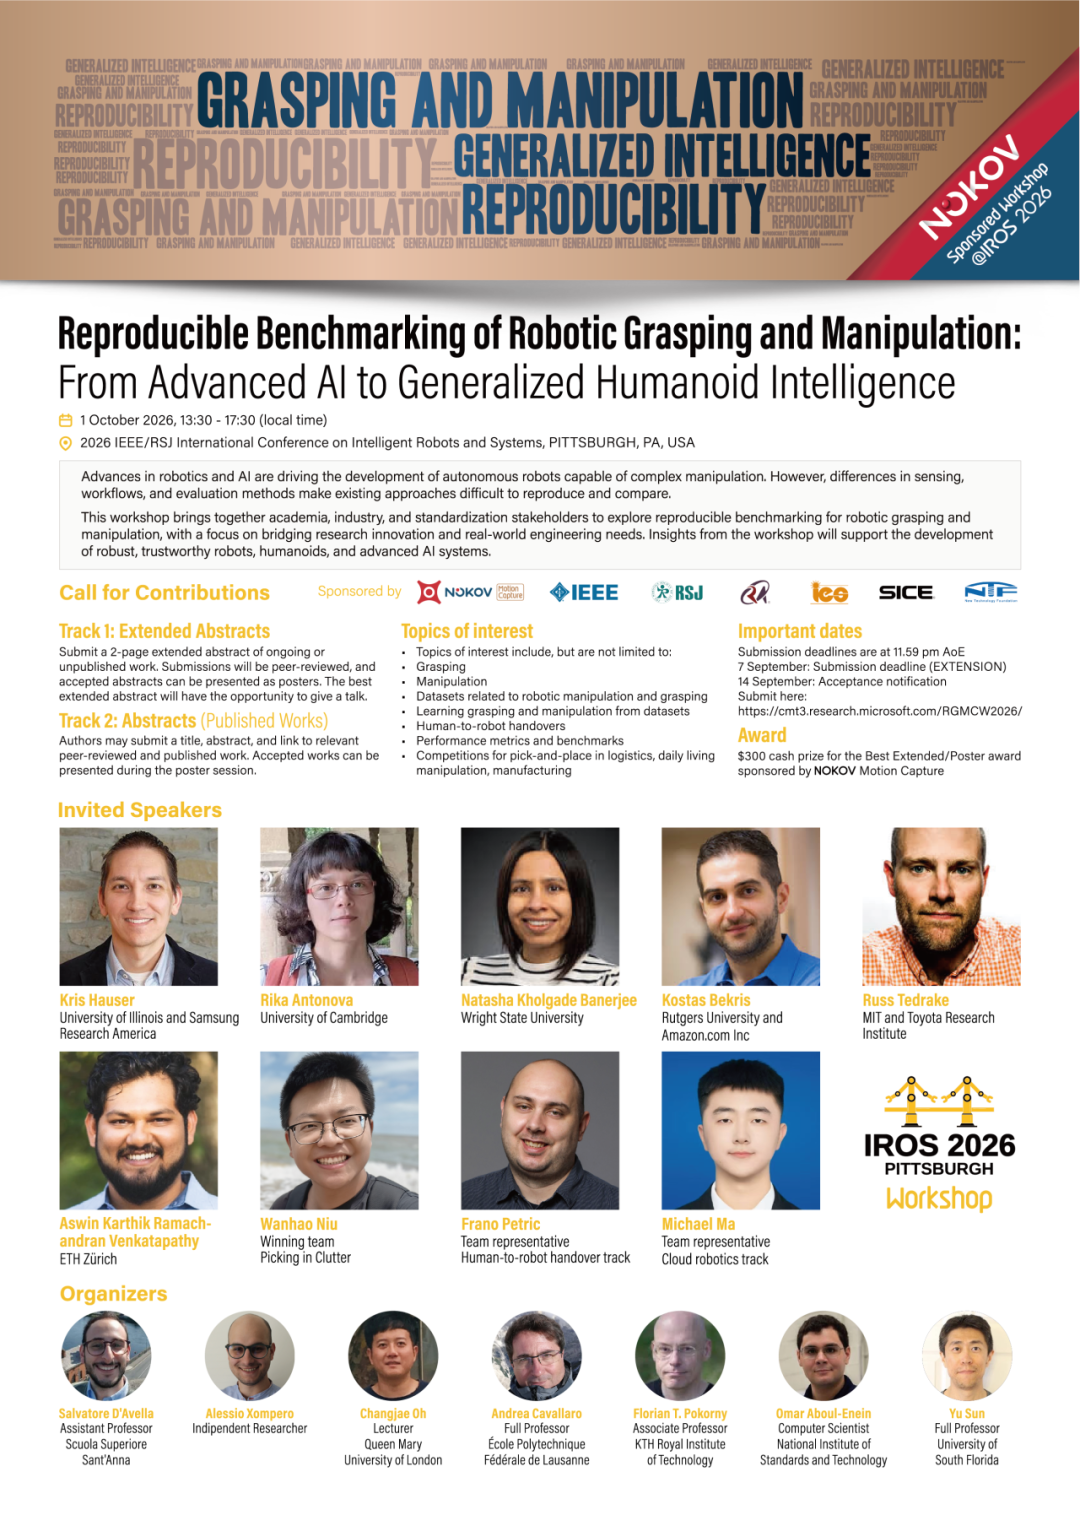
主题:机器人抓取与操作的可复现标准化评测体系:从先进人工智能到通用人形机器人智能(Reproducible Benchmarking of Robotic Grasping and Manipulation: From Advanced AI to Generalized Humanoid Intelligence);
关键词:GRASPING AND MANIPULATION; GENERALIZED INTELLIGENCE; REPRODUCIBILITY;
议题:机器人抓取;机器人操作;与机器人操作和抓取相关的数据集;基于数据集学习机器人抓取与操作;人向机器人进行物体交接;性能评价指标与基准测试;面向物流取放、日常生活操作和制造业应用的机器人竞赛;
演讲嘉宾:伊利诺伊大学/三星美国研究院 Kris Hauser;剑桥大学 Rika Antonova;莱特州立大学 Natasha Kholgade Banerjee;罗格斯大学/亚马逊机器人 Kostas Bekris;麻省理工学院/丰田研究院 Russ Tedrake;苏黎世联邦理工学院 Aswin Ramachandran;
ICRA 2026 机器人抓取与操作竞赛团队代表:清华大学 Wanhao Niu - Picking in Clutter(杂乱环境抓取)赛道获胜团队代表;萨格勒布大学 Frano Petric - Human-to-Robot Handover(人机物体交接)赛道团队代表;伍斯特理工学院 Michael Ma - Cloud Robotics(云机器人)赛道团队代表。
组织者:圣安娜高等研究学校 Salvatore D'Avella;独立研究员 Alessio Xompero;伦敦玛丽女王大学 Changjae Oh;洛桑联邦理工学院 Andrea Cavallaro;瑞典皇家理工学院 Florian T. Pokorny;美国国家标准与技术研究院 Omar Aboul-Enein;南佛罗里达大学 孙宇;
workshop 官网:
https://sites.google.com/view/rgmcw2026/home-page
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321