人造肌肉是通过变形产生动力的执行机构,其发展可以极大加速机器人、人工假肢等研究的技术进程,具有广泛的应用场景,目前已经有多种基于不同原理生成力的人工肌肉。

其中通过折叠和展开改变形状的可展开结构能够应用于多种场景。这种结构天然具有折叠展开的能力,著名的三浦折纸结构就是典型的可展开结构,利用折叠变形可以实现不同的功能。
对于未来的发展,这种结构存在一个问题:如何使这种可展开结构适用于无纸化的大量生产制造中。最近对于纸质折纸结构研究表明,即使在没有外部载荷的情况下,利用折纸结构进行驱动时,纸板在变形过程中也很容易发生弯曲。这需要使用厚纸板增加刚度。而直接打印复杂的折纸/剪纸可展开结构的厚纸板十分困难。
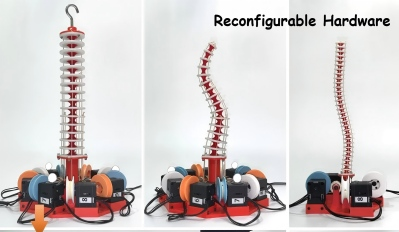
为了解决这一问题,汕头大学的研究人员提出了一种拼图方式连接厚尼龙板,并用形状记忆合金(SMA)驱动展开人工肌肉结构。这种结构利用温度变化响应驱动,产生拉力和推力,通过进行几何调整,改变多个单元的排列方式(串并联或改变SMA的插入方式),可以产生可编码的力响应。

该结构由边长为n的正方形以及边长为n和m、角度为α的平行四边形两种基本单元构成,由铰链连接,中间插入镍钛SMA片用于驱动。
实验中,在结构的A、D、E、E’点位共附着有四个反光标识点,利用6个NOKOV度量动作捕捉镜头跟踪各点的实时空间位置,同时计算不同条件下距离AD及角度∠EDE’,并比较模型分析结果与动作捕捉系统实测结果。NOKOV度量动作捕捉系统的测量精度极高,坐标精度可以达到亚毫米级,角度测量精度可以达到0.1°,可以准确获取剪纸结构在变形过程中的状态数据。

实验结果表明,当温度改变时,剪纸结构出现预期变形,测量的距离AD和角度∠EDE’结果与解析几何模型吻合。根据测量数据,距离AD和角度∠EDE’的变化范围随α的增加而增加。
此外,研究人员还利用这种人工肌肉结构制作了一条机械臂,在末端固定了10g负载,通过加热使结构收缩/伸展抬升负载,分别测试了结构的拉力和推力。

参考文献:[1]Yang, N., Deng, Y., Niu 2100493, X., Deployable-Structure-Based Artificial Muscles Generating Coded Forces. Adv. Mater. Technol. 2021, 6, 2100493.
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321