当前工业焊接大多由工业机器人完成。在弧焊焊接领域,传统的由焊接机器人+变位机+工装夹具组成的焊接工作站已不能满足当前小批量、定制化的柔性自动化生产需求。而由多个机器人构成的协作焊接系统具有更强的作业能力、更大范围的工作空间、更灵活的系统结构和组织方式,可以克服传统焊接工作站的缺点。
对于一个典型的具有两台工件搬运机器人和一台焊接机器人的多机器人焊接系统,控制两台搬运机器人协作运动是实现高质量焊接的关键。这其中要解决的问题包括:双机器人协作的运动轨迹规划、双机器人协作系统的建模、以及双机器人协作的位置/力协调控制等。
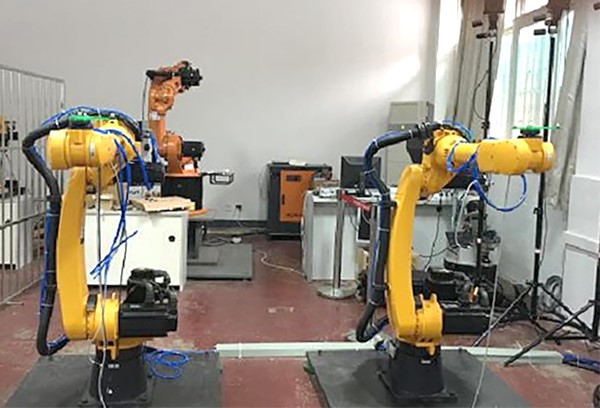
东南大学自动化学院的研究人员针双机器人对等协作控制这一课题开展了研究。研究采用面向对象的轨迹规划方法,并搭建仿真平台进行验证。同时针对双机器人进行数学建模,确定末端映射关系,并采用基于位置的阻抗控制方法调节双机器人协作过程中的位置/力关系。
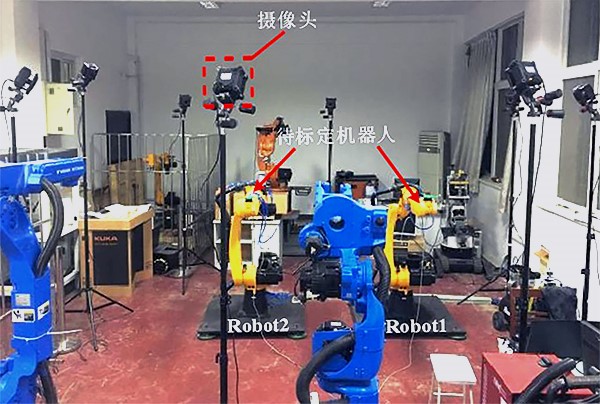
为了验证验证系统的有效性,研究人员将两台埃斯顿 ER16 通用六关节机器人作为控制对象,完成了双机器人协作夹持钢管拼接运动。对双机器人协作系统运动轨迹的规划,首先需要确定双台机器人基坐标系的相对位姿,实验中在两个机器人末端分别安装了一个为标定定制的工件,每个标定工件上安装了三个反光标志点(Marker)进行机械臂定位,圆心上的标志点到另外两个标志点中心的距离均为 100mm,利用 NOKOV 度量光学三维动作捕捉系统定位这两组工件上marker位置,来确定机器人末端工件的位姿,从而测量出两个机器人基坐标系的相对位姿。
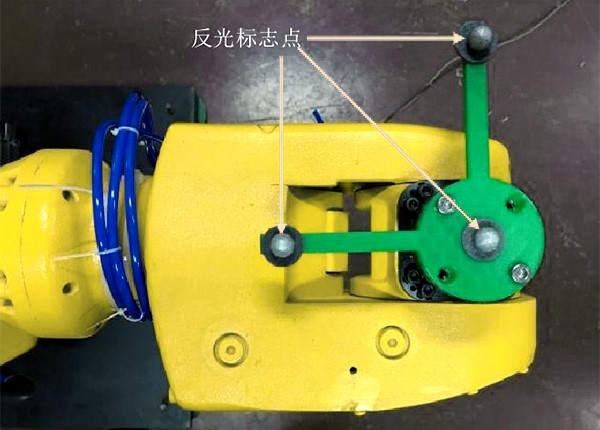
NOKOV度量光学动作捕捉系统定位精度达到亚毫米级,可以准确获取目标物的实时六自由度数据,保证了科研项目的顺利进行。
参考文献:[1]陈明. 基于阻抗模型的双机器人对等协作控制研究[D].东南大学,2018.
原文链接:https://kns.cnki.net/kcms/detail/detail.aspx?dbcode=CMFD&dbname=CMFD201901&filename=1
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321