English
日本語
Русский
机器人无人机
机器人无人机
无人机集群、协同控制和移动机器人
NOKOV 度量动作捕捉的天地空多智能体的协同控制
人形机器人与具身智能
从动作采集到策略训练的高质量动作数据解决方案
外骨骼机器人
使外骨骼机器人运动步态更加拟人化,实现人机共融
仿生机器人
提供仿生机器人的步态和运动的追踪定位
手部动作捕捉与灵巧手
涵盖灵巧手、机械臂、软体机器人等应用
机械臂
提供高精度六自由度运动学数据,实现机械臂的精准定位
船舶、海洋和水下应用
水动力实验室中,船舶或水下运动物体六自由度运动数据获取
医疗机器人&高精度手术导航
手术导航、手术机器人、连续体机器人、软体机器人
位移测量&大范围三坐标测量
快速获取位移和变形信息
虚拟现实
运动康复
传媒娱乐
数字人虚拟直播
影视动画动捕实训室
虚拟拍摄/XR
游戏、影视动画制作
产品
动作捕捉系统选配
相机
Mars系列
水下动捕相机
Pluto系列
Orbit系列
Mars Hybrid系列
软件
同步设备
配件
AI Markerless动作捕捉
Astra无标记点
动作捕捉系统
动作捕捉系统套装
VRT动作捕捉系统套装
机器人开发平台
Crazyflie & Crazyswarm
多智能体集群编队实验平台
影擎(ShadowEngine)机器人AI训练平台
开发者工具
多模态数据捕获与管理
集成产品
查看全部集成产品
资源及支持
技术资讯
经典案例
相关论文
常见问题
XINGYING操作手册
IROS 2025专栏
ICRA 2026专栏
四足机器人步态分析
四足机器人步态分析
客 户
南京理工大学机械工程学院
关 键 词
机器狗、动作捕捉、四足机器人、步态分析
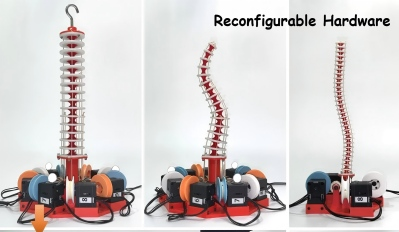
IROS 2026|CoLI连续体机器人平台:NOKOV度量动作捕捉验证主从遥操作性能
上海科技大学信息科学与技术学院肖晨曦老师团队在 IROS 2026 提出开源连续体机器人平台 CoLI,使用 NOKOV度量动作捕捉测量主从机器人末端位置,验证同构遥操作:平均位置跟踪误差 8.2 mm,从端收敛延迟 158 ms。
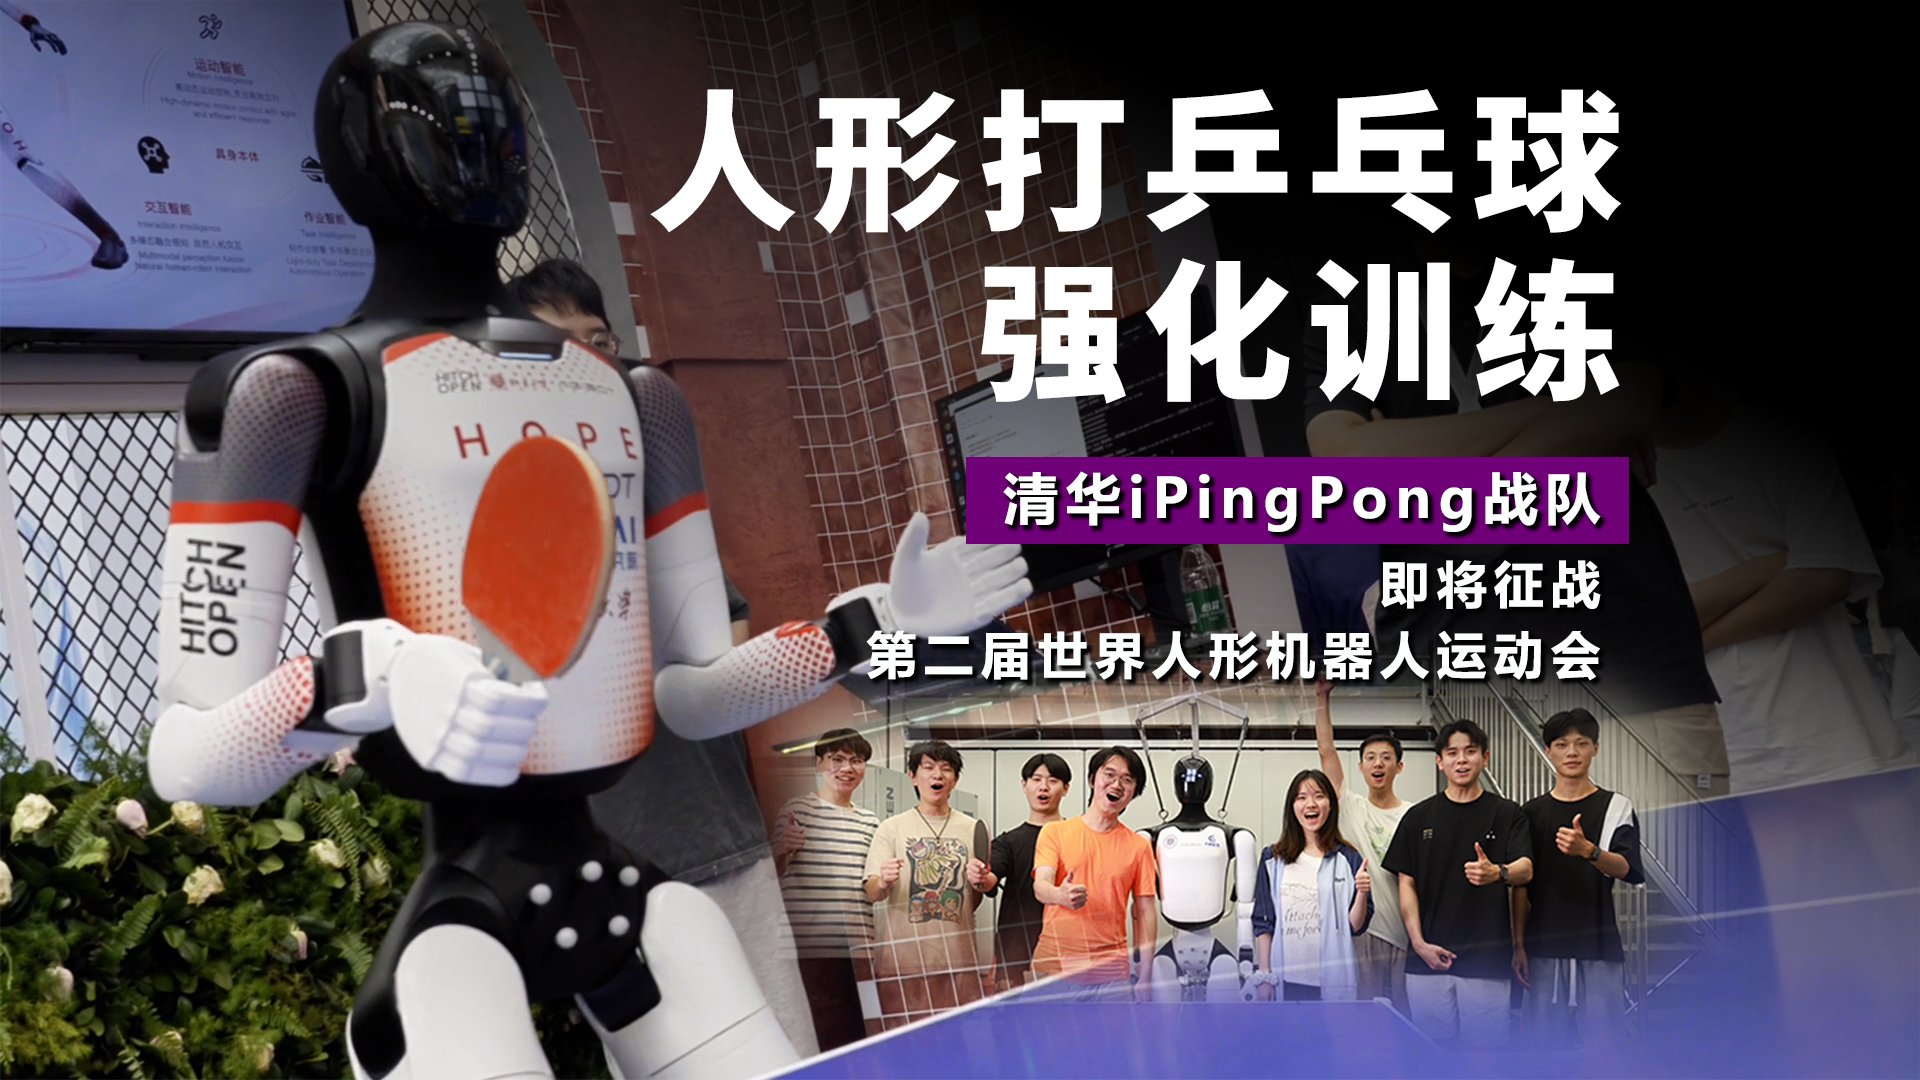
清华iPingPong战队|人形机器人乒乓球训练实现高动态回球
第二届世界人形机器人运动会人形机器人打乒乓球项目中,清华 iPingPong 战队,团队以“物理原生智能”为技术路线,依托 NOKOV 度量动作捕捉与强化学习算法,实现人形机器人高动态乒乓球回球与自主对抗。
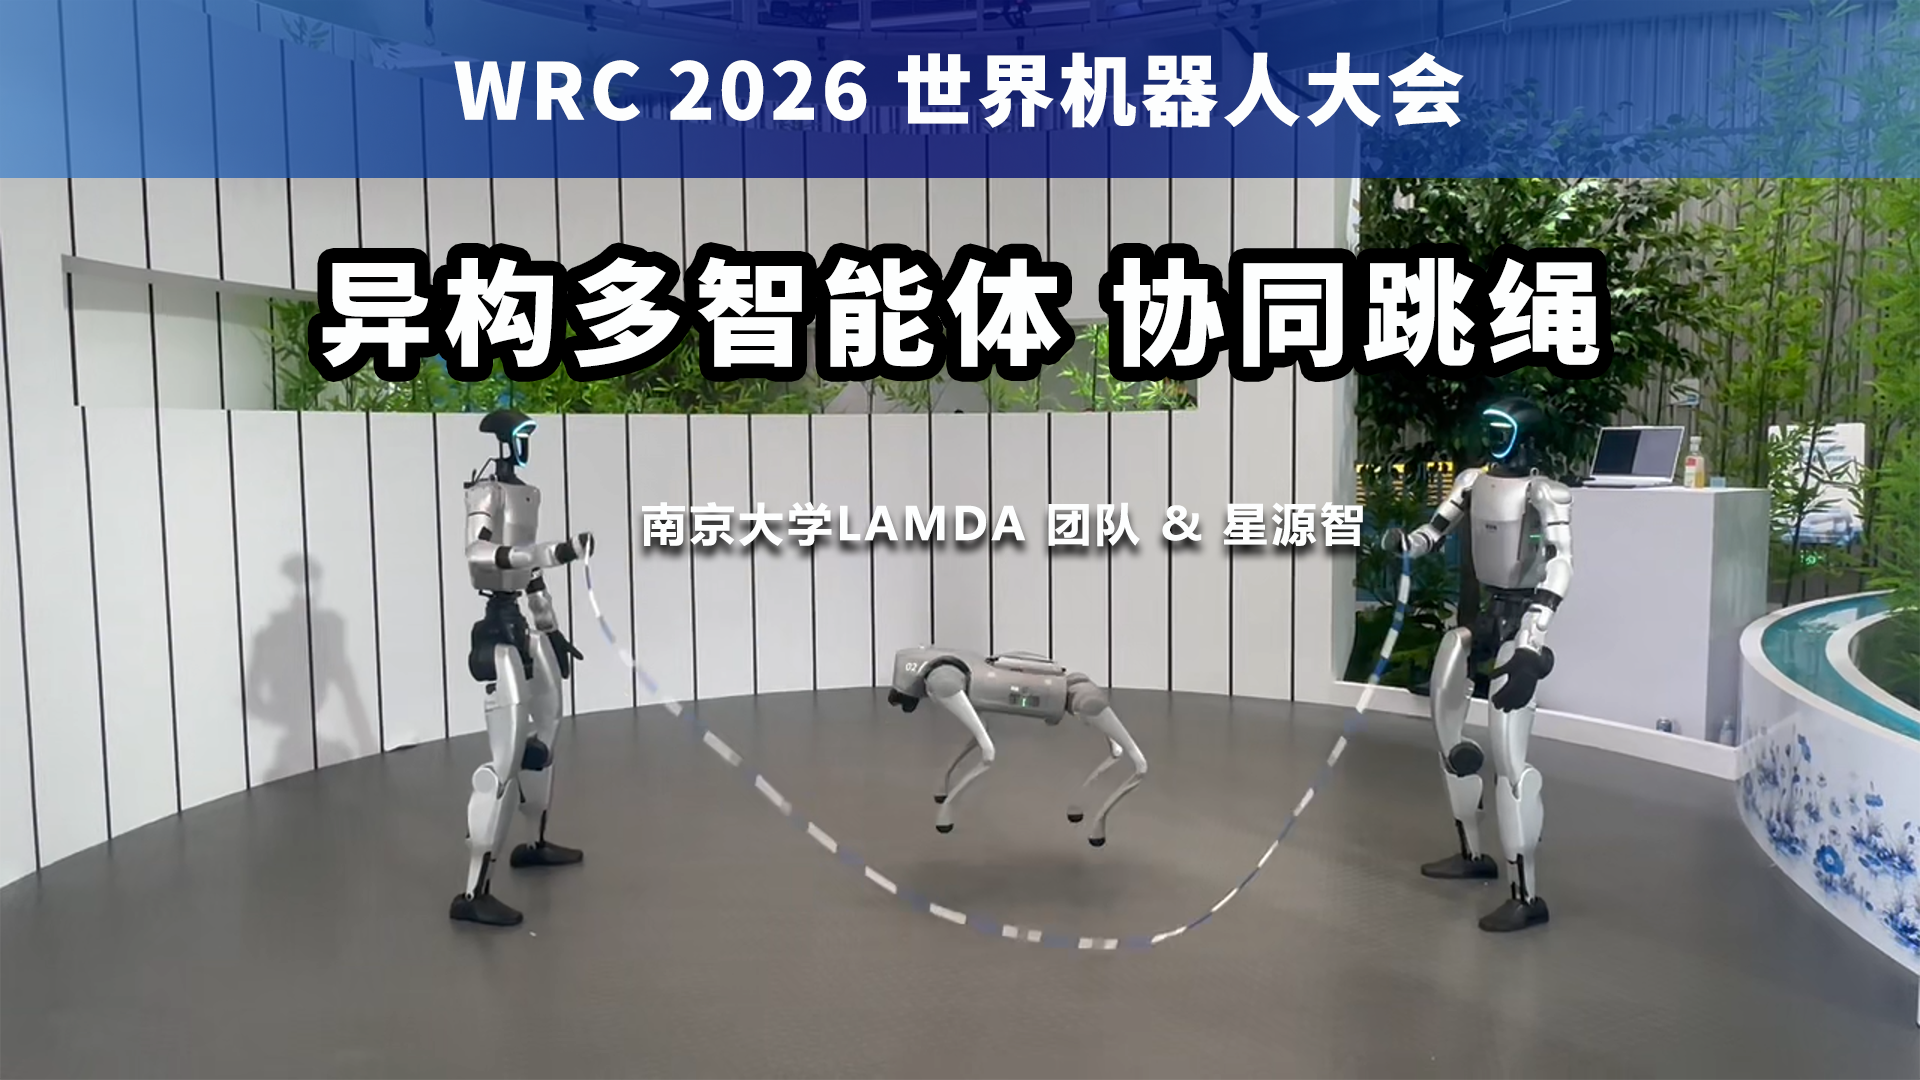
动作捕捉用于多智能体协同控制:人形机器人与机器狗跳绳案例
南京大学LAMDA团队与星源智在协同跳绳展示中使用NOKOV度量动作捕捉系统,获取绳索标记点位置、人形机器人基座位姿及机器狗关键位置数据,为多机器人闭环协同提供实时状态反馈。
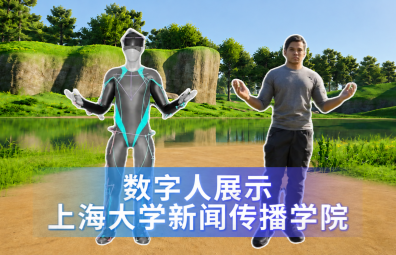
全身动作捕捉与面捕同步,实现数字人动作自然表情生动
上海大学新闻传播学院采用NOKOV度量动作捕捉系统,结合面部捕捉设备,同步采集演员全身动作与面部表情数据,实现数字人动作与表情生动自然。
联系我们
如需更多应用、案例信息或产品报价,请致电 010-64922321,或在下方留言:
机器人/无人机
VR/AR/XR
运动康复
传媒娱乐
提交
北京度量科技有限公司(总部)
北京市朝阳区安慧里四区15号五矿大厦8层820室
info@nokov.com
010-64922321
提交成功!请您耐心等待!
欢迎关注公众号,获取更多信息
关闭
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321