English 日本語 Русский

Project-Instinct:面向人形机器人的直觉级全身运动控制框架

Project-Instinct:面向人形机器人的直觉级全身运动控制框架

客      户
清华大学交叉信息研究院赵行老师团队

Project-Instinct是一个用于人形机器人的直觉级全身运动控制框架。该框架集成了在实体机器人上训练与部署感知全身控制算法所需的完整功能模块,支持即插即用的系统集成。该框架已实现“Deep Whole-body Parkour”与“Hiking in the Wild”两项成果。

研究团队采用NOKOV度量动作捕捉系统采集高精度人体运动数据,为算法提供了高质量训练数据。

项目主页:https://project-instinct.github.io
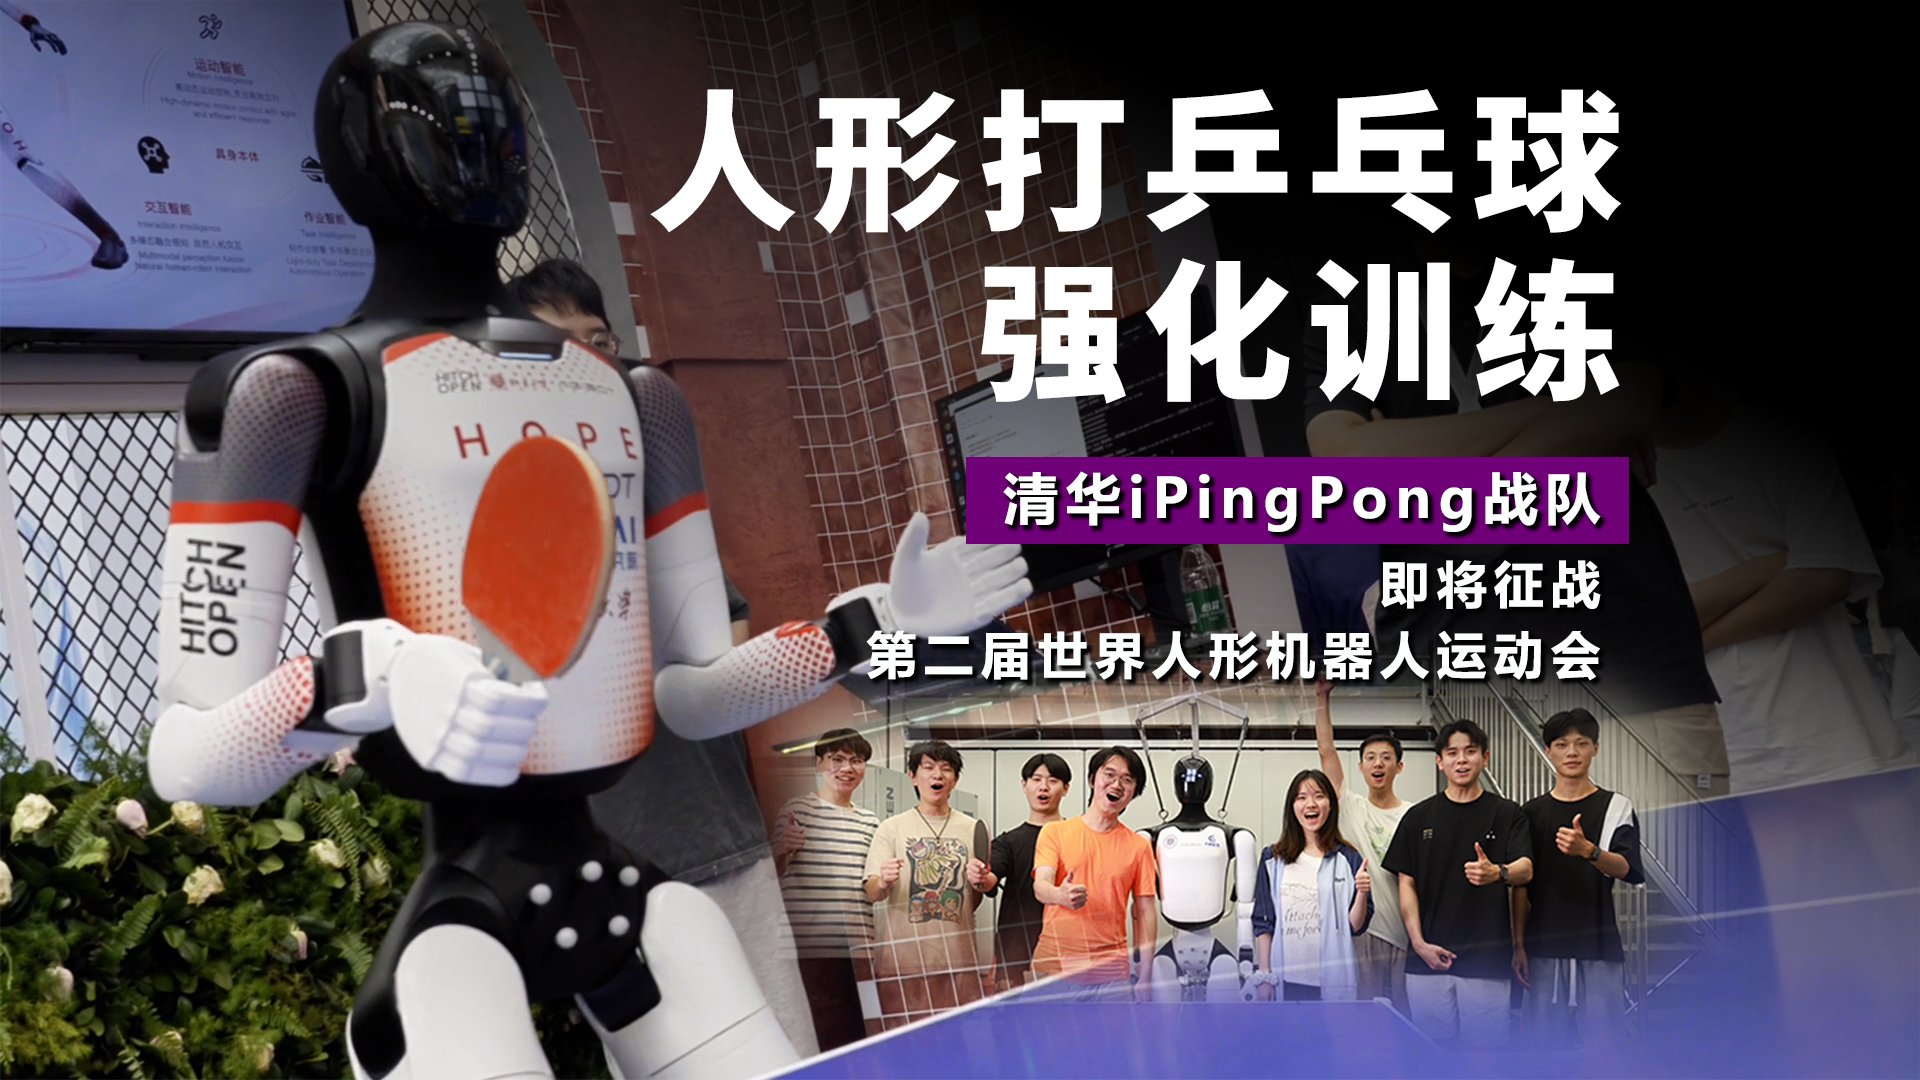

清华iPingPong战队|人形机器人乒乓球训练实现高动态回球

第二届世界人形机器人运动会人形机器人打乒乓球项目中,清华 iPingPong 战队,团队以“物理原生智能”为技术路线,依托 NOKOV 度量动作捕捉与强化学习算法,实现人形机器人高动态乒乓球回球与自主对抗。

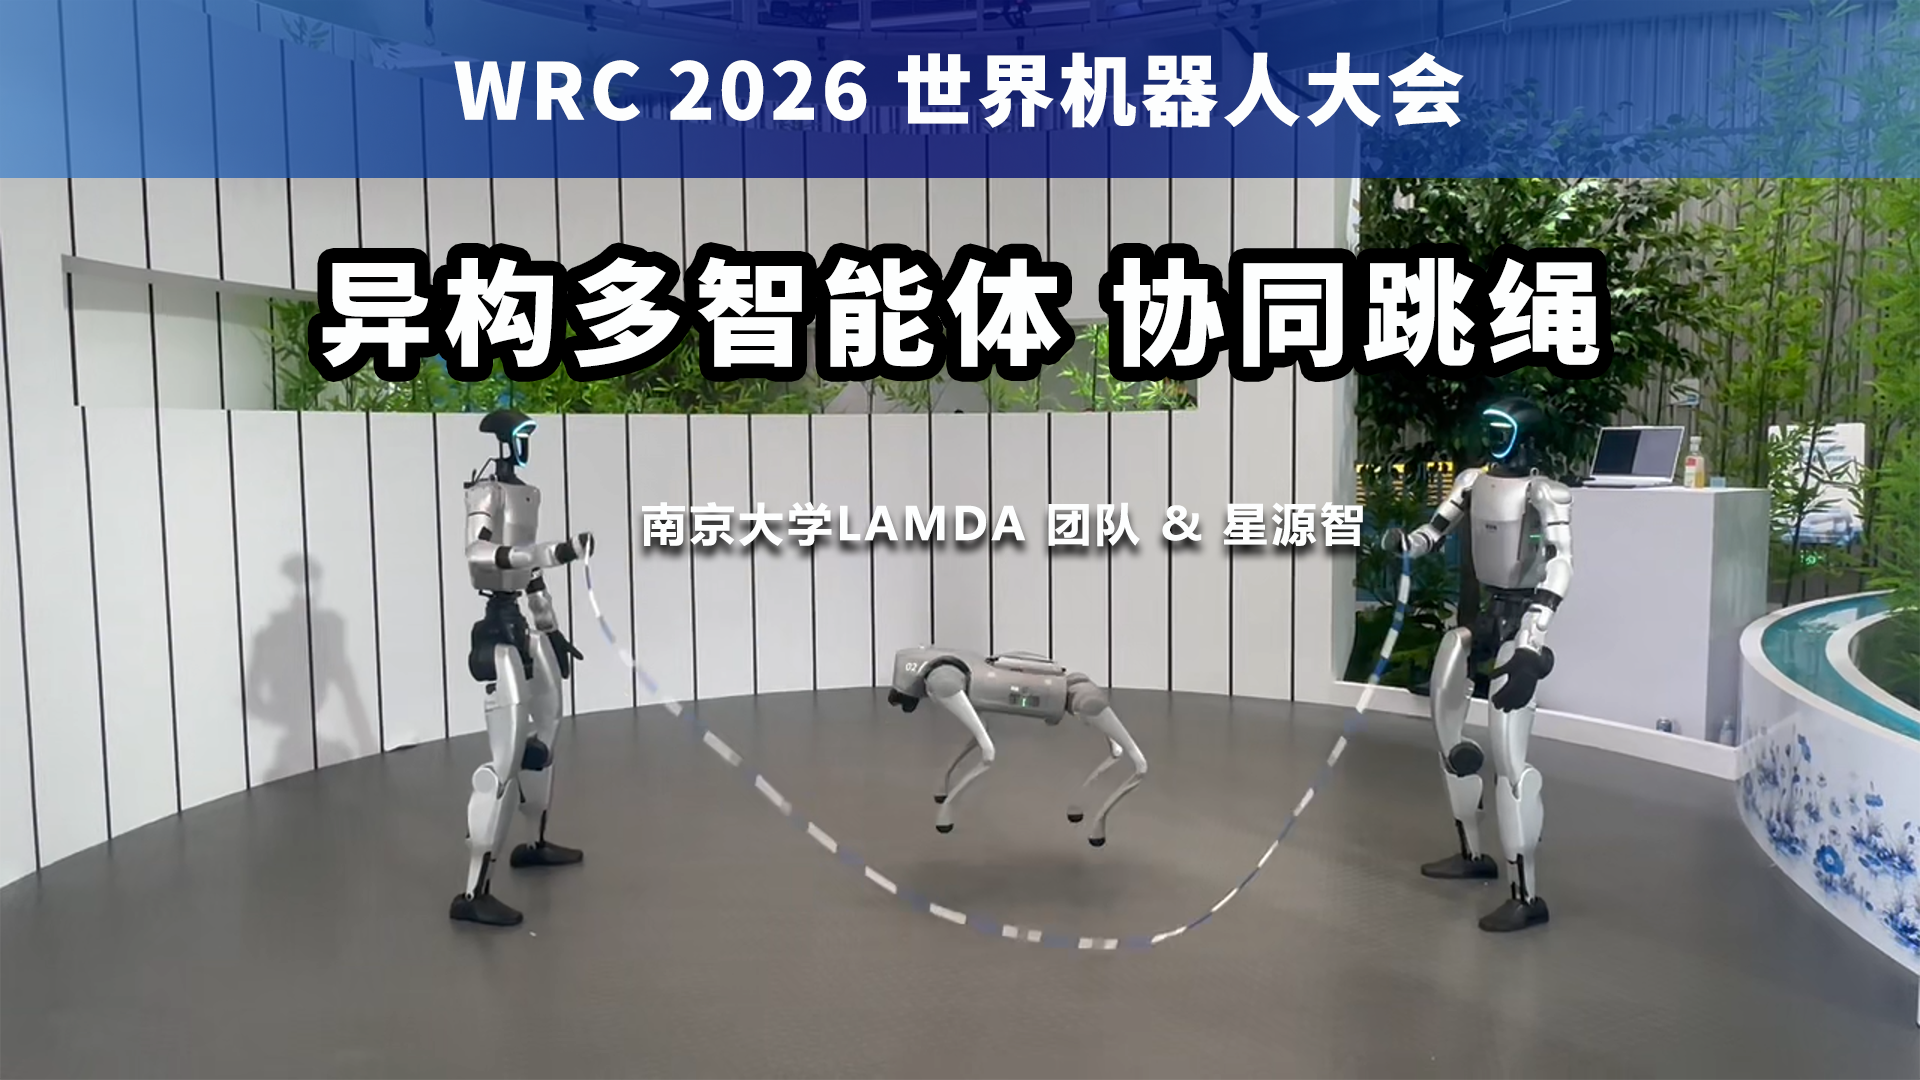
动作捕捉用于多智能体协同控制:人形机器人与机器狗跳绳案例

南京大学LAMDA团队与星源智在协同跳绳展示中使用NOKOV度量动作捕捉系统,获取绳索标记点位置、人形机器人基座位姿及机器狗关键位置数据,为多机器人闭环协同提供实时状态反馈。

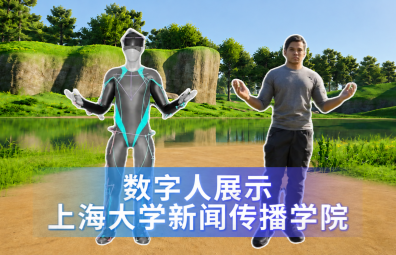
全身动作捕捉与面捕同步,实现数字人动作自然表情生动

上海大学新闻传播学院采用NOKOV度量动作捕捉系统,结合面部捕捉设备,同步采集演员全身动作与面部表情数据,实现数字人动作与表情生动自然。

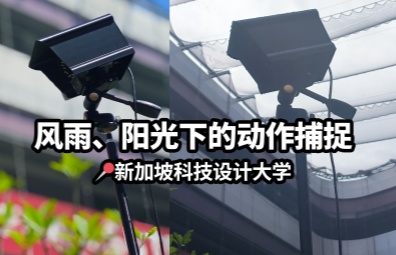
抗日光、防风雨,户外动作捕捉系统晴雨条件下稳定采集位姿数据

新加坡科技设计大学研究团队采用NOKOV度量户外动作捕捉镜头搭配防水罩,在真实环境测试中实现雨天与阳光条件下稳定采集高精度物体位姿数据。
联系我们
如需更多应用、案例信息或产品报价,请致电 010-64922321,或在下方留言:
机器人/无人机 VR/AR/XR 运动康复 传媒娱乐
北京度量科技有限公司(总部)
Location 北京市朝阳区安慧里四区15号五矿大厦8层820室
Email info@nokov.com
Phone 010-64922321
提交成功!请您耐心等待!
欢迎关注公众号,获取更多信息
关闭