English 日本語 Русский

光学动作捕捉用于浮冰群在风浪流环境下的漂移运动规律研究

光学动作捕捉用于浮冰群在风浪流环境下的漂移运动规律研究

客      户
哈尔滨工程大学 船舶学院

在风浪流等因素共同作用下,浮冰群的运动状态较为复杂,传统测量方式难以同时获取多目标的精确运动数据。哈尔滨工程大学船舶学院在浮冰群在风浪流环境下的漂移规律研究实验中,使用NOKOV度量光学动作捕捉系统进行浮冰群的运动捕捉。
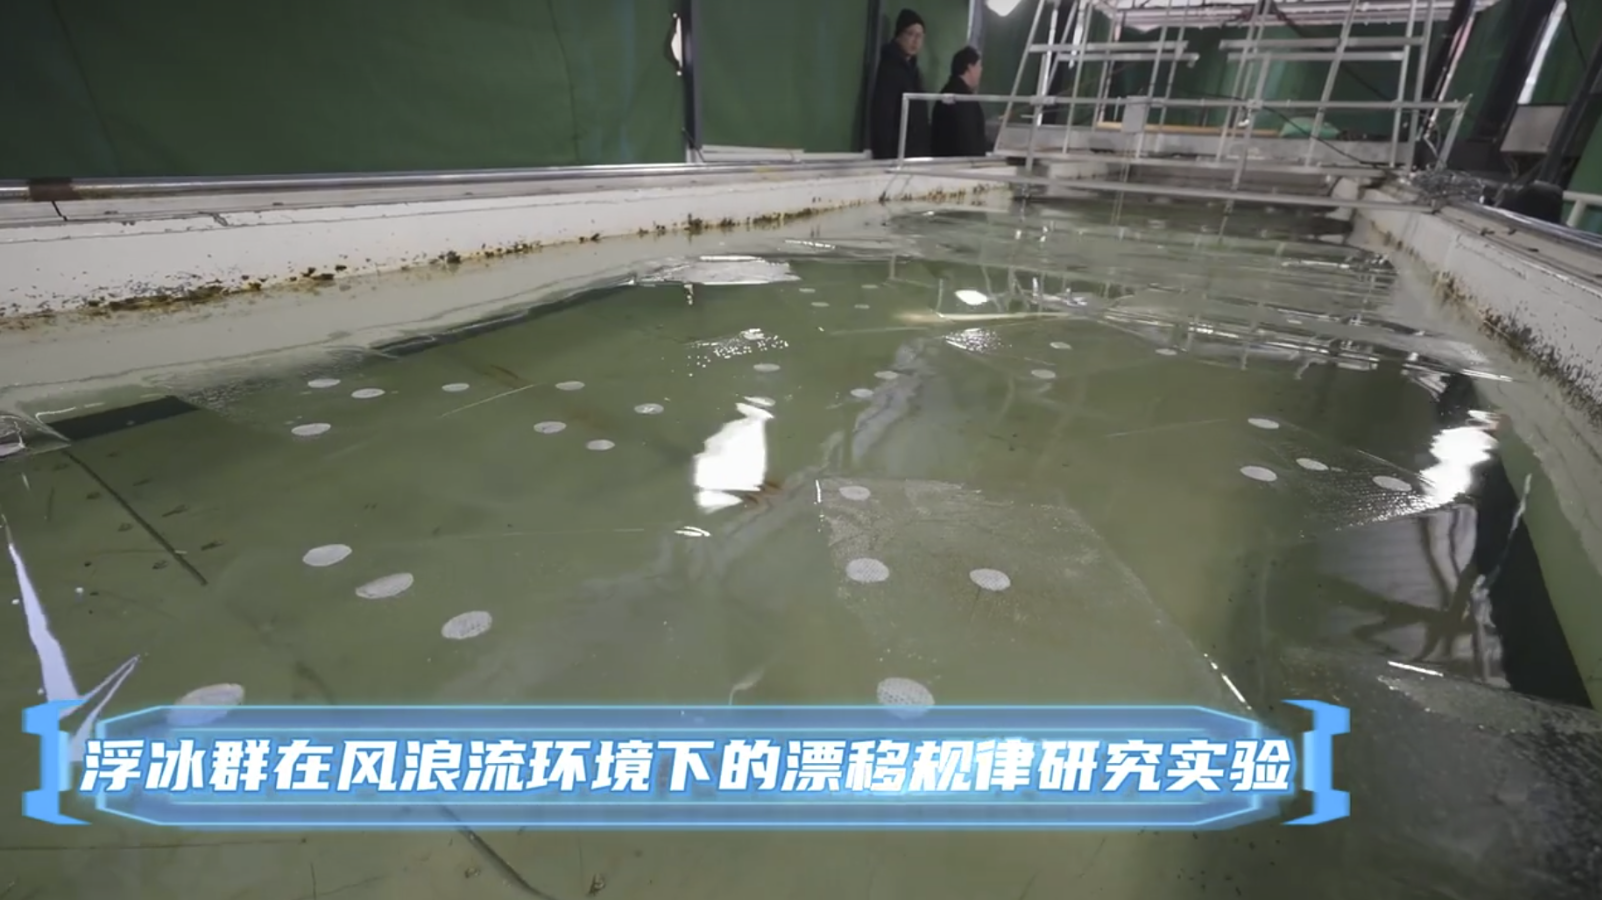
图1 哈工程浮冰群漂移规律研究实验

在模拟风浪流环境的实验水池中,研究人员在在各浮冰模型表面布置反光标记点,通过多台NOKOV光学红外动捕相机对浮冰群进行实时捕捉,建立三维空间坐标,实现对多个浮冰的同步跟踪。
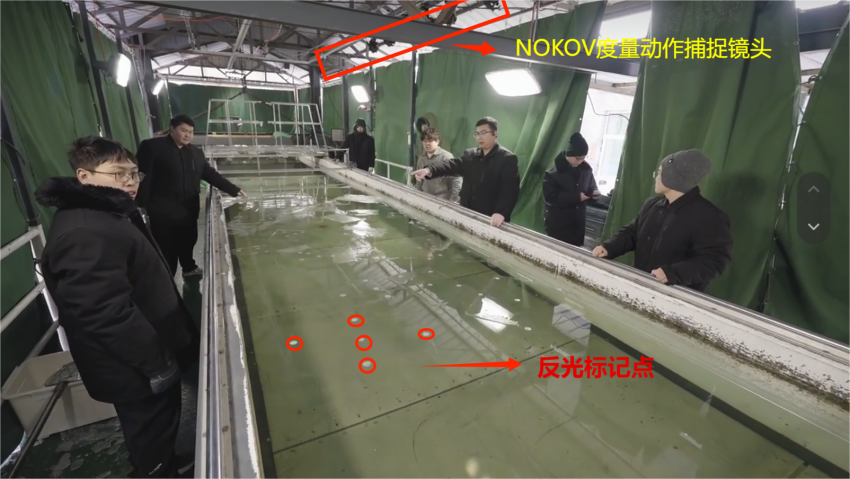
图2 哈尔滨工程大学船舶学院 模拟风浪流环境实验水池 NOKOV度量动捕系统

哈尔滨工程大学船舶学院 模拟风浪流环境实验水池 NOKOV度量动捕系统

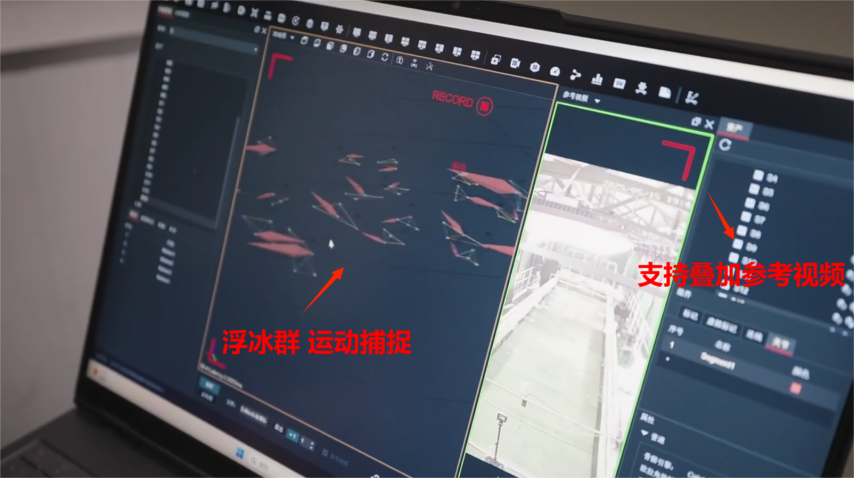
图3 NOKOV度量动捕系统软件界面  

NOKOV度量动捕系统软件界面,同时捕捉多块浮冰实时空间位置及运动数据

NOKOV度量光学动作捕捉系统能够同步获取多个浮冰的空间位置、位移变化及运动轨迹以及速度与加速度 和相互之间的运动关系(如碰撞、聚集、分散),获得高精度的浮冰群运动数据。系统可用于分析其漂移路径及运动规律,同时为相关数值模型的验证提供可靠的数据支持。
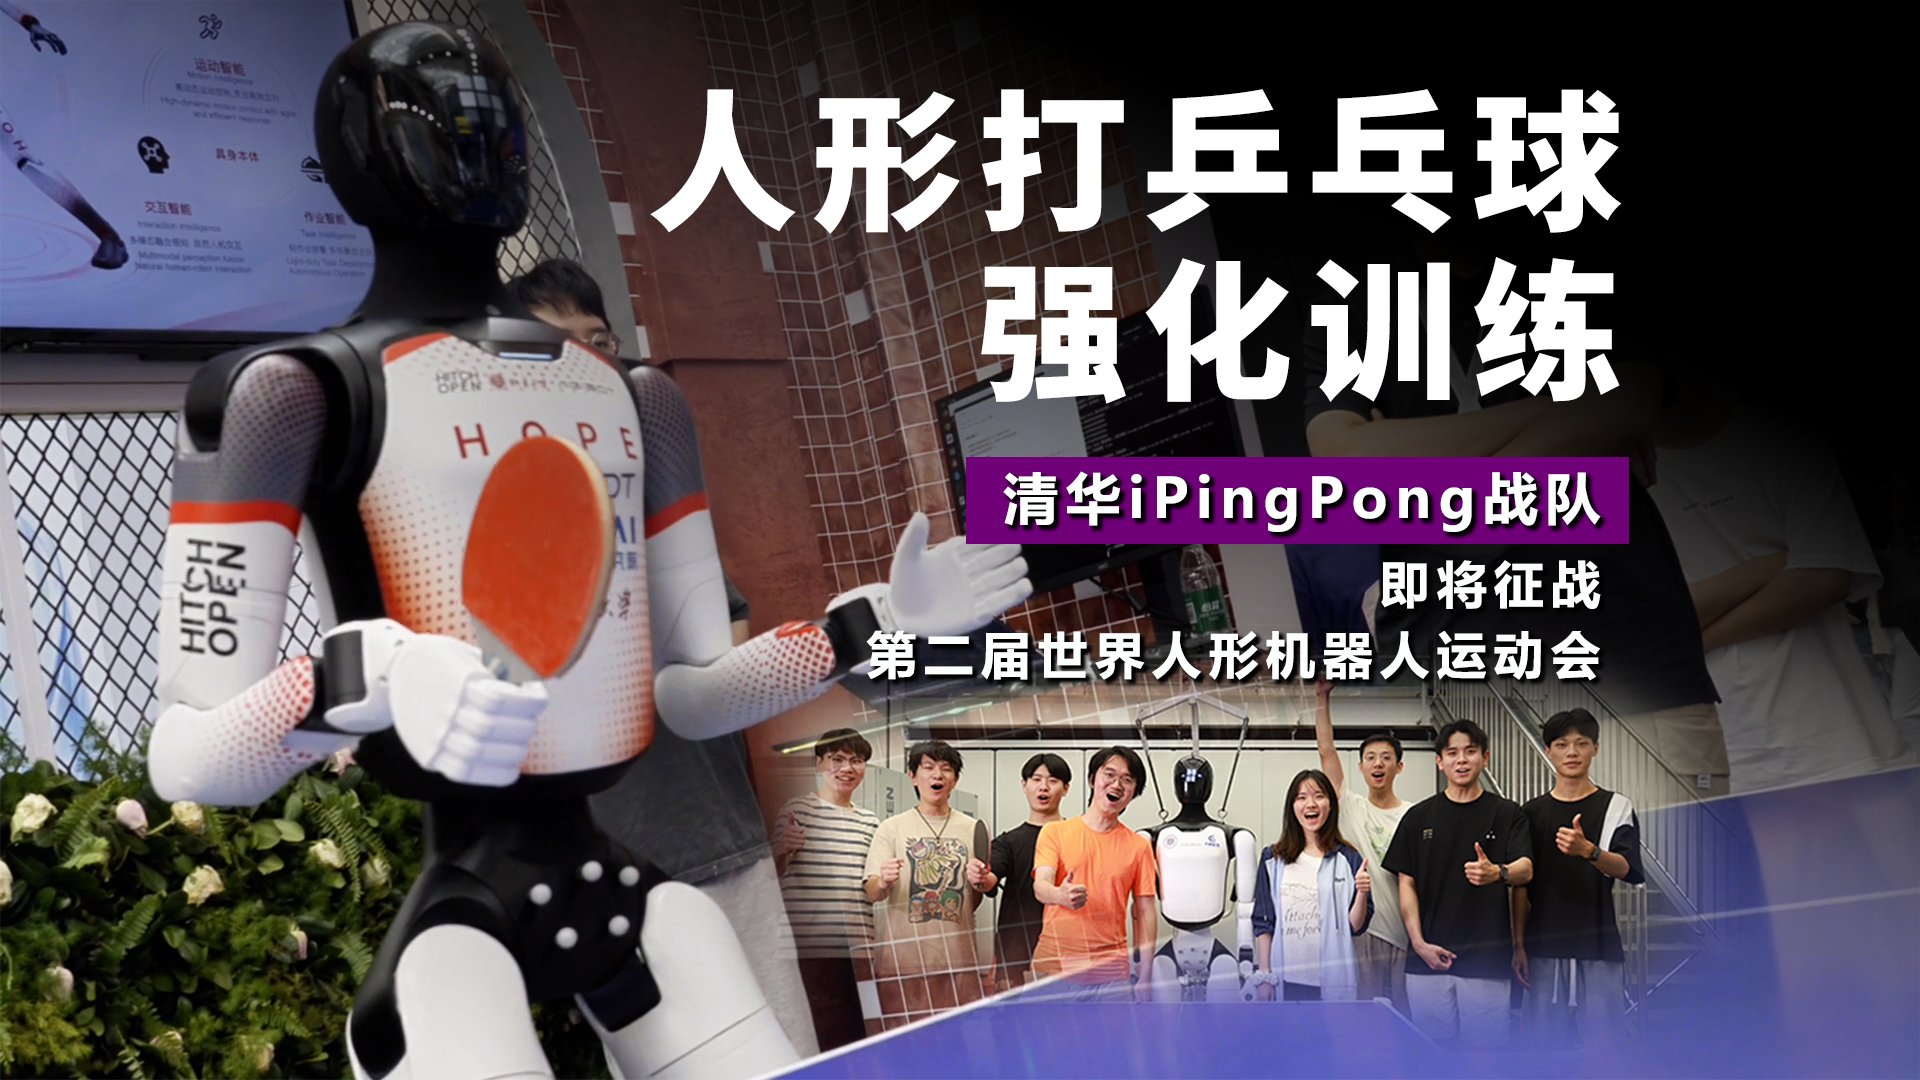
清华iPingPong战队|人形机器人乒乓球训练实现高动态回球

第二届世界人形机器人运动会人形机器人打乒乓球项目中,清华 iPingPong 战队,团队以“物理原生智能”为技术路线,依托 NOKOV 度量动作捕捉与强化学习算法,实现人形机器人高动态乒乓球回球与自主对抗。

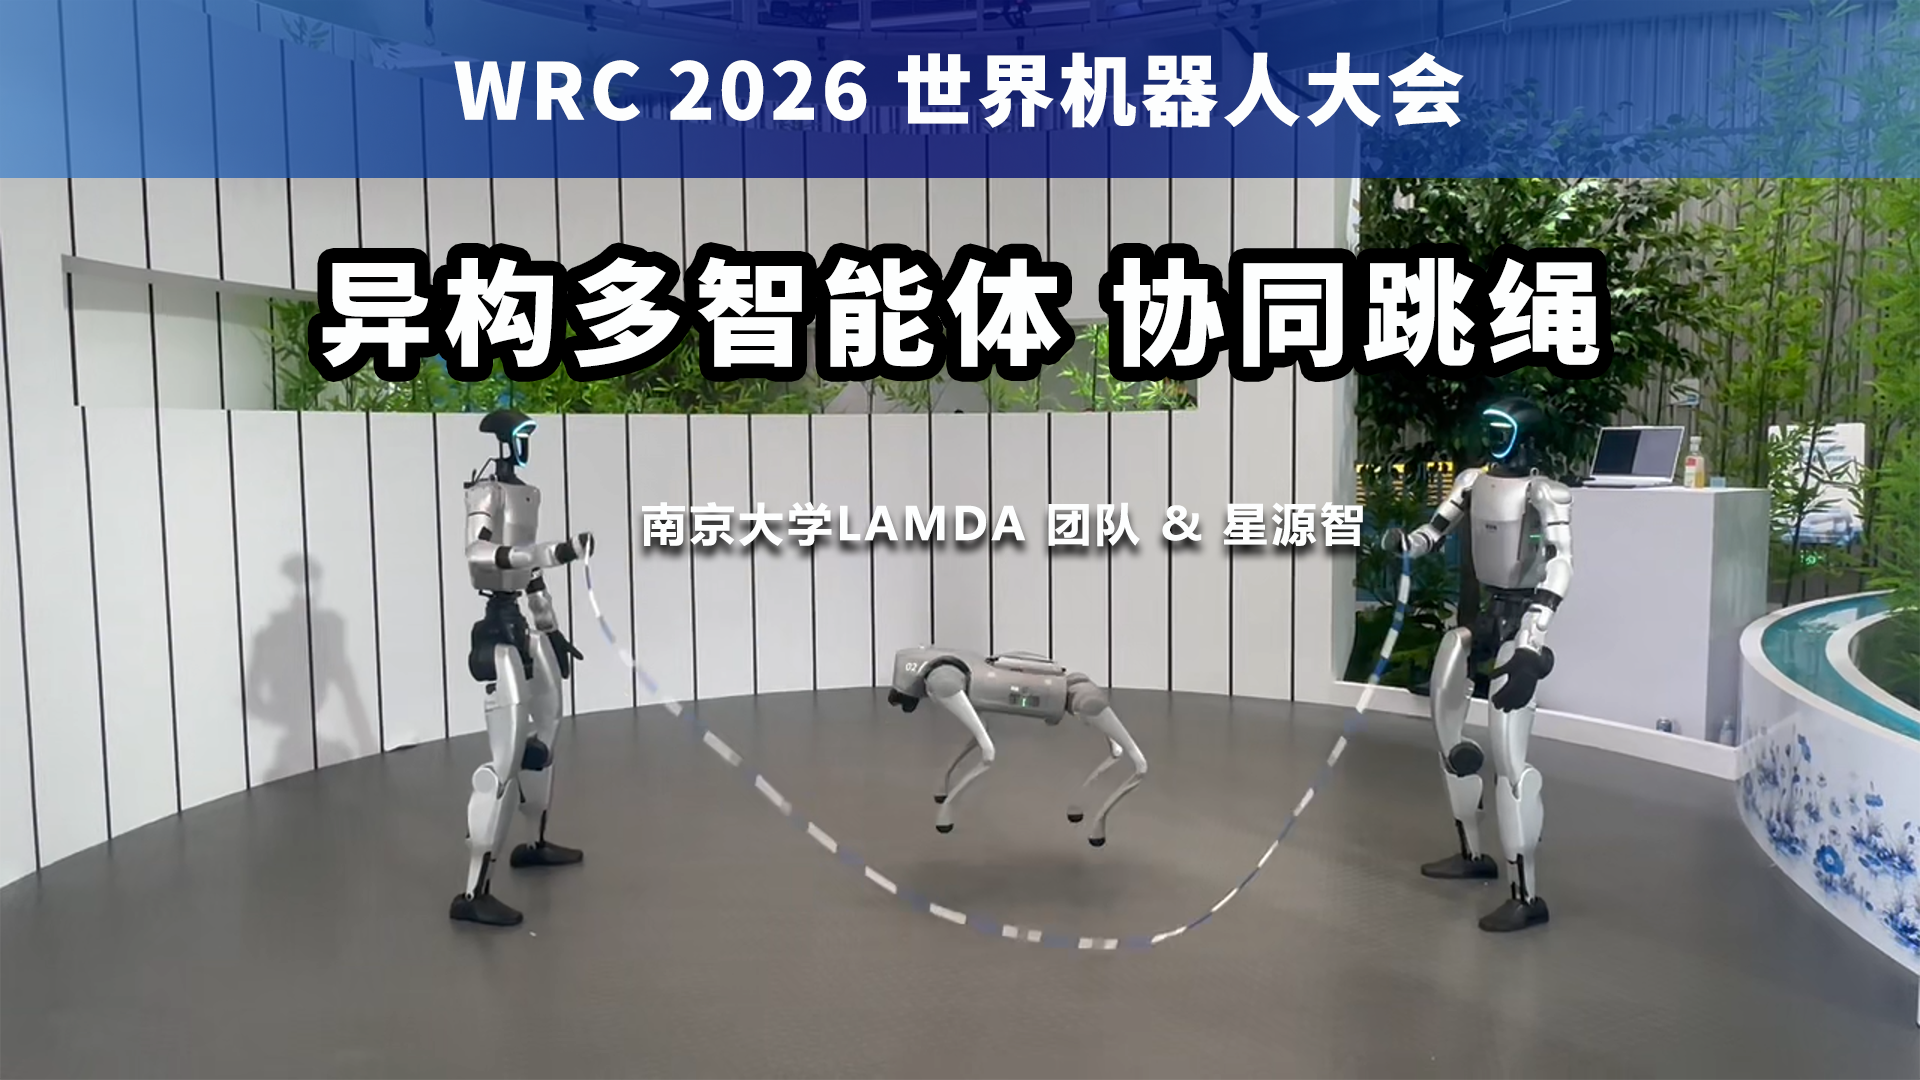
动作捕捉用于多智能体协同控制:人形机器人与机器狗跳绳案例

南京大学LAMDA团队与星源智在协同跳绳展示中使用NOKOV度量动作捕捉系统,获取绳索标记点位置、人形机器人基座位姿及机器狗关键位置数据,为多机器人闭环协同提供实时状态反馈。

全身动作捕捉与面捕同步,实现数字人动作自然表情生动

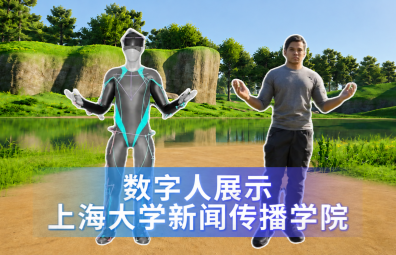
上海大学新闻传播学院采用NOKOV度量动作捕捉系统,结合面部捕捉设备,同步采集演员全身动作与面部表情数据,实现数字人动作与表情生动自然。

抗日光、防风雨,户外动作捕捉系统晴雨条件下稳定采集位姿数据

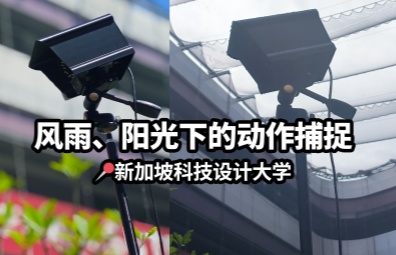
新加坡科技设计大学研究团队采用NOKOV度量户外动作捕捉镜头搭配防水罩,在真实环境测试中实现雨天与阳光条件下稳定采集高精度物体位姿数据。
联系我们
如需更多应用、案例信息或产品报价,请致电 010-64922321,或在下方留言:
机器人/无人机 VR/AR/XR 运动康复 传媒娱乐
北京度量科技有限公司(总部)
Location 北京市朝阳区安慧里四区15号五矿大厦8层820室
Email info@nokov.com
Phone 010-64922321
提交成功!请您耐心等待!
欢迎关注公众号,获取更多信息
关闭