本文对人形机器人下蹲运动进行了系统研究,基于对NOKOV度量动作捕捉系统中人体下蹲轨迹的分析,提出了一种融合三粒子模型预测控制与全身控制的协同控制框架。该框架通过将复杂人体运动简化为三粒子动力学模型,为人形机器人运动规划与跟踪提供了高效解决方案,显著提升了下蹲运动的轨迹跟踪精度与关节力矩平稳性,以优化人形机器人动态运动的性能与可靠性。
Chen H, Zhang X, Zhao M. Squat Motion of a Humanoid Robot Using Three-Particle Model Predictive Control and Whole-Body Control[J]. Sensors, 2025, 25(2): 435.
人形机器人蹲姿动作是基础且关键的运动模式,常作为机器人调试过程中的基本测试项目,在一些服务行业以及机器人执行跳跃等高动态动作时发挥着重要作用。因此,实现连续精确的蹲姿动作对人形机器人的未来发展具有重大意义。
本研究旨在通过提出一种结合三粒子模型预测控制(TP-MPC)与全身控制(WBC)的协同控制框架来解决上述挑战。该框架基于从NOKOV度量动作捕捉系统获得的人体下蹲轨迹数据,将机器人躯干和四肢简化为三粒子模型,用于优化参考轨迹并为全身控制提供更可行的跟踪目标,从而提升人形机器人执行下蹲等复杂动作的性能与可靠性。
研究背景
人形机器人蹲姿动作是基础且关键的运动模式,常作为机器人调试过程中的基本测试项目,在一些服务行业以及机器人执行跳跃等高动态动作时发挥着重要作用。因此,实现连续精确的蹲姿动作对人形机器人的未来发展具有重大意义。
本研究旨在通过提出一种结合三粒子模型预测控制(TP-MPC)与全身控制(WBC)的协同控制框架来解决上述挑战。该框架基于从NOKOV度量动作捕捉系统获得的人体下蹲轨迹数据,将机器人躯干和四肢简化为三粒子模型,用于优化参考轨迹并为全身控制提供更可行的跟踪目标,从而提升人形机器人执行下蹲等复杂动作的性能与可靠性。

基于TP-MPC+WBC的人形机器人蹲姿运动控制框架。
研究贡献
提出并验证一种用于人形机器人运动控制的三粒子模型预测控制(TP-MPC)方法:本研究首次将三粒子模型系统性地应用于人形机器人的模型预测控制中。该模型将机器人的躯干与四肢简化为三个独立的质点,相较于传统的单刚体模型,它更细致地考虑了肢体运动的动力学特性。这一模型简化方法为解决高自由度人形机器人的
1. 实时运动规划问题提供了一个新颖且有效的框架。
2. 构建基于人体运动捕捉的机器人下蹲轨迹数据集:研究利用NOKOV度量动作捕捉系统,精确记录了真人执行下蹲运动时的三维空间轨迹,为机器人生成了可供跟踪的参考轨迹。该数据集验证了所提出控制框架的输入合理性,并为算法的性能评估提供了基准。
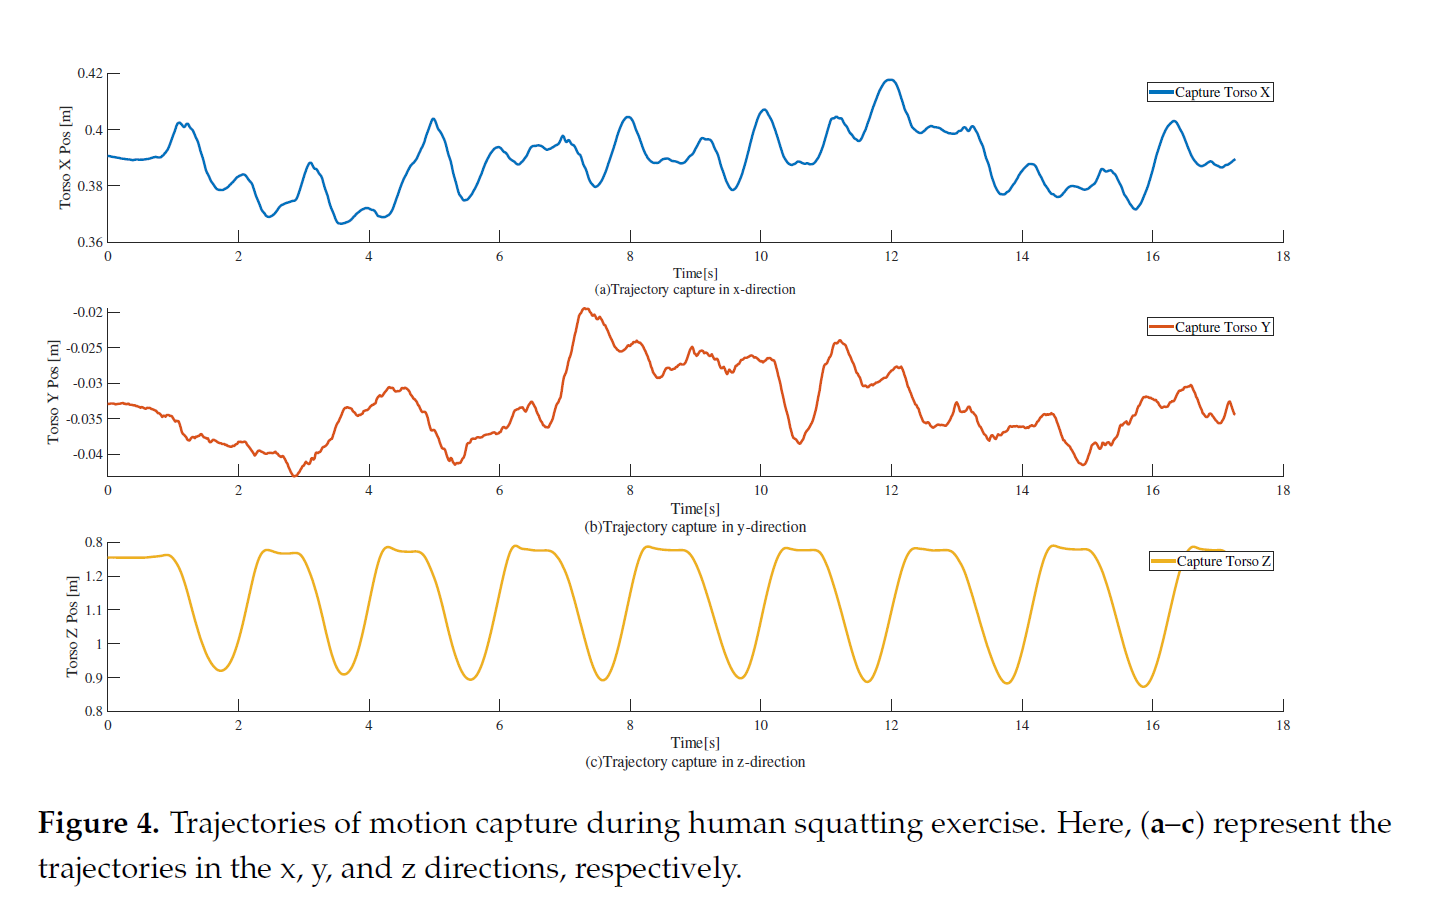
人类深蹲运动中的动作捕捉轨迹。图中(a–c)分别表示x、y、z方向的轨迹。
4. 开发TP-MPC与全身控制(WBC)相结合的协同控制框架:研究设计并实现了一个分层控制架构,其中TP-MPC作为上层轨迹优化器,负责将粗略规划优化为平滑、可行的参考路径;WBC则作为下层跟踪控制器,严格跟随优化后的轨迹并处理全身动力学约束。该框架成功地将前瞻性的轨迹规划与精确的全身执行相结合,实现了对复杂运动的有效控制。
5. 显著提升人形机器人下蹲运动的性能与实用性:通过仿真实验与对比分析,本研究验证了所提框架的多项优势:实现了更精确的轨迹跟踪、显著优化了膝关节力矩的峰值现象,同时保持了较高的计算效率。这些成果推动了人形机器人实现连续、平稳、低冲击的动态运动控制策略的发展,为其在真实场景中的应用提供了重要参考。
实验
研究中使用NOKOV度量动作捕捉系统分析人类的下蹲行为。该系统通过捕捉放置在目标物体上的反光标记点,能够精确获取标记点在三维空间中的坐标。实验通过专业分析软件对数据进行进一步处理,得到了人体在下蹲过程中躯干在X、Y、Z三个方向上的精确位置与姿态轨迹。
收集得到的数据揭示了人体下蹲运动的物理特性:躯干不仅在Z轴方向往复运动,在X轴方向也存在短暂的往复位移。分析表明,连续下蹲时躯干轨迹类似于三角波,而在两个极限位置有短暂停顿时则类似于方波。这些从人类演示中获取的关键轨迹特征,为机器人运动的参考轨迹规划提供了真实、可靠的依据,构成了将人类运动模式迁移至人形机器人控制系统的基础。
结论
本研究提出的融合三粒子模型预测控制(TP-MPC)与全身控制(WBC)的协同控制框架,用于实现人形机器人连续、精确的下蹲运动。该框架通过将机器人简化为躯干与四肢对应的三粒子模型,有效优化了由人体运动捕捉数据得到的粗略参考轨迹,并通过WBC实现带动力学约束的精确跟踪。仿真实验结果表明,与单独使用WBC相比,TP-MPC+WBC框架能够显著提升轨迹跟踪精度,并有效抑制下蹲过程中膝关节力矩的峰值现象。同时,该算法计算高效,单帧求解时间大多在5.5毫秒以内,具备实时控制潜力。未来的研究工作将聚焦于改进TP-MPC模型,尝试引入动力学以提升其抗外部干扰的能力,并探索与强化学习等先进方法的结合,以实现在更复杂场景下的鲁棒控制。
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321