English 日本語 Русский

内侧髌股韧带修复技术中动作捕捉的应用

内侧髌股韧带修复技术中动作捕捉的应用

客      户
深圳市第二人民医院
关  键 词
动作捕捉、关节角度、运动分析
被捕捉物
膝关节模型

髌骨脱位是一种常见的骨科疾病,其主要成因是内侧髌骨复合体发生了病理性变化。内侧髌股复合体是髌股关节的主要被动稳定系统,它包含内侧髌股韧带(MPFL)、内侧髌胫韧带和股内侧肌三个部分。医学研究表明,MPFL在稳定髌骨侧方移位方面起到了决定性作用。因此,修复或重建MPFL对维持髌股关节的正常运动具有重要意义。

内侧髌股韧带修复技术中动作捕捉的应用

目前使MPFL恢复正常功能的重要手段是肌腱移植重建( Tendon Reconstruction Techniques)。此项技术的可靠性已被证明,能提高髌骨的稳定性和患者生活质量。然而,肌腱移植重建技术需要在膝关节周围提取自体移植物,有额外的并发症风险,可能导致关节运动学和步态模式的改变。而使用缝合带增强技术(Suture Tape Augmentation)并没有这样的问题,只是其可靠性有待验证。

髌骨移位和髌骨倾斜值的测量

深圳市第二人民医院的黄勇医生对以上两种技术做了比较研究。试验中选取多个膝关节解剖标本,在每个试验条件下,进行3个完整的伸直和屈曲周期。第一个周期作为预处理,记录下后续周期的平均值进行比较。测量膝关节6个不同屈曲等级:0°、10°、20°、30°、60°和90°,结果参数包括平均接触压力(MP)、峰值接触压力(PP)、接触面积(CA)、髌骨移位(PS)和髌骨倾斜(PT)。

在髌骨移位和髌骨倾斜值的测量中,医院使用了NOKOV光学动作捕捉设备。试验中,股骨水平固定,将胫骨固定在3D支撑臂上,胫骨可自由旋转。反光marker贴在股骨、胫骨与髌骨表面。按3种不同的预负荷(2 N、5 N和10 N)加载股四头肌和髂胫束,测量不同修复技术下的髌骨移位与髌骨倾斜值。下图是用模型做的简单测试。

NOKOV度量动作捕捉进行髌骨移位和髌骨倾斜值的测量

NOKOV度量动作捕捉进行髌骨移位和髌骨倾斜值的测量

得到所有标本的结果参数后,对各标本在不同屈曲角度下进行配对t检验,可确定不同负荷下缝合带增强与肌腱移植重建MPFL之间的差异。
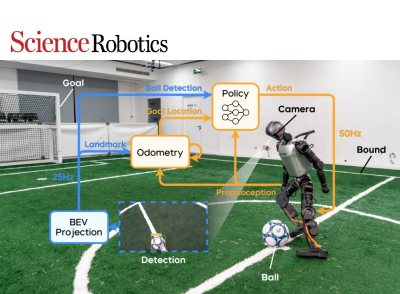


Science Robotics丨人形机器人踢足球:依靠机载视觉学习反应式足球技能

清华大学赵明国研究员团队团队在Science Robotics发表人形机器人视觉踢球研究,通过强化学习实现反应式足球技能。NOKOV度量动作捕捉系统采集人体踢球动作及机器人、足球位置真值,为AMP参考运动数据和虚拟感知系统建模提供数据支持。

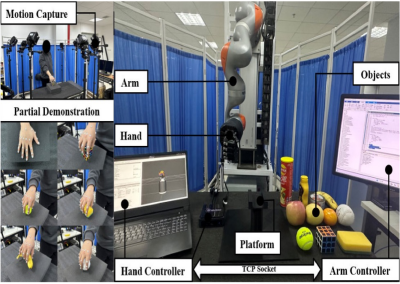
山东大学T-ASE研究:动作捕捉系统采集人类示范数据,DM-KMP与多智能体强化学习实现五指灵巧手协同抓取

山东大学控制科学与工程学院李可教授团队提出了面向仿人五指灵巧手抓取的统一学习框架。该研究将人类示范轨迹生成与多智能体强化学习相结合:NOKOV度量动作捕捉系统用于采集自然五指抓取运动,DM-KMP从有限示范中生成期望关节轨迹,PWS-MADDPG进一步学习多指协同抓取策略。研究结果显示PWS-MADDPG 在 11 类物体上的平均抓取成功率为 85.48%。

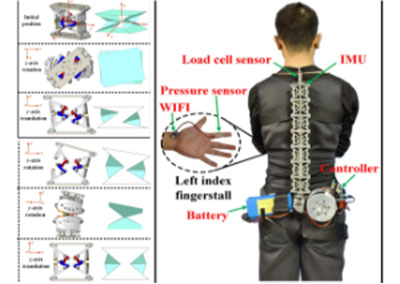
仿生五自由度折纸脊柱外骨骼:三维运动数据验证运动透明性

合肥工业大学、西安电子科技大学、英国提赛德大学和香港理工大学研究团队提出仿生五自由度折纸机构,并据此开发主动式折纸脊柱辅助外骨骼OSAE,用于在对称和非对称举升中适应人体脊柱运动并提供辅助。研究团队使用NOKOV度量动作捕捉系统采集受试者上半身三维运动数据,比较穿戴与未穿戴OSAE时前屈、侧屈和轴向旋转的躯干活动范围,验证OSAE系统的运动透明性。

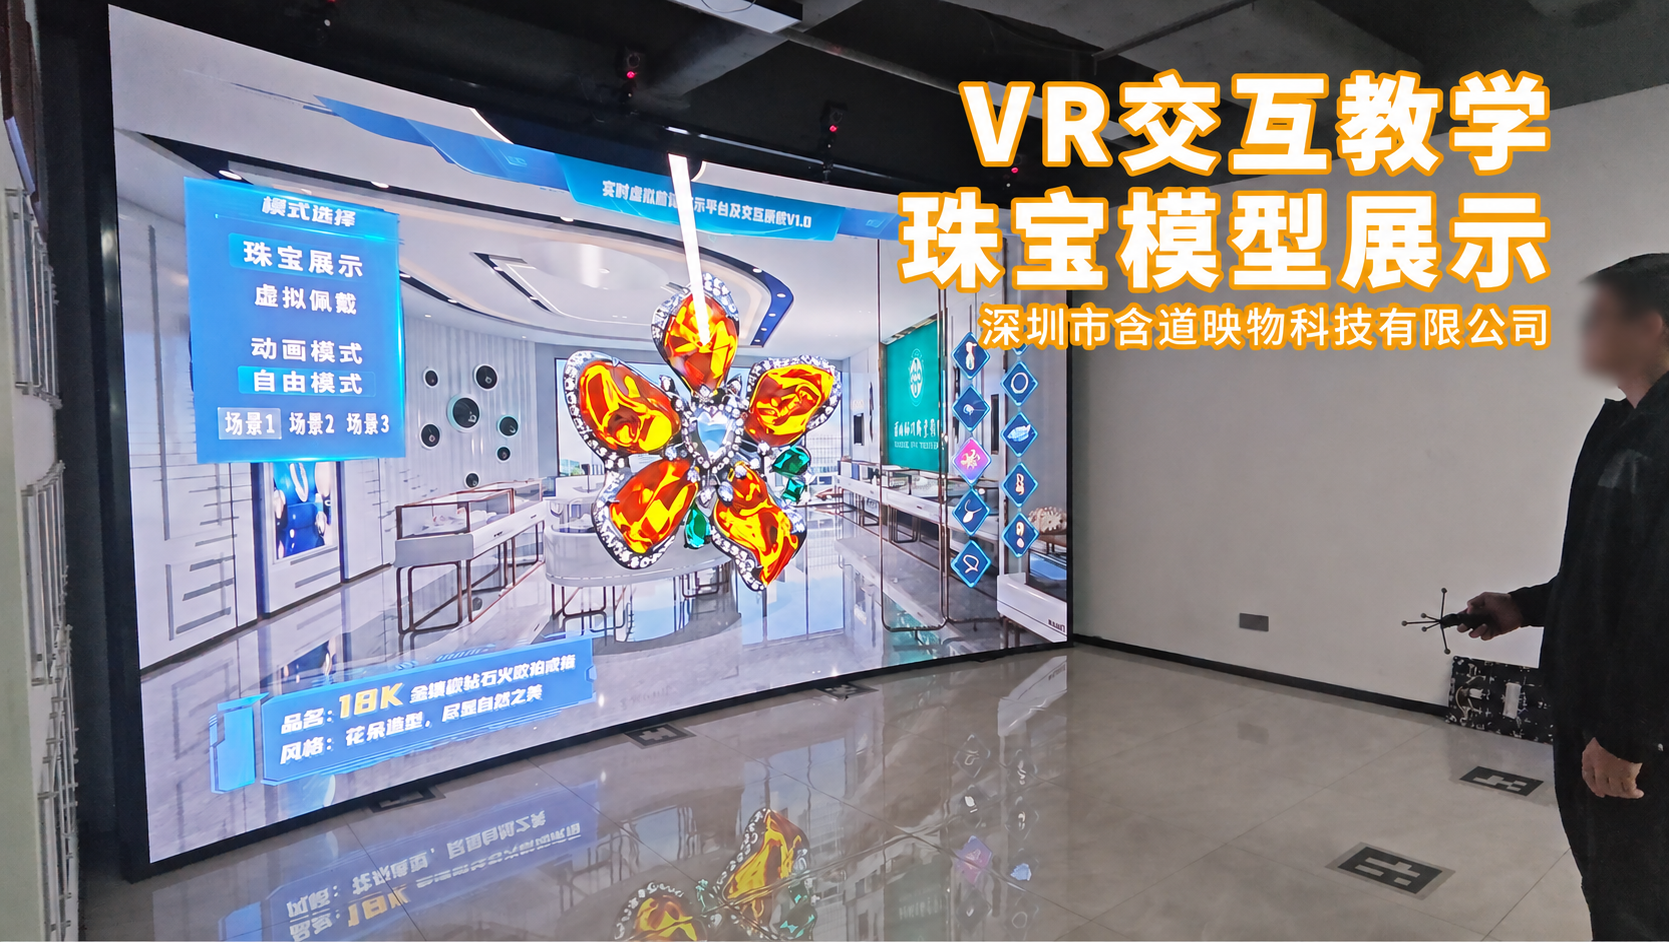
珠宝VR交互教学:动作捕捉支持3D模型旋转、缩放与场景切换

NOKOV度量动捕助力深圳市含道映物科技有限公司为深圳技师学院珠宝学院打造定制化VR教学系统。动作捕捉系统实时追踪操作手柄的运动,为大屏中的3D珠宝模型提供交互输入,支持模型旋转、缩放、视角查看和场景切换。
联系我们
如需更多应用、案例信息或产品报价,请致电 010-64922321,或在下方留言:
机器人/无人机 VR/AR/XR 运动康复 传媒娱乐
北京度量科技有限公司(总部)
Location 北京市朝阳区安慧里四区15号五矿大厦8层820室
Email info@nokov.com
Phone 010-64922321
提交成功!请您耐心等待!
欢迎关注公众号,获取更多信息
关闭