English 日本語 Русский

IROS EXPO最佳展示奖!国防科大“智行者”人形机器人实现灵巧性高效迁移

IROS EXPO最佳展示奖!国防科大“智行者”人形机器人实现灵巧性高效迁移

客      户
国防科技大学

国防科技大学“智行者”人形机器人 团队在IROS 2025上获得IROS EXPO最佳展示奖! 研究团队构建了“数据采集-遥操作-技能迁移”的技术路径:通过覆盖上肢全活动范围的NuExo外骨骼系统同步采集多模态人体运动数据,并经由统一控制框架,实现了人类灵巧操作技能向“智行者”人形机器人的高效迁移。 NOKOV度量光学动捕系统为本研究提供高质量训练数据,助力实现“智行者”人形机器人在复杂环境中精准、实时的动作控制。

机器人打乒乓球,旋转如何测量?NOKOV度量 × 瞬极科技协同测量,最高 9000 rpm

NOKOV度量动作捕捉系统实时测量乒乓球三维位姿、运动轨迹与旋转信息,并与瞬极科技高速相机配合,可实现最高9000 rpm的乒乓球高速旋转测量。

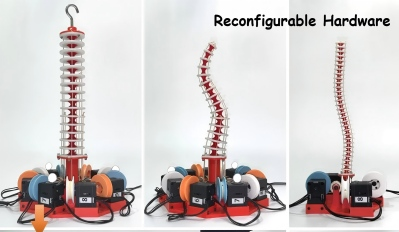
IROS 2026|CoLI连续体机器人平台:NOKOV度量动作捕捉验证主从遥操作性能

上海科技大学信息科学与技术学院肖晨曦老师团队在 IROS 2026 提出开源连续体机器人平台 CoLI,使用 NOKOV度量动作捕捉测量主从机器人末端位置,验证同构遥操作:平均位置跟踪误差 8.2 mm,从端收敛延迟 158 ms。

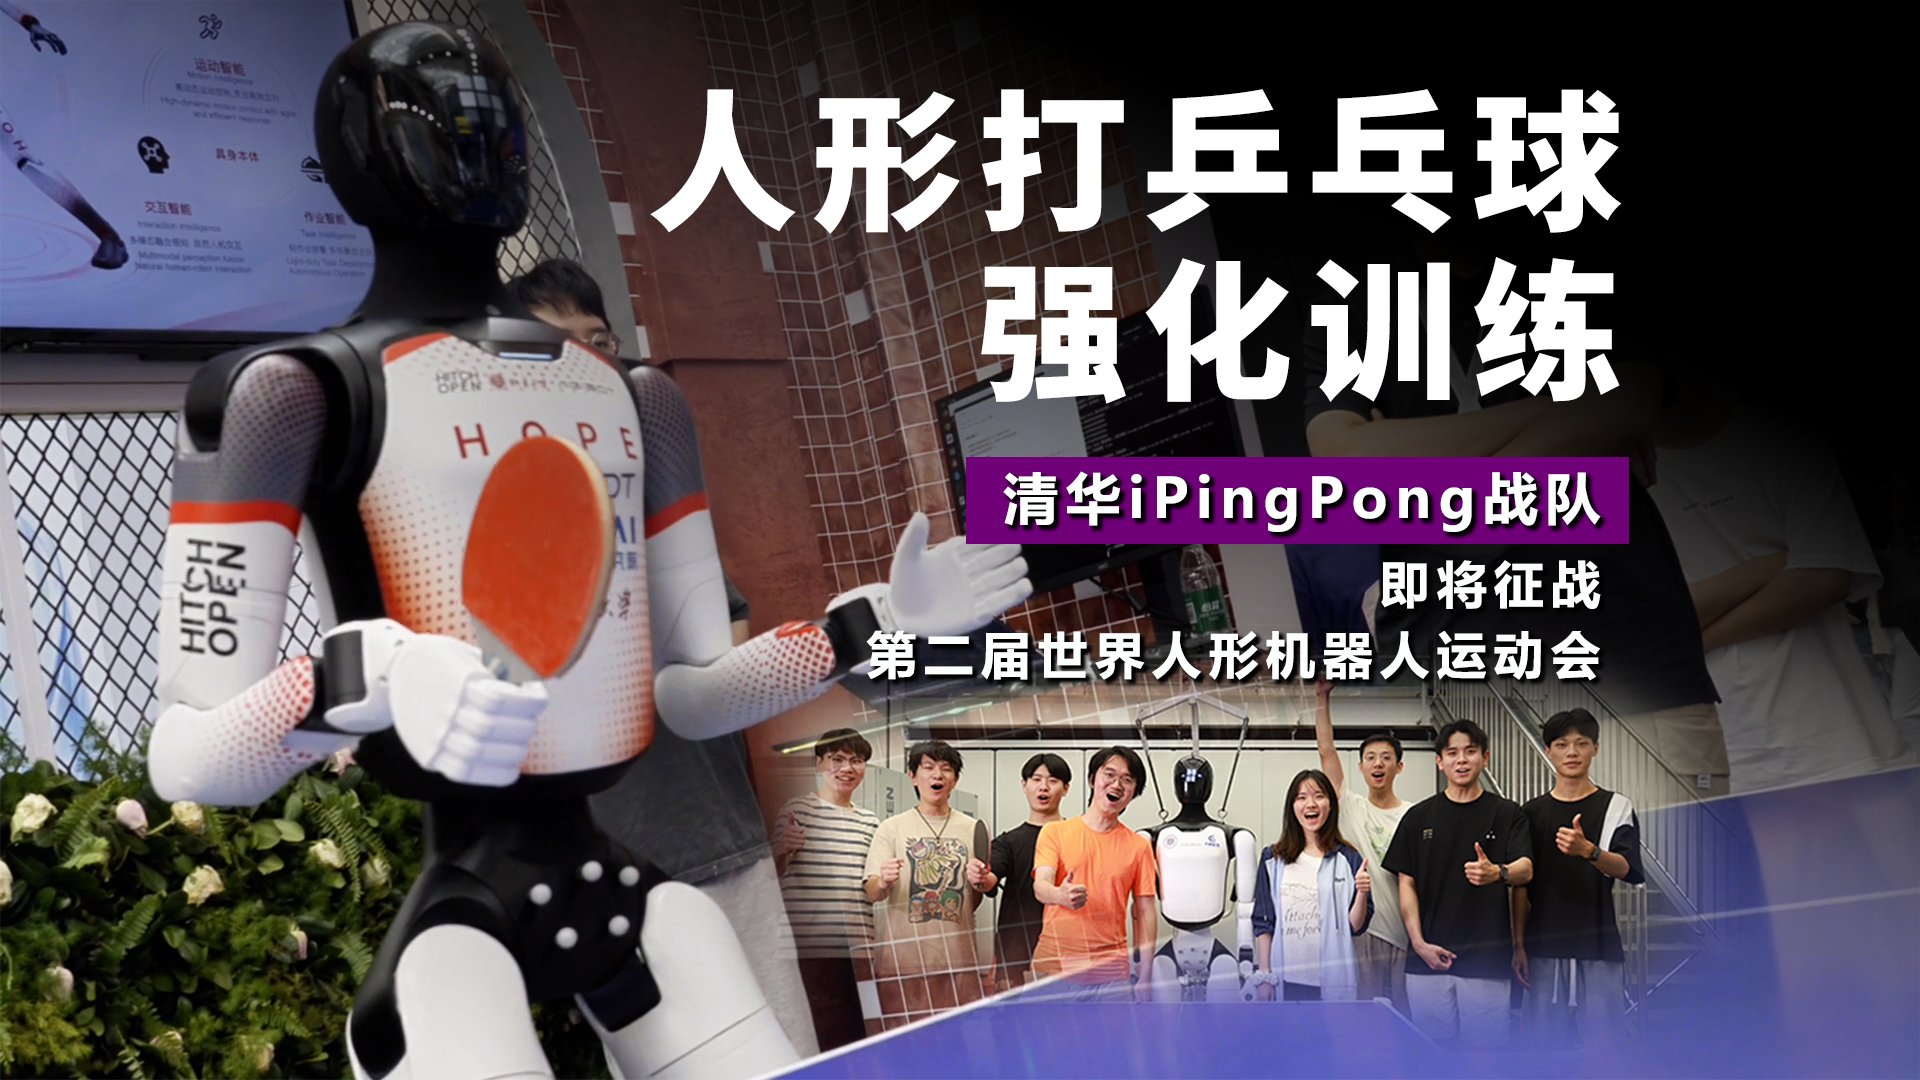
清华iPingPong战队|人形机器人乒乓球训练实现高动态回球

第二届世界人形机器人运动会人形机器人打乒乓球项目中,清华 iPingPong 战队,团队以“物理原生智能”为技术路线,依托 NOKOV 度量动作捕捉与强化学习算法,实现人形机器人高动态乒乓球回球与自主对抗。

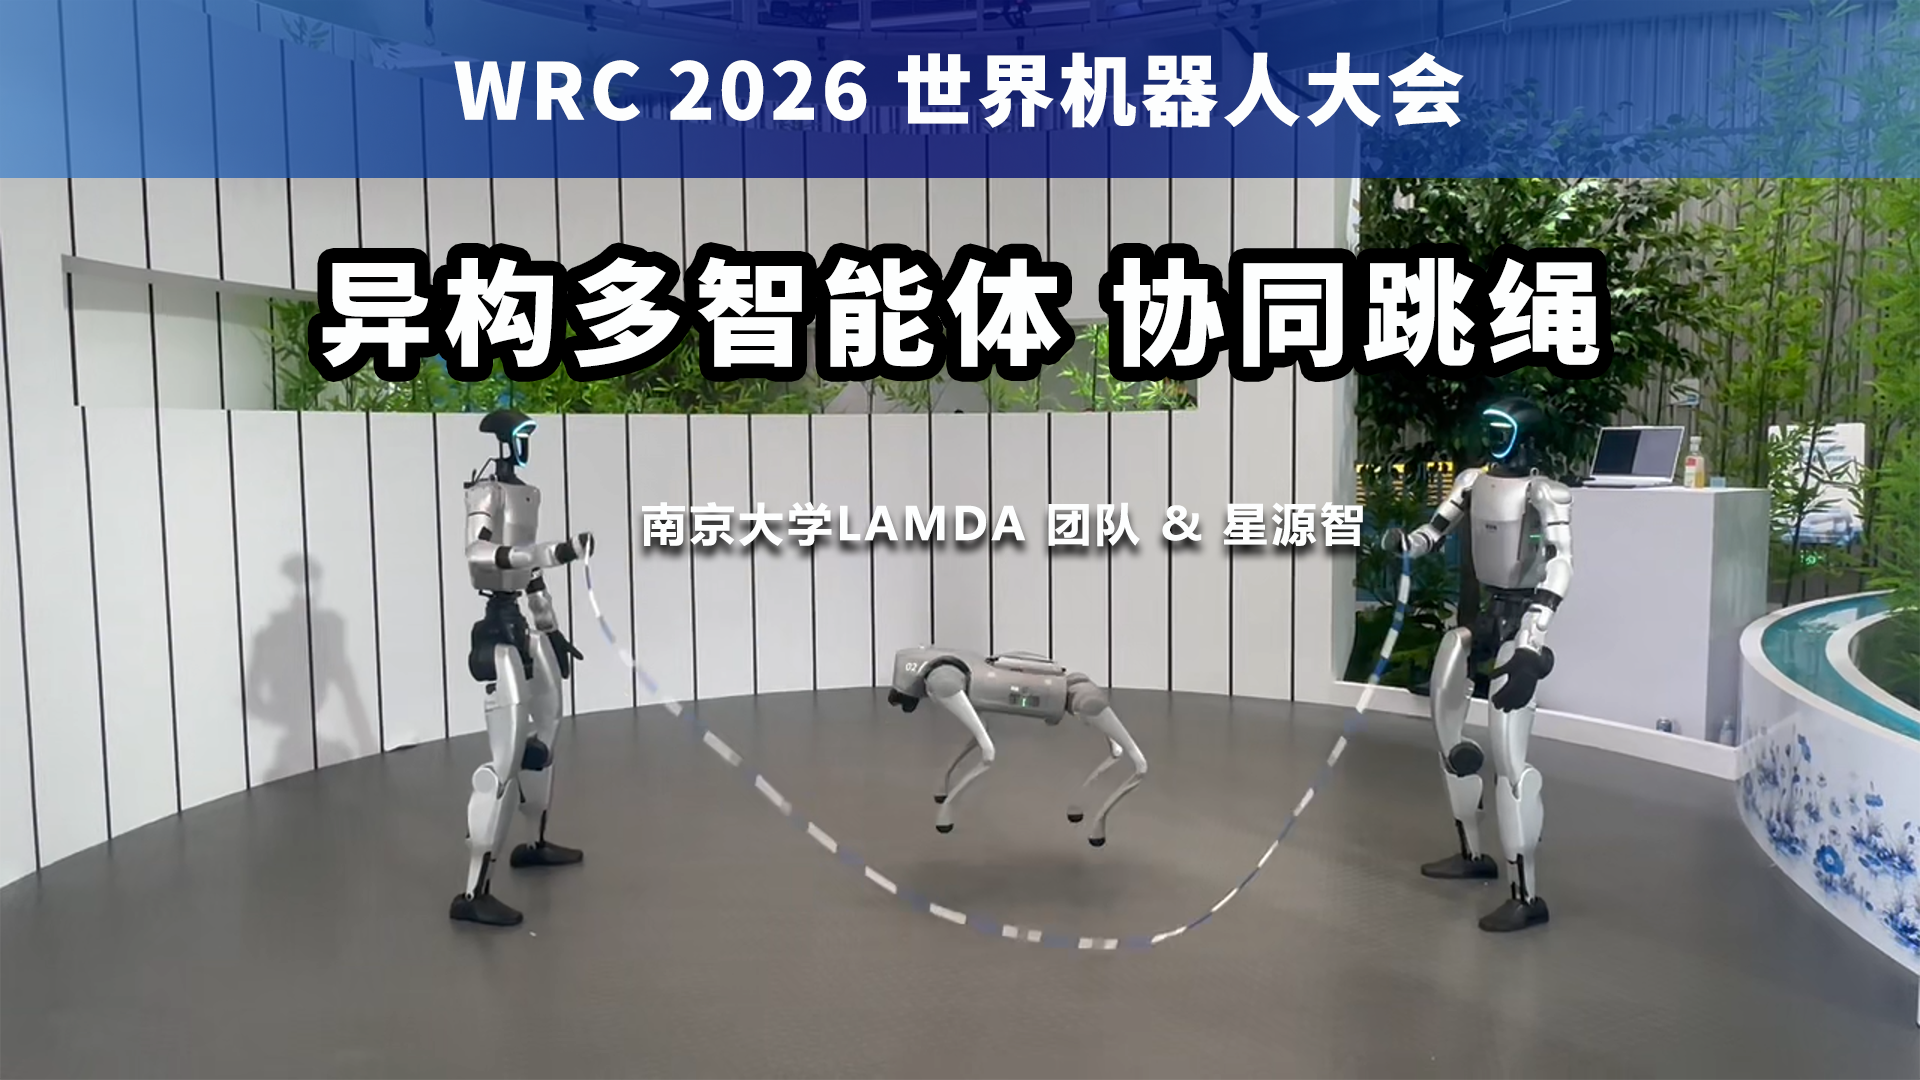
动作捕捉用于多智能体协同控制:人形机器人与机器狗跳绳案例

南京大学LAMDA团队与星源智在协同跳绳展示中使用NOKOV度量动作捕捉系统,获取绳索标记点位置、人形机器人基座位姿及机器狗关键位置数据,为多机器人闭环协同提供实时状态反馈。
联系我们
如需更多应用、案例信息或产品报价,请致电 010-64922321,或在下方留言:
机器人/无人机 VR/AR/XR 运动康复 传媒娱乐
北京度量科技有限公司(总部)
Location 北京市朝阳区安慧里四区15号五矿大厦8层820室
Email info@nokov.com
Phone 010-64922321
提交成功!请您耐心等待!
欢迎关注公众号,获取更多信息
关闭