English 日本語 Русский

人形机器人如何实现 MuJoCo 仿真训练与遥操作?NOKOV度量动作捕捉助力宇树 G1实验验证

人形机器人如何实现 MuJoCo 仿真训练与遥操作?NOKOV度量动作捕捉助力宇树 G1实验验证

客      户
宁波职业技术大学

项目简介

宁波职业技术大学利用 NOKOV 度量动作捕捉系统与宇树 G1 人形机器人,开展 MuJoCo 仿真训练及真机遥操作实验。通过实时采集人体动作数据,实现人体动作向机器人动作的同步映射,可为人形机器人遥操作、模仿学习及控制算法验证提供实验支撑。

实验方案

实验过程中,操作者穿戴带有反光标记点的动捕服,在实验空间内完成抬臂、展臂、挥手等动作。

部署于实验空间内的 NOKOV 度量动作捕捉系统实时采集人体运动数据,并输出高精度人体位姿信息,为机器人控制系统提供连续、稳定的运动输入。

MuJoCo 仿真训练

在仿真训练阶段,NOKOV 度量动作捕捉系统输出的人体动作数据实时同步至 MuJoCo 仿真环境,驱动宇树 G1 人形机器人模型完成对应动作。

通过人体动作与机器人模型的实时映射,可对机器人控制策略进行快速验证,为后续算法训练与优化提供可靠的数据基础。

真机遥操作

完成仿真验证后,同一套人体动作数据继续驱动真实宇树 G1 人形机器人。

操作者在实验空间内完成连续动作,机器人同步执行抬臂、挥手等动作,直观展示人体动作输入与机器人动作响应之间的实时交互效果。

NOKOV度量动作捕捉系统用于人形机器人遥操作

本案例展示了 NOKOV 度量动作捕捉系统在人形机器人研究中的典型应用,包括:

  • 实时人体动作采集与高精度位姿获取

  • MuJoCo 仿真环境中的机器人动作同步驱动

  • 人形机器人真机遥操作

  • 人体动作映射与模仿学习数据采集

  • 人形机器人控制算法实验验证

相关技术可广泛应用于人形机器人遥操作、模仿学习、强化学习、机器人控制及实验验证等研究方向。

FAQ

Q1:动作捕捉如何用于人形机器人遥操作?

A3:NOKOV 度量动作捕捉系统实时采集人体动作数据,并将人体关节运动映射到机器人控制系统,实现机器人同步执行人体动作,可用于遥操作、动作复现及实验验证。

Q2:MuJoCo 为什么需要动作捕捉?

A2:动作捕捉能够提供高精度、低延迟的人体运动数据,为 MuJoCo 仿真环境中的机器人模型提供真实动作输入,用于控制算法开发、模仿学习和策略验证。

Q3:动作捕捉在人形机器人模仿学习中有什么作用?

动作捕捉系统可高精度记录人体运动轨迹,为模仿学习提供高质量训练数据,帮助机器人学习人体动作,提高运动控制和任务执行能力。
 

关于更多NOKOV度量动捕在人形机器人、具身智能领域应用

NOKOV度量影擎ShadowEngine机器人AI训练平台

机器人打乒乓球,旋转如何测量?NOKOV度量 × 瞬极科技协同测量,最高 9000 rpm

NOKOV度量动作捕捉系统实时测量乒乓球三维位姿、运动轨迹与旋转信息,并与瞬极科技高速相机配合,可实现最高9000 rpm的乒乓球高速旋转测量。

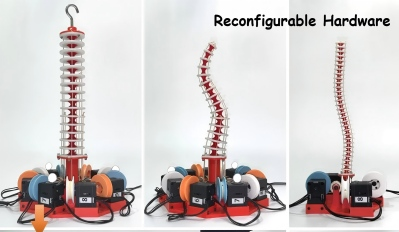
IROS 2026|CoLI连续体机器人平台:NOKOV度量动作捕捉验证主从遥操作性能

上海科技大学信息科学与技术学院肖晨曦老师团队在 IROS 2026 提出开源连续体机器人平台 CoLI,使用 NOKOV度量动作捕捉测量主从机器人末端位置,验证同构遥操作:平均位置跟踪误差 8.2 mm,从端收敛延迟 158 ms。

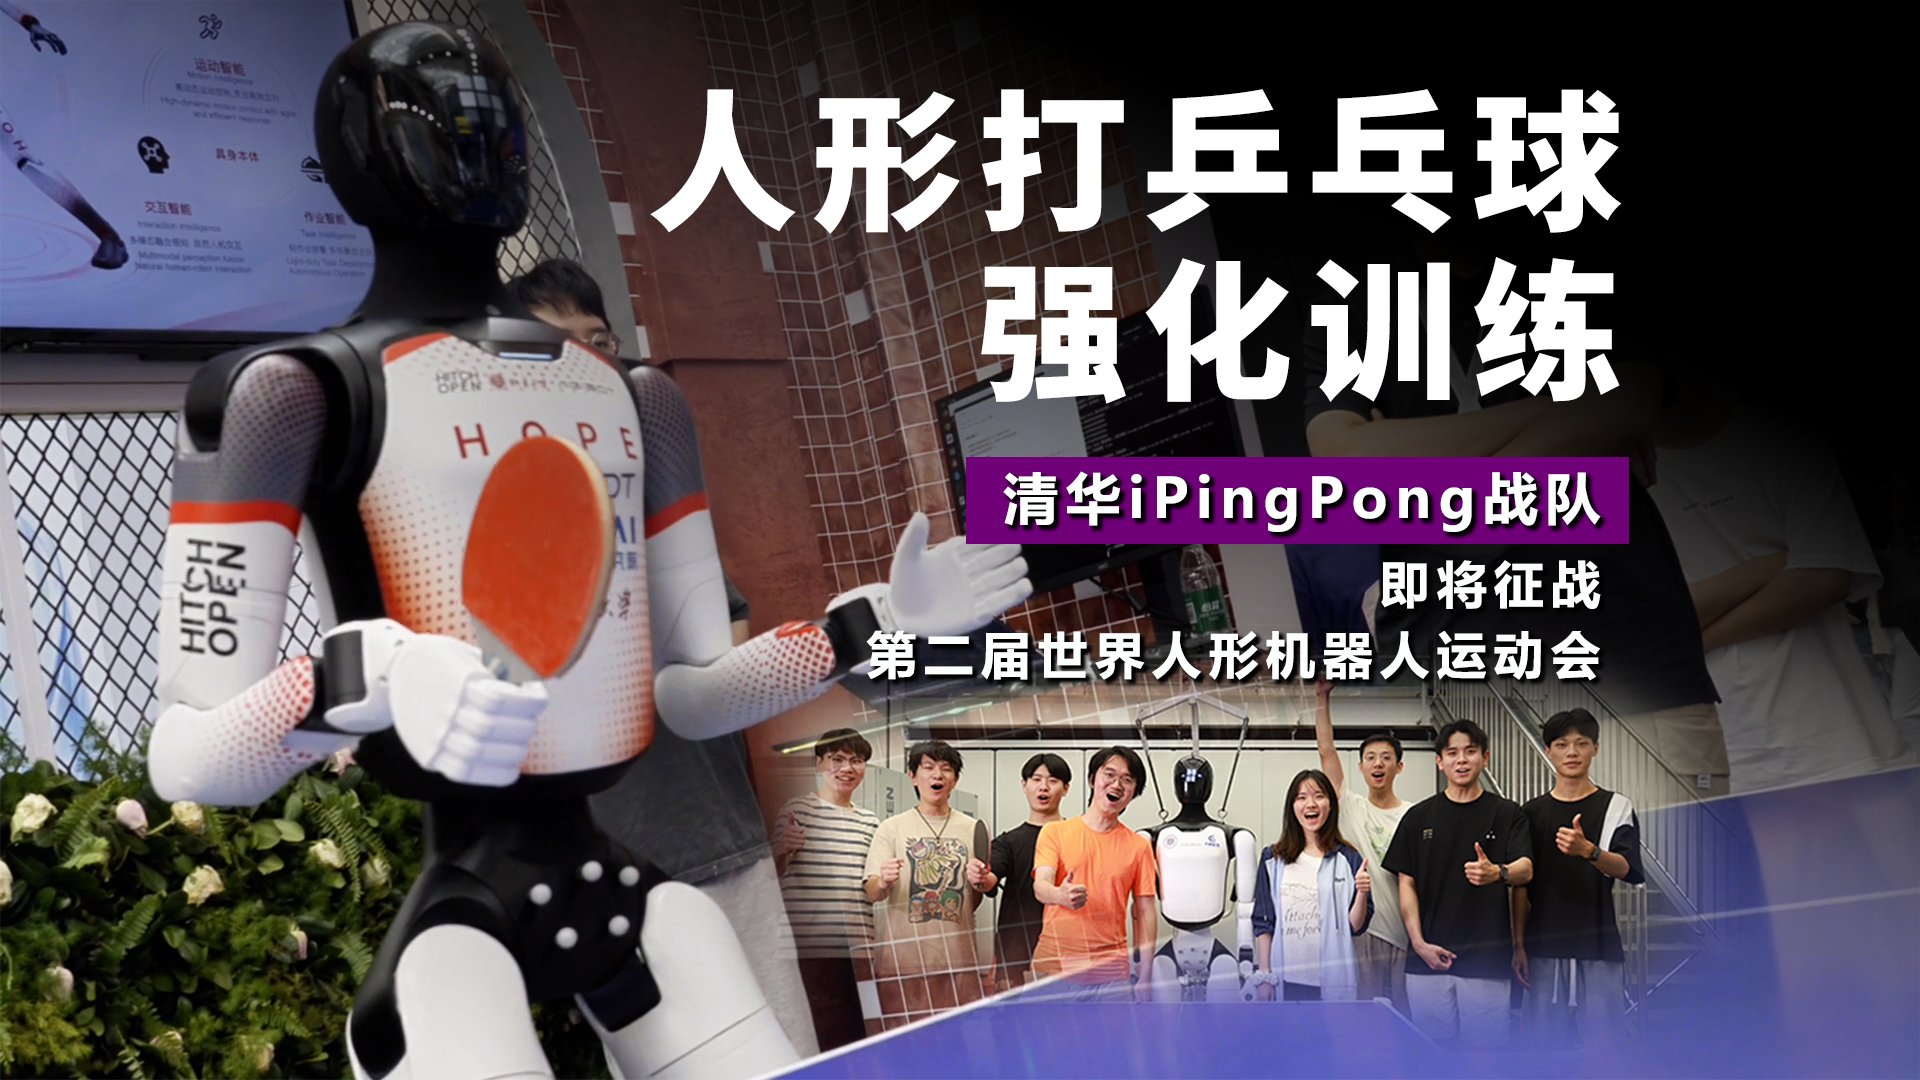
清华iPingPong战队|人形机器人乒乓球训练实现高动态回球

第二届世界人形机器人运动会人形机器人打乒乓球项目中,清华 iPingPong 战队,团队以“物理原生智能”为技术路线,依托 NOKOV 度量动作捕捉与强化学习算法,实现人形机器人高动态乒乓球回球与自主对抗。

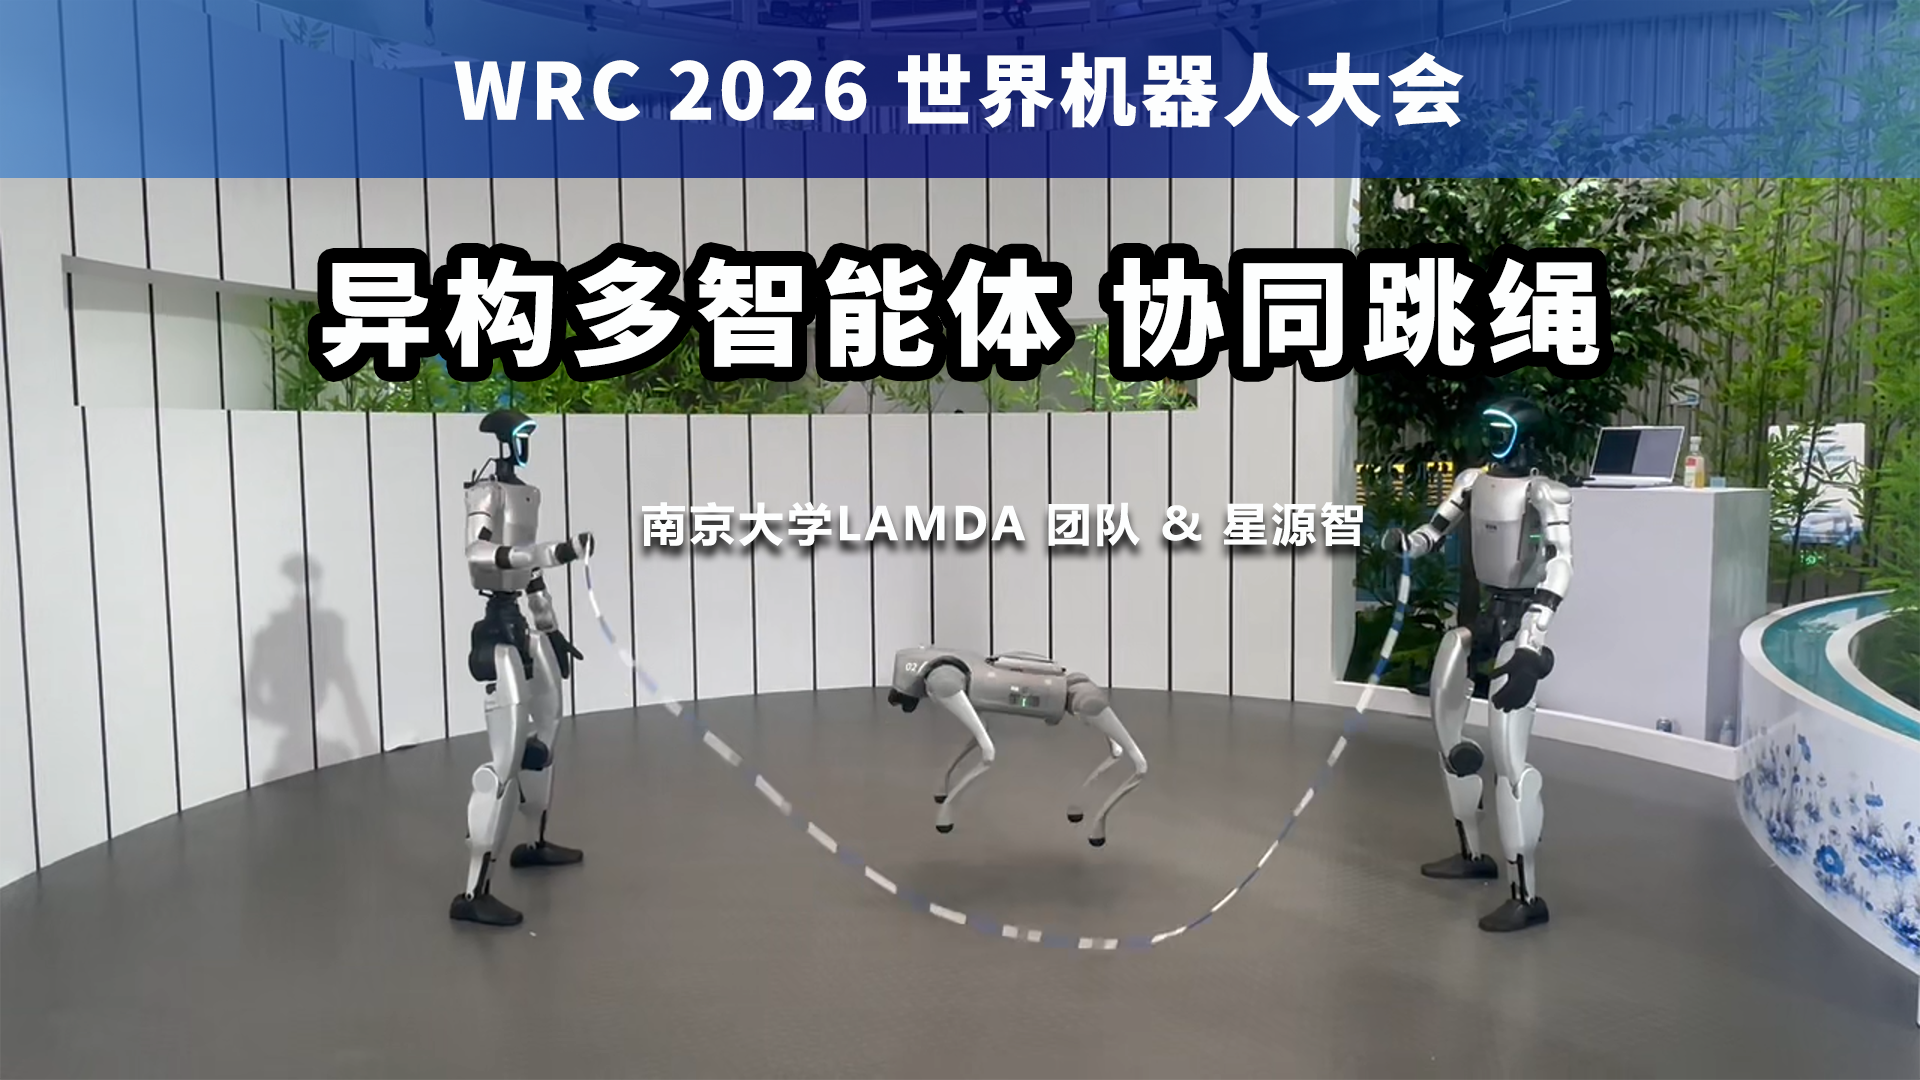
动作捕捉用于多智能体协同控制:人形机器人与机器狗跳绳案例

南京大学LAMDA团队与星源智在协同跳绳展示中使用NOKOV度量动作捕捉系统,获取绳索标记点位置、人形机器人基座位姿及机器狗关键位置数据,为多机器人闭环协同提供实时状态反馈。
联系我们
如需更多应用、案例信息或产品报价,请致电 010-64922321,或在下方留言:
机器人/无人机 VR/AR/XR 运动康复 传媒娱乐
北京度量科技有限公司(总部)
Location 北京市朝阳区安慧里四区15号五矿大厦8层820室
Email info@nokov.com
Phone 010-64922321
提交成功!请您耐心等待!
欢迎关注公众号,获取更多信息
关闭