Notice: Undefined index: HTTP_ACCEPT_LANGUAGE in /mnt/wwwroot/nokov.new/public/public_base.php on line 14
IEEE RA-L | Aqua-Splat声呐—视觉水下三维重建,NOKOV度量动捕系统提供水下机器人六自由度位姿真值-度量科技 | NOKOV度量动作捕捉
English 日本語 Русский

IEEE RA-L | Aqua-Splat声呐—视觉水下三维重建,NOKOV度量动捕系统提供水下机器人六自由度位姿真值

IEEE RA-L | Aqua-Splat声呐—视觉水下三维重建,NOKOV度量动捕系统提供水下机器人六自由度位姿真值

客      户
哈尔滨工业大学(深圳)

哈工大(深圳)胡靓教授团队在 IEEE Robotics and Automation Letters(IEEE RA-L) 发表题为《Aqua-Splat: Physically-Informed Sonar-Camera Gaussian Splatting for Underwater 3D Reconstruction》的论文。

本文提出一种基于3D高斯表示的声呐—视觉水下重建与新视角合成方法——Aqua-Splat。该方法将前视声呐的物理成像规律融入3D高斯泼溅,通过声呐与视觉共同优化同一水下三维场景,提高重建结果的物理一致性。仿真和实验水池结果表明,Aqua-Splat提升了水下场景的几何重建精度和图像保真度,声呐图像渲染速度超过120 FPS。 

由水下动作捕捉相机组成的 NOKOV度量水下动作捕捉系统为搭载ZED2双目相机和Oculus m750d前视声呐的BlueROV2水下机器人提供位姿真值。结合传感器外参,研究人员确定了每帧视觉图像和声呐图像对应的采集位置与姿态,助力构建水下视觉—声呐—位姿多模态数据集。

这些位姿数据为每帧视觉图像和声呐图像建立准确的空间对应关系,并用于确定3D高斯在相机和声呐坐标系中的位置,支持Aqua-Splat的声呐—视觉联合优化、水下三维重建和新视角合成。

论文信息:

论文题目:Aqua-Splat: Physically-Informed Sonar-Camera Gaussian Splatting for Underwater 3D Reconstruction

期刊:IEEE Robotics and Automation Letters

DOI: 10.1109/LRA.2025.3615528

论文原文:  在 IEEE Xplore 查看 Aqua-Splat 论文
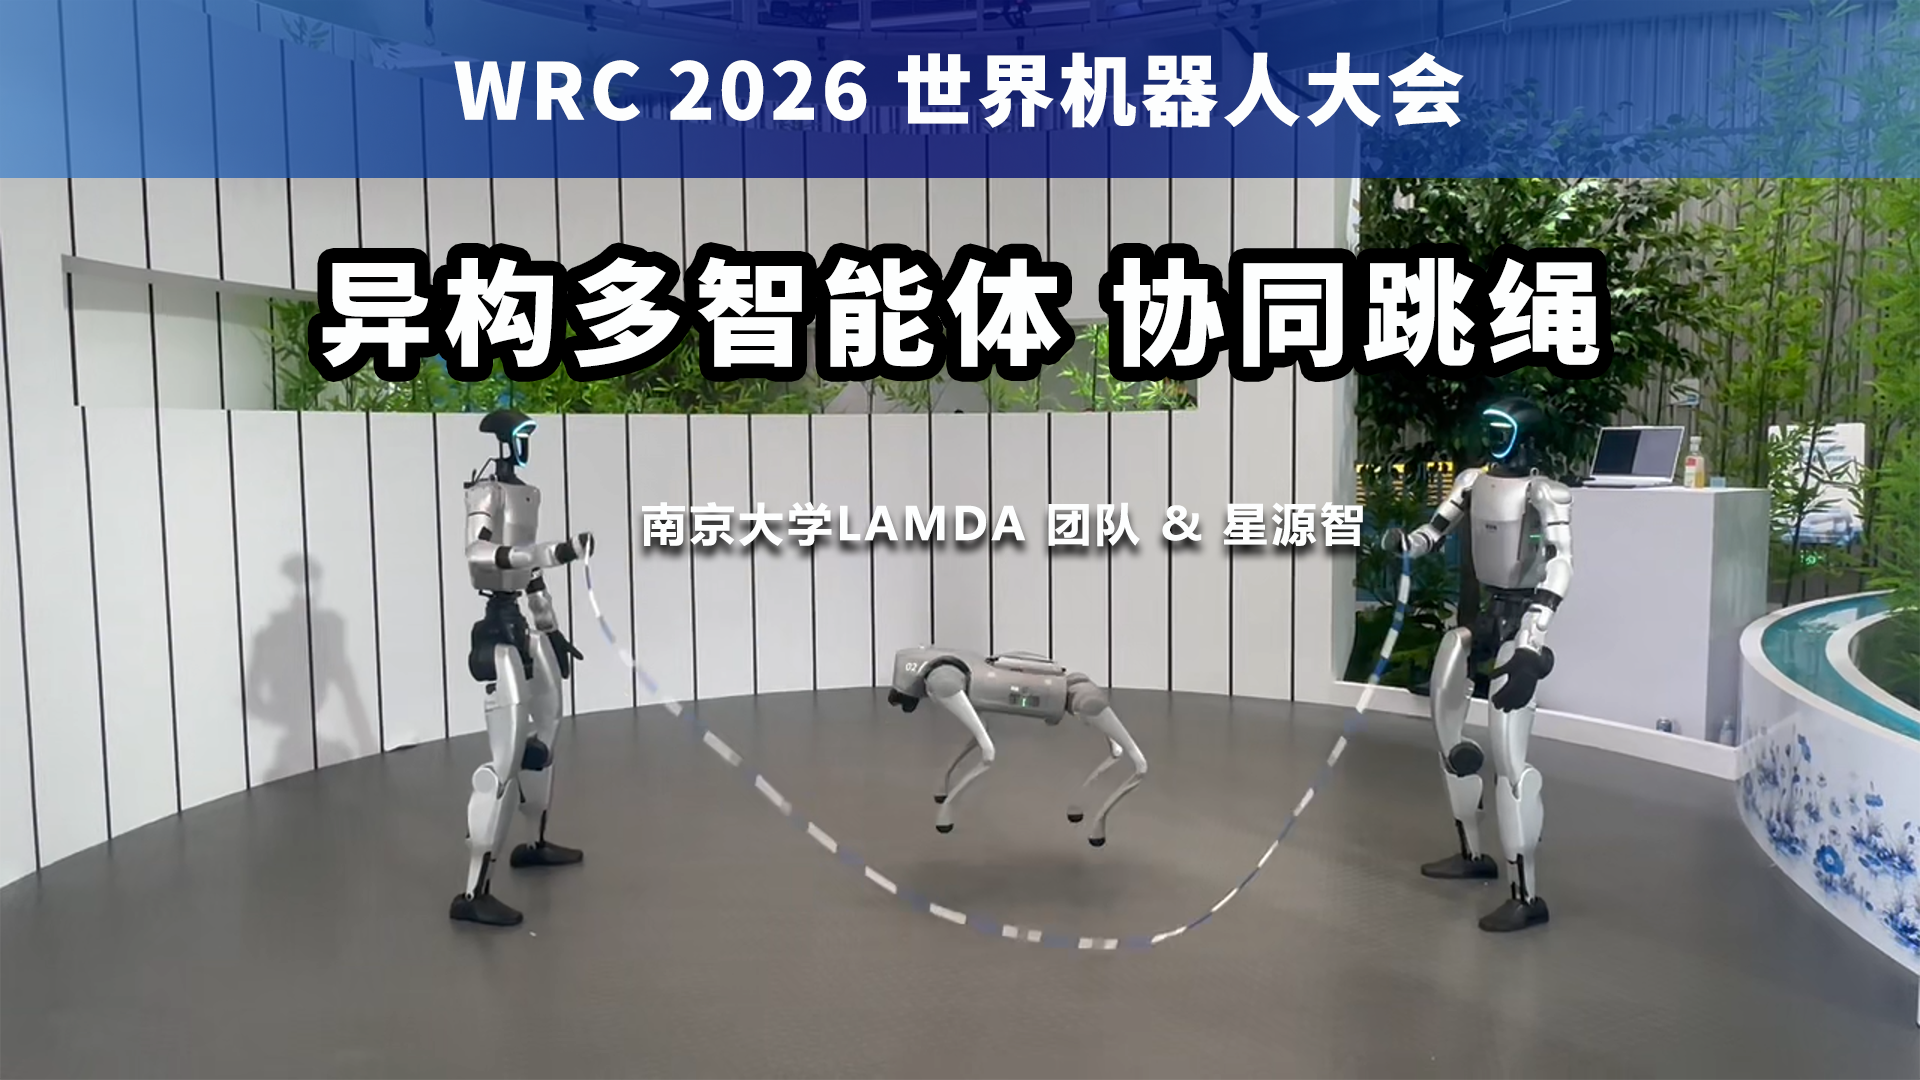

动作捕捉用于多智能体协同控制:人形机器人与机器狗跳绳案例

南京大学LAMDA团队与星源智在协同跳绳展示中使用NOKOV度量动作捕捉系统,获取绳索标记点位置、人形机器人基座位姿及机器狗关键位置数据,为多机器人闭环协同提供实时状态反馈。

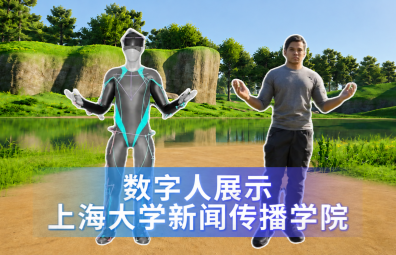
全身动作捕捉与面捕同步,实现数字人动作自然表情生动

上海大学新闻传播学院采用NOKOV度量动作捕捉系统,结合面部捕捉设备,同步采集演员全身动作与面部表情数据,实现数字人动作与表情生动自然。

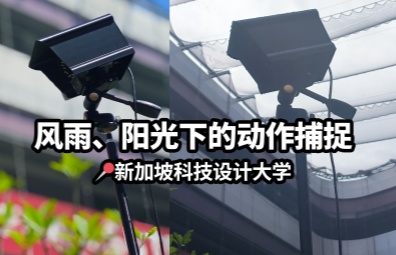
抗日光、防风雨,户外动作捕捉系统晴雨条件下稳定采集位姿数据

新加坡科技设计大学研究团队采用NOKOV度量户外动作捕捉镜头搭配防水罩,在真实环境测试中实现雨天与阳光条件下稳定采集高精度物体位姿数据。

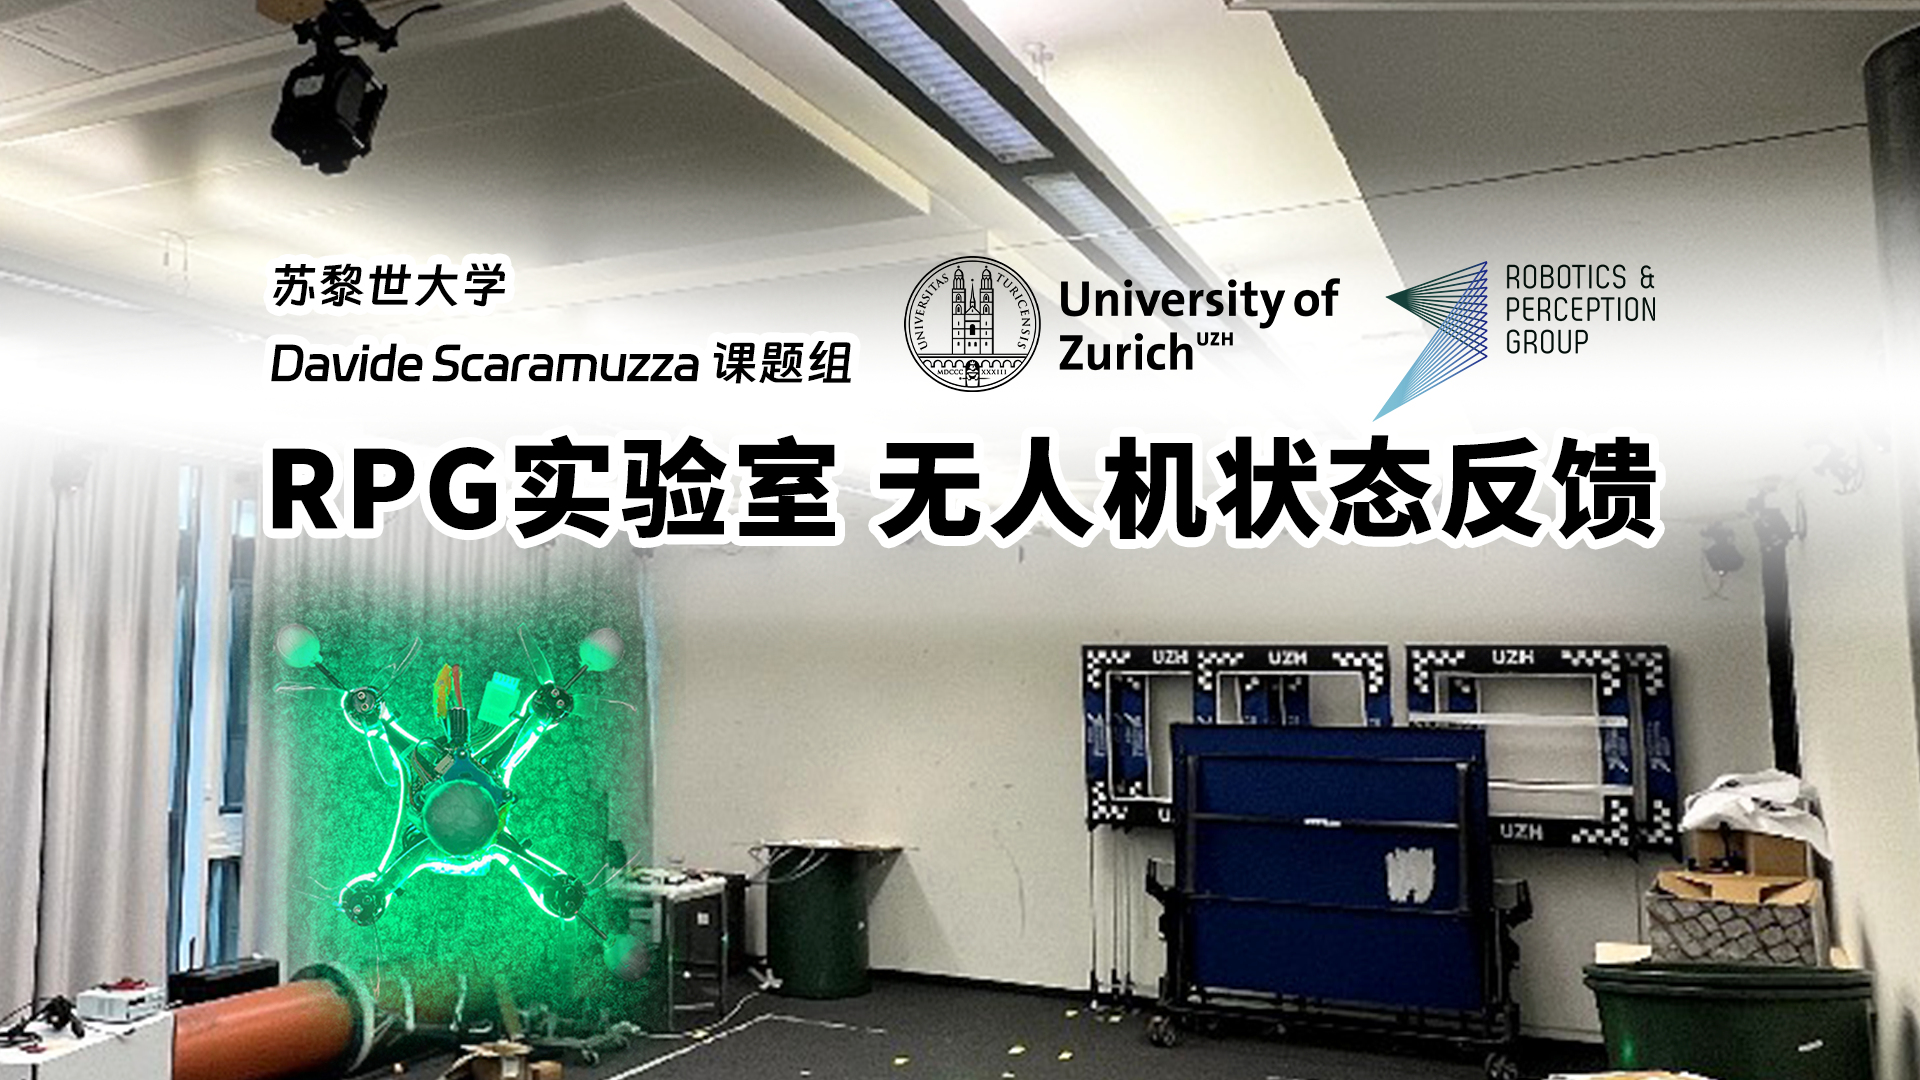
苏黎世大学RPG实验室:动作捕捉为无人机状态反馈提供位姿数据

在Davide Scaramuzza教授领导的苏黎世大学Robotics and Perception Group,NOKOV度量动作捕捉系统实时提供无人机位姿数据,用于无人机状态反馈。
联系我们
如需更多应用、案例信息或产品报价,请致电 010-64922321,或在下方留言:
机器人/无人机 VR/AR/XR 运动康复 传媒娱乐
北京度量科技有限公司(总部)
Location 北京市朝阳区安慧里四区15号五矿大厦8层820室
Email info@nokov.com
Phone 010-64922321
提交成功!请您耐心等待!
欢迎关注公众号,获取更多信息
关闭