Notice: Undefined index: HTTP_ACCEPT_LANGUAGE in /mnt/wwwroot/nokov.new/public/public_base.php on line 14
1.7mm超薄巡检软机器人在《自然通讯》发表 | 诺丁汉东昕教授采访 @ROBOSOFT 2025
English 日本語 Русский

1.7mm超薄巡检软机器人在《自然通讯》发表 | 诺丁汉东昕教授采访 @ROBOSOFT 2025

1.7mm超薄巡检软机器人在《自然通讯》发表 | 诺丁汉东昕教授采访 @ROBOSOFT 2025

客      户
英国诺丁汉大学
关  键 词
软机器人,连续体机器人,巡检机器人
被捕捉物
软机器人,连续体机器人

度量用户、诺丁汉东昕教授带领团队在Nature Communications(《自然·通讯》)期刊发表关于1.7mm超薄巡检软体机器人的研究成果,并在 ROBOSOFT 2025 上作现场报告。 本文提出的超薄机器人为无需拆解的原位巡检设计,解决航空航天与核能产业的“狭缝巡检”难题,突破缝隙巡检机器人尺寸限制,并在狭缝中实现多运动模式,如爬行、攀爬、游动、转向等。 NOKOV度量动作捕捉系统为软体机器人与连续体机器人研究提供可靠技术支持。如,连续体形态反馈、软体位移跟踪、控制算法评估等。关注我们了解更多应用。
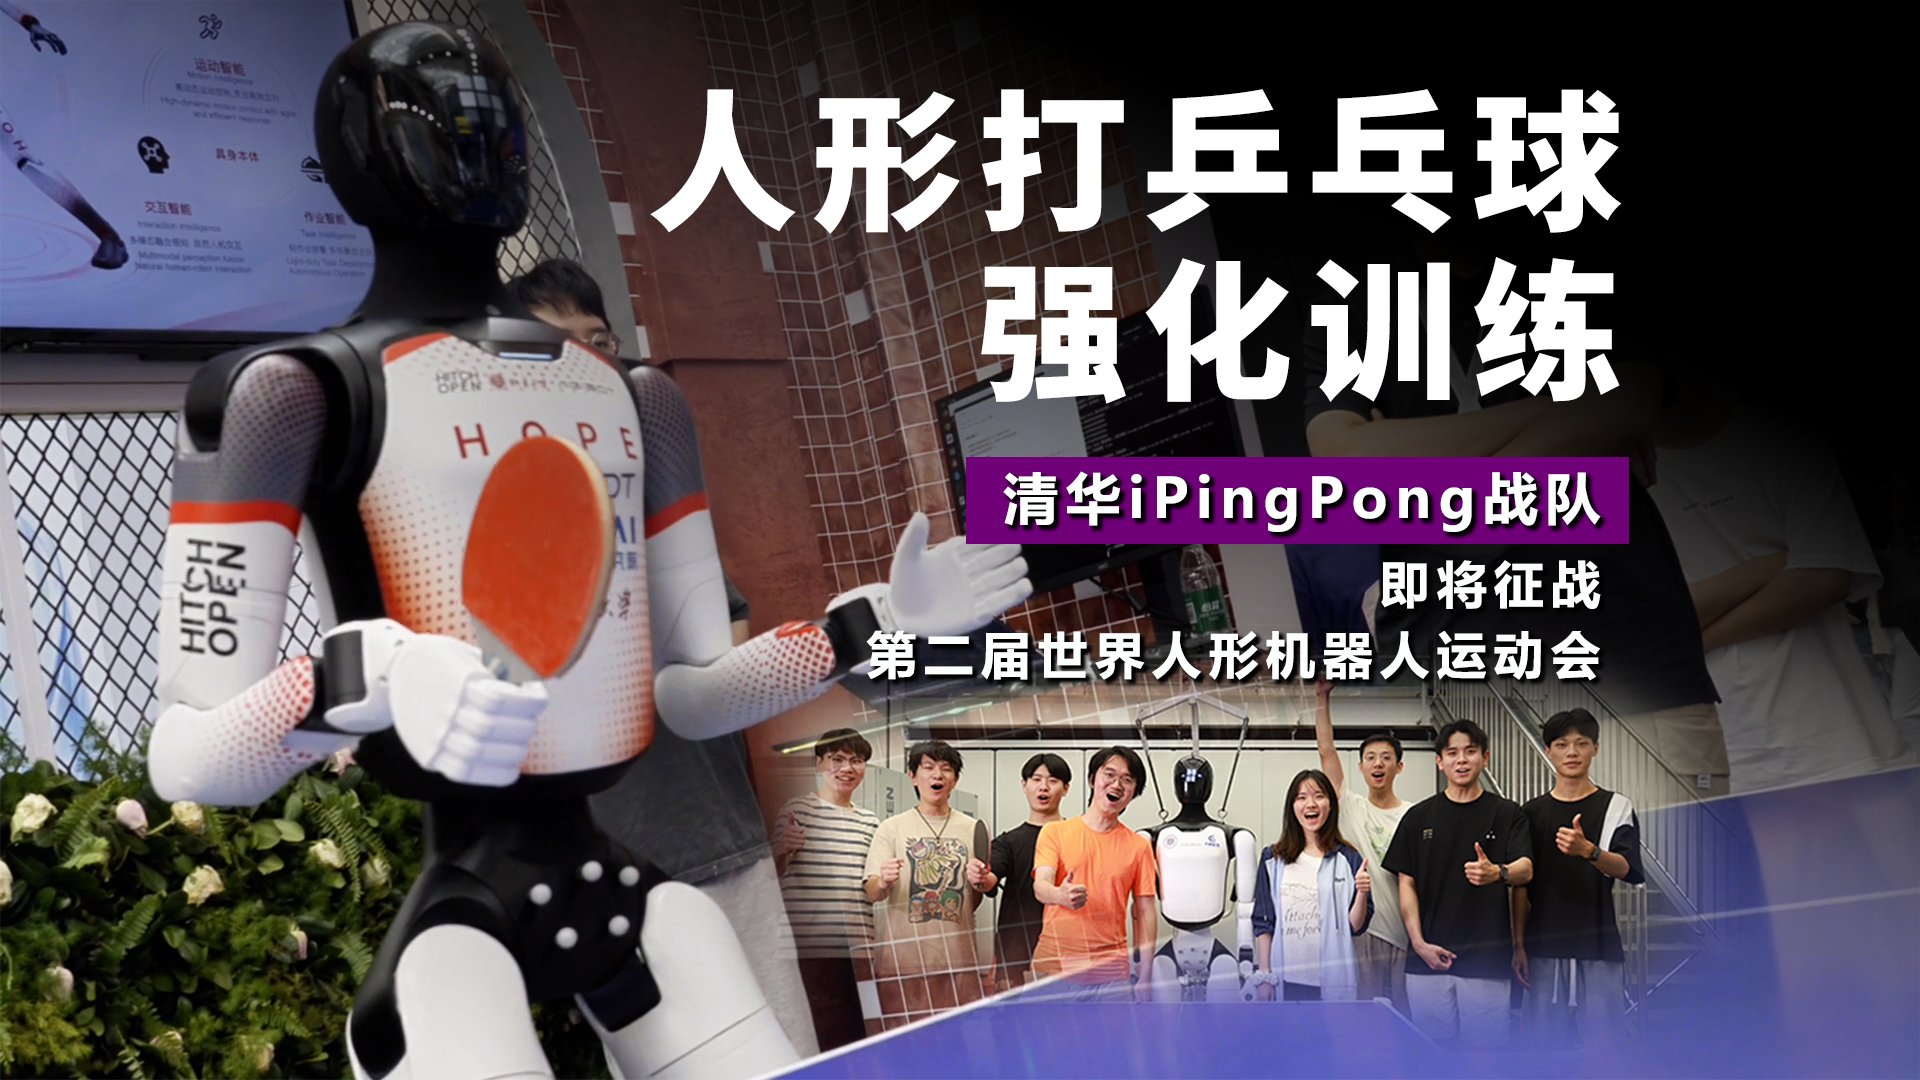

清华iPingPong战队|人形机器人乒乓球训练实现高动态回球

第二届世界人形机器人运动会人形机器人打乒乓球项目中,清华 iPingPong 战队,团队以“物理原生智能”为技术路线,依托 NOKOV 度量动作捕捉与强化学习算法,实现人形机器人高动态乒乓球回球与自主对抗。

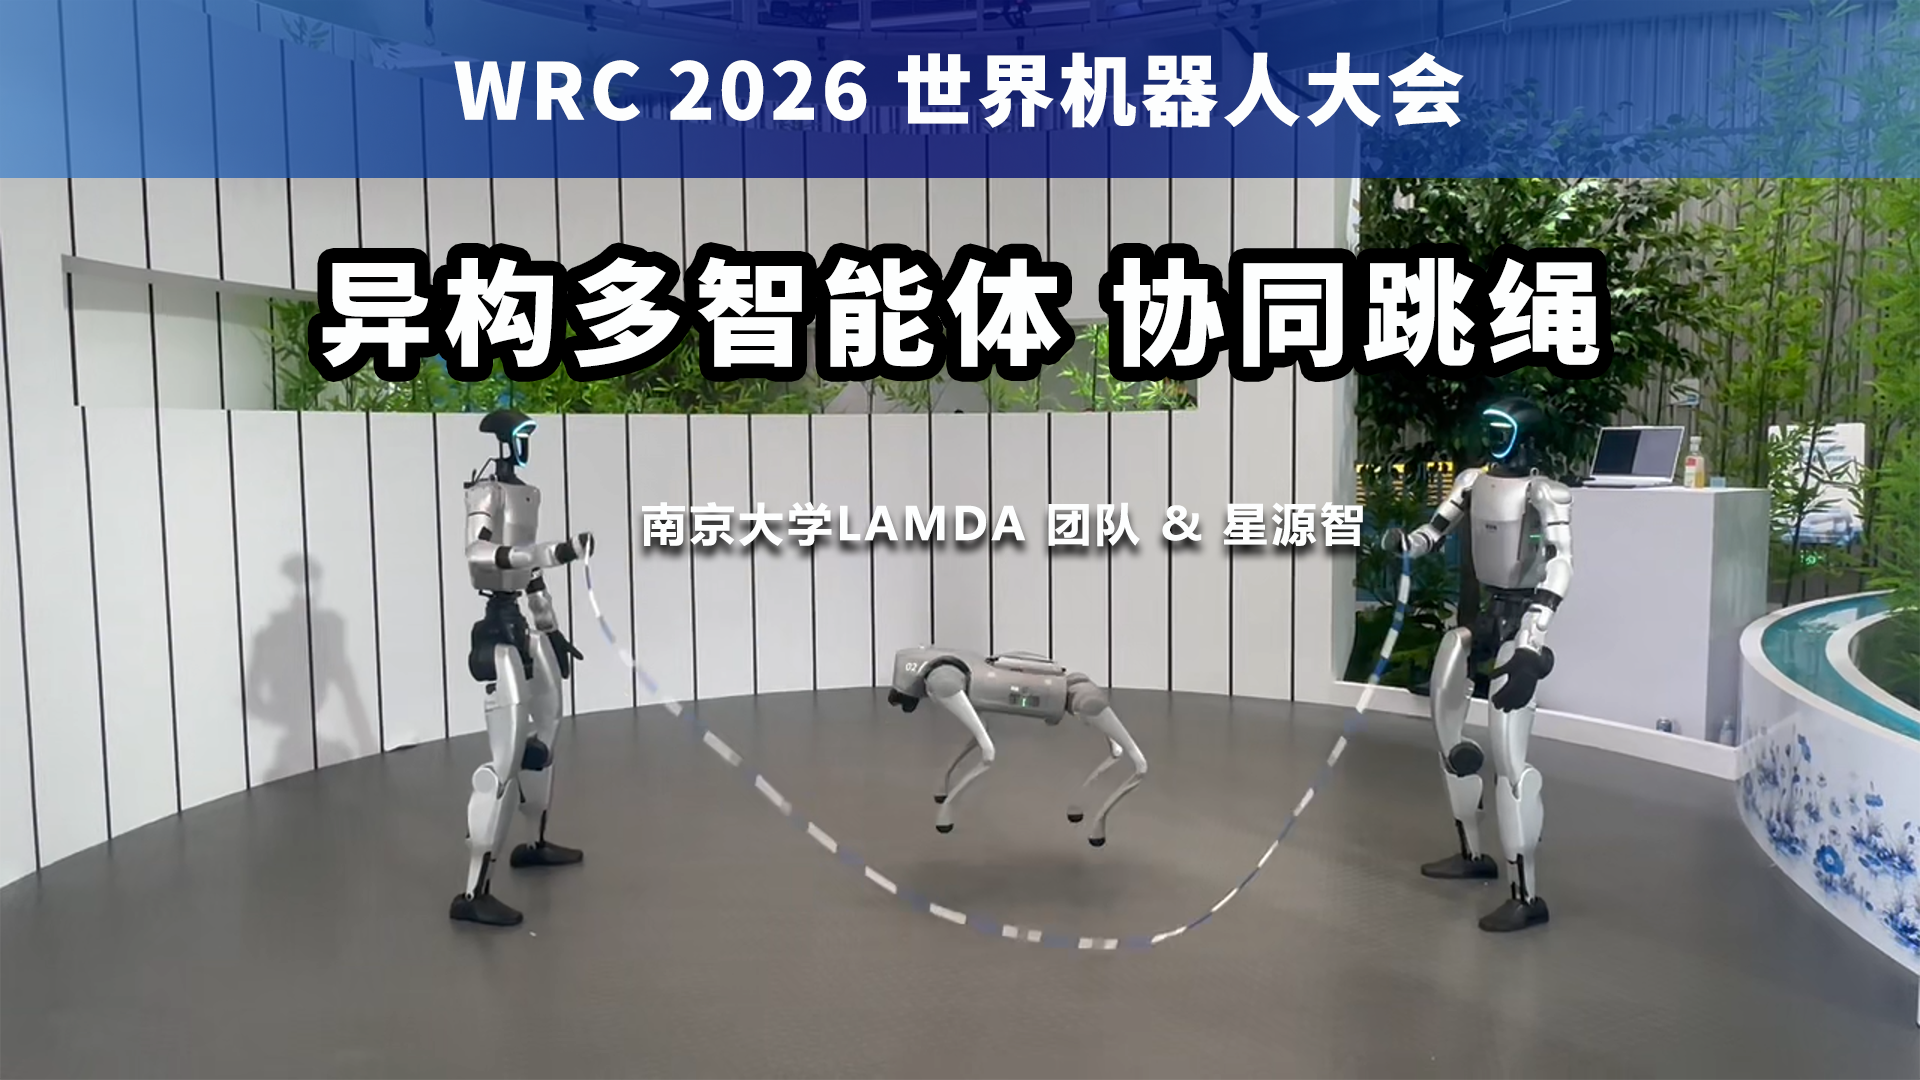
动作捕捉用于多智能体协同控制:人形机器人与机器狗跳绳案例

南京大学LAMDA团队与星源智在协同跳绳展示中使用NOKOV度量动作捕捉系统,获取绳索标记点位置、人形机器人基座位姿及机器狗关键位置数据,为多机器人闭环协同提供实时状态反馈。

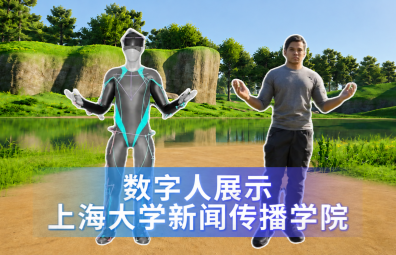
全身动作捕捉与面捕同步,实现数字人动作自然表情生动

上海大学新闻传播学院采用NOKOV度量动作捕捉系统,结合面部捕捉设备,同步采集演员全身动作与面部表情数据,实现数字人动作与表情生动自然。

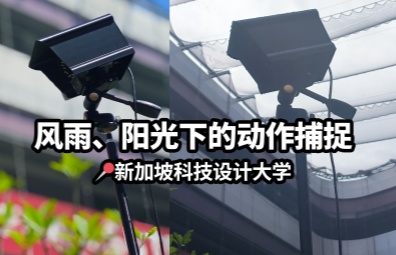
抗日光、防风雨,户外动作捕捉系统晴雨条件下稳定采集位姿数据

新加坡科技设计大学研究团队采用NOKOV度量户外动作捕捉镜头搭配防水罩,在真实环境测试中实现雨天与阳光条件下稳定采集高精度物体位姿数据。
联系我们
如需更多应用、案例信息或产品报价,请致电 010-64922321,或在下方留言:
机器人/无人机 VR/AR/XR 运动康复 传媒娱乐
北京度量科技有限公司(总部)
Location 北京市朝阳区安慧里四区15号五矿大厦8层820室
Email info@nokov.com
Phone 010-64922321
提交成功!请您耐心等待!
欢迎关注公众号,获取更多信息
关闭