English 日本語 Русский

叠衣服过程中的手部精细操作数据采集,NOKOV度量动作捕捉系统实时追踪

叠衣服过程中的手部精细操作数据采集,NOKOV度量动作捕捉系统实时追踪

衣物整理、边缘对齐、折叠和按压定型,看似简单,却包含大量连续的双手精细操作。如何准确记录这些小幅度手部运动,是动作数据采集和机器人操作研究中的重要环节。

在本案例中,操作者佩戴带有反光标记点的手套,依次完成衣物整理、边缘对齐、折叠及按压定型等操作。

NOKOV度量动作捕捉系统持续捕捉手部标记点的运动信息,实时输出高精度手部动作数据,准确呈现衣物折叠过程中双手的位置变化与动作细节。

通过动作捕捉,可以将衣物折叠过程中连续、细微的双手运动转化为可记录、可分析的运动数据。更多手部动作捕捉与灵巧手应用案例,可进一步了解NOKOV度量手部动作捕捉解决方案。

这类高精度人体动作数据可用于分析双手操作过程,并为机器人操纵、示教学习和动作数据采集等研究提供支持。相关动作数据采集方法也可应用于机器人动作学习和具身智能研究。(点击查看NOKOV度量动作捕捉人形机器人与具身智能应用案例

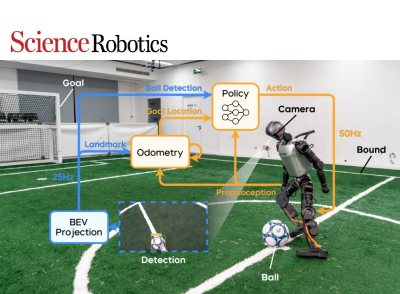
Science Robotics丨人形机器人踢足球:依靠机载视觉学习反应式足球技能

清华大学赵明国研究员团队团队在Science Robotics发表人形机器人视觉踢球研究,通过强化学习实现反应式足球技能。NOKOV度量动作捕捉系统采集人体踢球动作及机器人、足球位置真值,为AMP参考运动数据和虚拟感知系统建模提供数据支持。

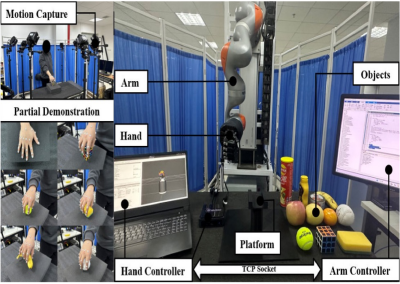
山东大学T-ASE研究:动作捕捉系统采集人类示范数据,DM-KMP与多智能体强化学习实现五指灵巧手协同抓取

山东大学控制科学与工程学院李可教授团队提出了面向仿人五指灵巧手抓取的统一学习框架。该研究将人类示范轨迹生成与多智能体强化学习相结合:NOKOV度量动作捕捉系统用于采集自然五指抓取运动,DM-KMP从有限示范中生成期望关节轨迹,PWS-MADDPG进一步学习多指协同抓取策略。研究结果显示PWS-MADDPG 在 11 类物体上的平均抓取成功率为 85.48%。

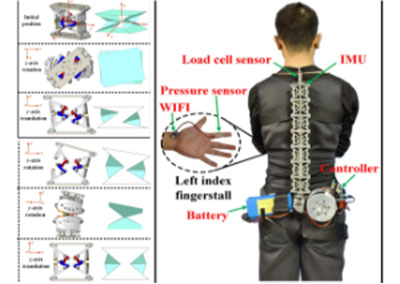
仿生五自由度折纸脊柱外骨骼:三维运动数据验证运动透明性

合肥工业大学、西安电子科技大学、英国提赛德大学和香港理工大学研究团队提出仿生五自由度折纸机构,并据此开发主动式折纸脊柱辅助外骨骼OSAE,用于在对称和非对称举升中适应人体脊柱运动并提供辅助。研究团队使用NOKOV度量动作捕捉系统采集受试者上半身三维运动数据,比较穿戴与未穿戴OSAE时前屈、侧屈和轴向旋转的躯干活动范围,验证OSAE系统的运动透明性。

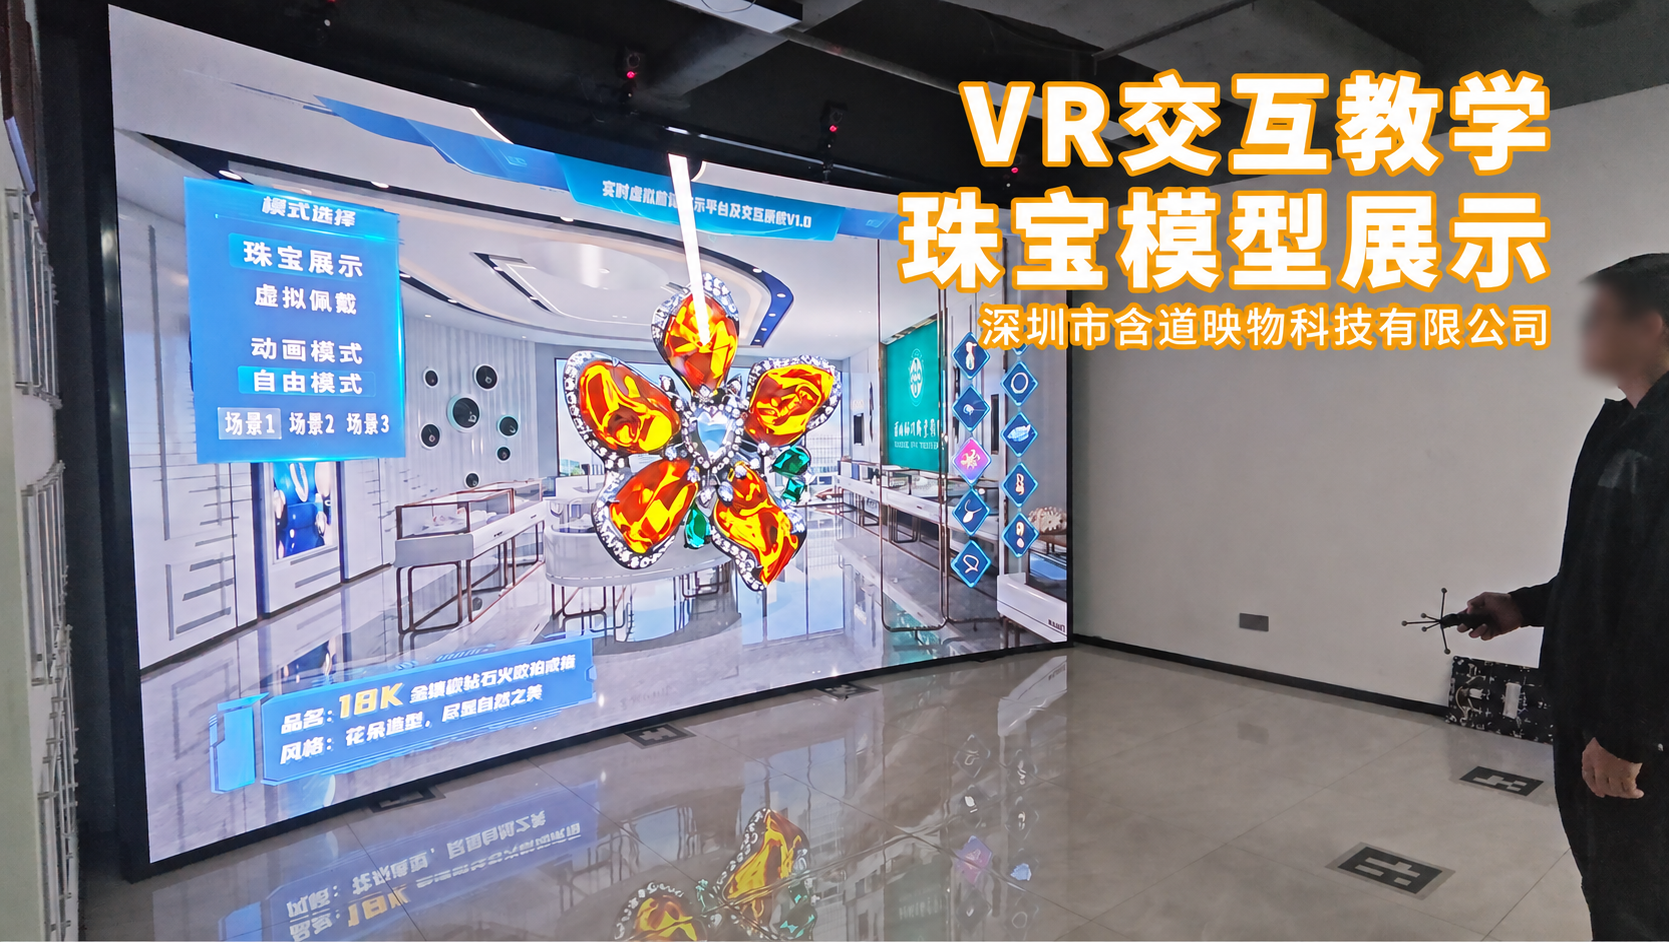
珠宝VR交互教学:动作捕捉支持3D模型旋转、缩放与场景切换

NOKOV度量动捕助力深圳市含道映物科技有限公司为深圳技师学院珠宝学院打造定制化VR教学系统。动作捕捉系统实时追踪操作手柄的运动,为大屏中的3D珠宝模型提供交互输入,支持模型旋转、缩放、视角查看和场景切换。
联系我们
如需更多应用、案例信息或产品报价,请致电 010-64922321,或在下方留言:
机器人/无人机 VR/AR/XR 运动康复 传媒娱乐
北京度量科技有限公司(总部)
Location 北京市朝阳区安慧里四区15号五矿大厦8层820室
Email info@nokov.com
Phone 010-64922321
提交成功!请您耐心等待!
欢迎关注公众号,获取更多信息
关闭