研究人员在《Biomimetic Intelligence and Robotics》发表了题为《Continuous adaptive gaits manipulation for three-fingered robotic hands via bioinspired fingertip contact events》的文章,探讨了通过仿生方法提升三指机械手灵活性与自适应性的技术。
研究通过NOKOV度量动作捕捉系统捕捉人类手指的运动数据,提取四个运动原语,设计基于指尖接触事件的步态控制策略。实验验证了机械手在复杂任务和外部干扰下的稳定性和鲁棒性,为高效仿生操作提供了新思路。
引用格式
Xiaolong Ma, Jianhua Zhang, Binrui Wang, Jincheng Huang, Guanjun Bao,Continuous adaptive gaits manipulation for three-fingered robotic hands via bioinspired fingertip contact events,Biomimetic Intelligence and Robotics,Volume 4, Issue 1,2024,100144,ISSN 2667-3797.
研究背景和挑战
传统的机械手操作方法依赖于预定义的步态,缺乏对环境变化和外部干扰的适应性。主要挑战包括多指协作中的力与运动控制、接触点和抓取模式的变化、实时的力反馈调节、以及如何自适应地切换运动原语来保证稳定的操作。
解决这些问题,需要设计能够根据实时接触力反馈调整步态的控制策略,以确保机械手在不确定的环境下仍能高效且鲁棒地完成操作任务。
研究贡献
实现了人类手指步态的控制策略,在机械手中通过基于接触力反馈动态切换手指步态。
使用四个运动原语来组成物体操作的手指步态。
通过分析指尖与物体之间的接触事件,揭示了机械手在一个周期内的连续平移和旋转操作过程。 通过实验验证,确认了这种方法的可行性和鲁棒性。此外,即使物体受到外部力的干扰,机械手也能迅速调整步态以应对干扰。
本文方法
人手启发的步态控制策略
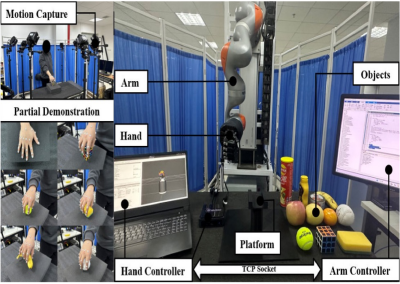
通过 NOKOV 度量动作捕捉系统采集人类手指和球体表面的三维运动数据。在三根手指(拇指、食指和中指)及球体表面安装反光标记点,利用 8 台摄像机记录每个标记点的坐标、速度和加速度。
这些高精度数据用于分析手指接触点的轨迹、运动模式和接触力的动态变化,为机器手的步态规划提供理论支持。

三指机器人手设计
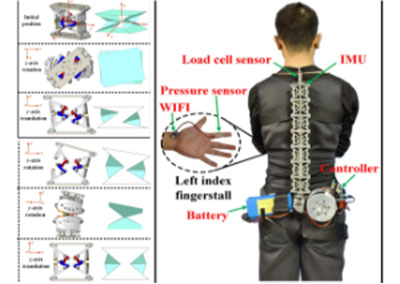
设计了一种三指机器人手,每根手指配备三个自由度的关节以及柔性传感器,能够实时感知接触力。
提出基于运动原语的控制策略,通过实时的力反馈信号切换步态模式,确保操作的稳定性。

实验及结果
1.步态自适应切换控制实验:
以纸杯操控为实验任务,机器人手调整指尖位置完成抓取,通过传感器记录指尖与物体间的接触力。
根据实时的力反馈信号调整步态时间间隔,并监控外部干扰对抓取稳定性的影响。
在此过程中,NOKOV度量动作捕捉系统用于提供物体旋转角速度,并结合接触力传感器的数据,通过实时调整步态周期确保操作的连续性和稳定性。

2.连续操作中的步态调整实验:
在出现外部干扰时,机器人手能够检测到接触力的变化,并停止当前步态,返回安全步态以恢复力平衡。
在干扰消除后,机器人手能够恢复原有的步态序列并继续执行操作。

3.实验结果
实验结果验证了本研究提出的控制策略的有效性和鲁棒性。基于接触事件的实时力反馈机制使机器人手能够灵活应对动态环境和外部干扰,成功实现了复杂任务中的连续操作。
NOKOV度量动捕系统提供了高精度人类手指运动数据与机器手抓取物的角速度,使得机器手能够实时调整手指步态并适应性地切换操作模式,从而实现对物体的灵活操纵。
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321