近期,华南理工大学周奕彤老师研究团队最新成果"Manta Ray-Inspired Soft Robotic Swimmer for High-speed and Multi-modal Swimming"被机器人领域会议 IEEE/RSJ International Conference on Intelligent Robots and Systems(IROS 2024)接收。
研究团队提出了一种受蝠鲼启发的新型软体游泳机器人,其采用由McKibben人造肌肉驱动的双稳态扑翼设计,最高游泳速度可达每秒12.23厘米,最大转弯角速度为每秒22.5度,同时可实现前后平移、转弯和翻转多模态游动。
NOKOV度量动作捕捉系统为研究提供机器人游泳实时速度数据,记录其在不同驱动条件下的运动状态,助力优化机器人的性能和设计。
Z. Xu, J. Liang, Y. Zhou, “Manta Ray-Inspired Soft Robotic Swimmer for High-speed and Multi-modal Swimming,” in 2024 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS 2024).
蝠鲼可通过灵活的扑翼进行快速高效的游泳运动,其推进效率高达89%。受此启发,研究人员已开发出多款使用扑翼原理的软体游泳机器人用于生态监测、深海探索和水产养殖检查。然而受限于软材料的低刚度和粘度,这些机器人仅限于低速和简单的游动模式。为开发快速高效的软体游泳机器人,周奕彤老师研究团队提出了基于机械预应力复合材料的双稳态扑翼设计,能够高速运动的同时实现多种游泳模式,为水下探测及环境监测等领域提供了新的技术支持。
研究团队通过预拉伸PET薄板两侧的交叉弹性体层,创建出结构简单、制造速度快、可定制形态的双稳态扑翼。轻质McKibben人造肌肉集成在扑翼两侧,用于驱动扑翼的稳态跳变,与形状记忆合金和介电弹性体致动器相比,具有能耗低、体积小、几乎不受水下环境影响的优点。通过控制施加在不同McKibben执行器上的压力,可以实现多模态游动,包括前后平移、转弯和翻转。
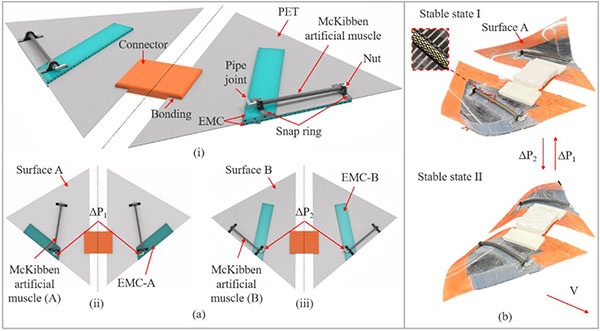
软体双稳态仿蝠鲼机器人的设计和双稳态形状。(a)机器人的结构设计。(b)机器人两个稳定状态I和II。在状态II下,McKibben人造肌肉(A)的气动致动(P2>0)会触发扑翼迅速进入稳定状态I,反之亦然,V代表游泳方向。
实验搭建了气动平台,通过气泵和一组气动阀为机器人提供不同压力和频率的驱动,通过NOKOV度量动作捕捉系统记录机器人在不同驱动条件下的运动速度,包括平移速度、旋转角速度等,进行多种模态的演示实验。
结果展示了所提出的游泳机器人具备多模态游泳能力,在双稳态模式下实现了12.23 cm/s的最大平移速度和22.5°/s的转弯速度,是单稳态模式的两倍多。这项研究为设计具有高速和多模态游动能力的仿蝠鲼机器人提供了一种新的范式,未来探索方向包括游动机器人的无约束设计,以及与蝠鲼的实际效率相比进一步提高机器人的游泳能效。
NOKOV度量动作捕捉系统为研究提供机器人游泳实时速度数据,记录其在不同驱动条件下的运动状态,助力优化机器人的性能和设计。
作者介绍
徐泽峰,华南理工大学博士生。主要研究方向为机器人力学建模、智能控制技术。以第一作者在RAL、JBE等期刊上发表4篇SCI论文,国际EI会议3篇(机器人顶会IROS一篇)。入围2022年机器人与仿生学国际会议(IEEE ROBIO)最佳论文奖。
梁家乔,华南理工大学硕士。主要研究方向为水下机器人,软体机器人,控制策略设计。
周奕彤(通讯作者),华南理工大学吴贤铭智能工程学院副教授,博士生导师。入围2022年机器人与仿生学国际会议(IEEE ROBIO)最佳论文奖(指导老师),2022年机构与机器人期刊(ASME JMR)最佳论文奖。在IEEE TRO / IEEE TIM / IEEE Sensors / ASME JMR / RAL/ ICRA / IROS等知名期刊和会议发表24篇研究论文。
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321