English 日本語 Русский

采摘机器人果实三维空间定位性能验证中动作捕捉系统的应用

采摘机器人果实三维空间定位性能验证中动作捕捉系统的应用

客      户
重庆理工大学
关  键 词
动作捕捉、采摘机器人、室内定位
被捕捉物
柑橘果实、相机

智能采摘机器人的应用在成熟果实收获中有极大作用,其有利于缩短采摘时间、降低采摘成本、减小人工劳动强度,在果实生产作业中有着举足轻重的意义。

现有采摘机器人没有根据果实生长分布情况及遮挡状态进行类别划分,采摘机器人无法准确区分可采摘和遮挡的果实,可能导致采摘失败甚至损伤末端执行器。为此重庆理工大学的杨长辉老师团队研究了自然场景下成熟柑橘果实的分类识别与定位方法,使其具有自主感知和收获能力。
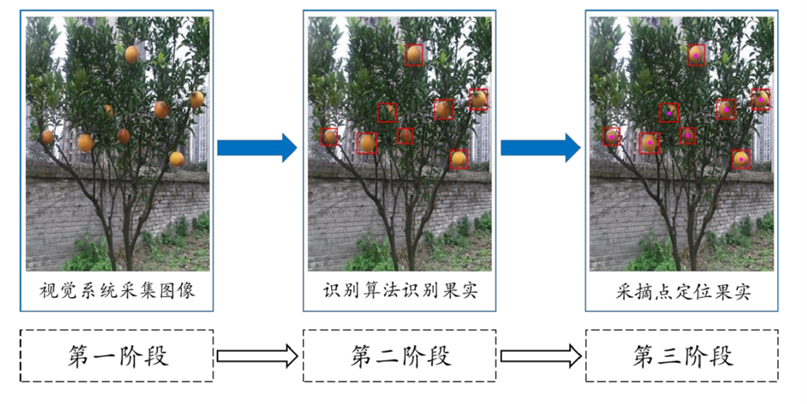
采摘机器人果实三维空间定位方法

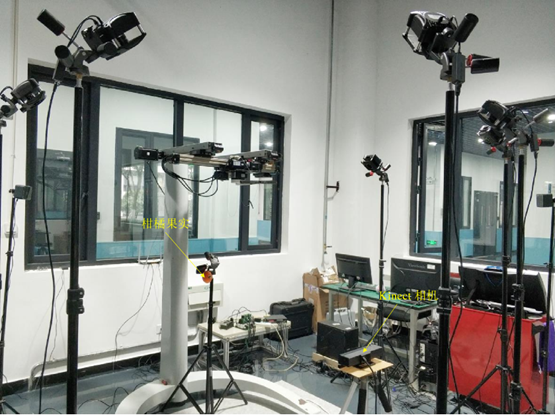
为了验证该果实识别定位方法的可靠性,并准确获取该方法对于果实定位的精度,团队在实验室环境下利用NOKOV度量动作捕捉系统(如图所示)对任意位置的果实进行了定位精度测试。
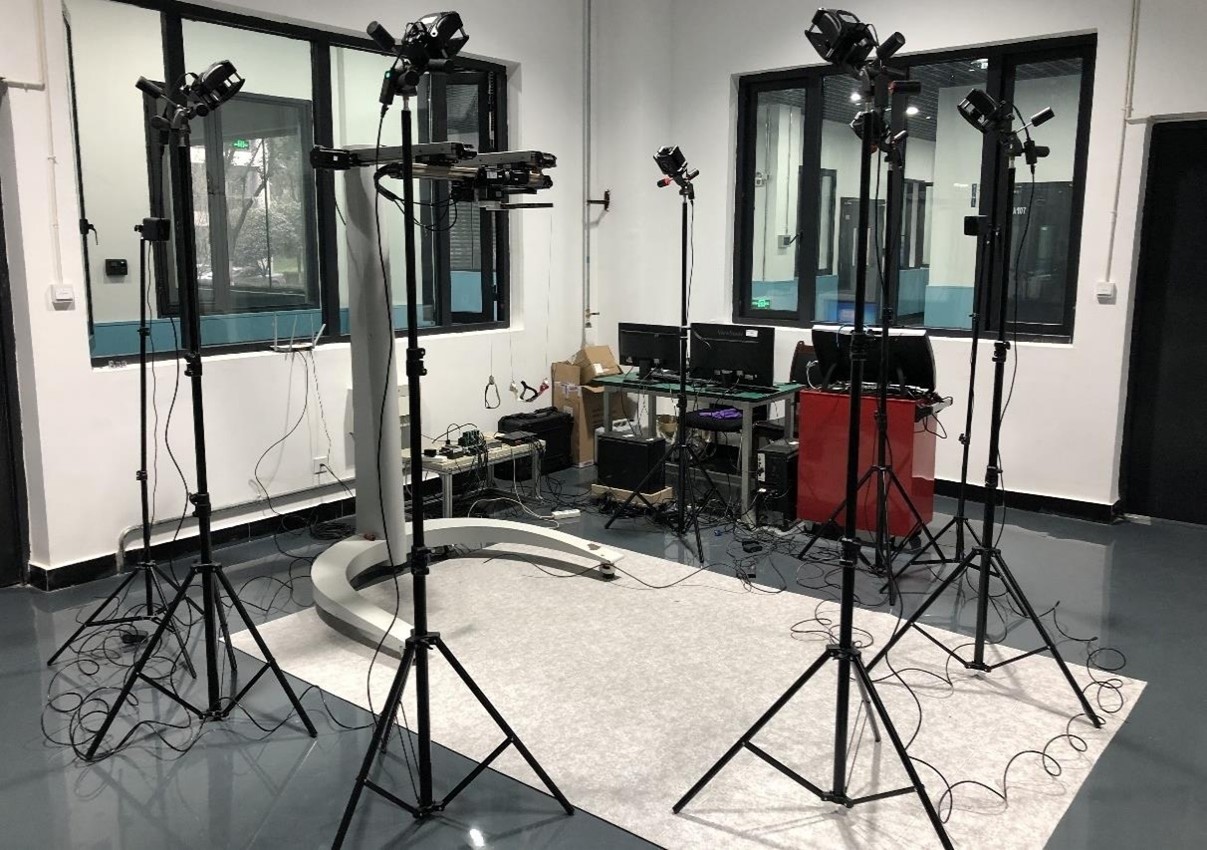
利用NOKOV度量动作捕捉系统对任意位置的果实进行了定位精度测试

实验过程如下图所示,将Kinect相机固定在可升降的支架上,在相机彩色镜头和深度镜头范围内任意位置悬挂一个柑橘果实,首先通过NOKOV度量动作捕捉系统分别捕捉柑橘果实及相机在其坐标系下的空间位置,作为系统真实值,然后利用上述定位方法获取柑橘果实在相机坐标系下的空间位置。通过对比NOKOV度量动作捕捉系统得到的相对位置真实值与上述定位方法得到的相机与柑橘果实的相对位置来评价该方法的定位精度。
采摘机器人果实三维空间定位性能验证中动作捕捉系统的应用


通过对比NOKOV动作捕捉系统和Kinect相机测得的20组不同位置的柑橘果实的三维空间坐标可知,在x轴方向上的平均定位误差为2.51mm、在y轴方向上的平均定位误差为2.71mm、在z轴方向上的平均定位误差为3.35mm。由实验结果可知,通过上述定位方法获取的果实的三维空间坐标与果实真实的三维空间坐标之间的误差较小,在实验误差范围以内,能够满足采摘机器人对于果实的定位精度要求。

参考文献:[1]熊龙烨. 自然场景下成熟柑橘果实分类识别与定位方法研究[D]. 重庆理工大学, 2020.


原文链接:http://cdmd.cnki.com.cn/Article/CDMD-11660-1020055212.htm
机器人打乒乓球,旋转如何测量?NOKOV度量 × 瞬极科技协同测量,最高 9000 rpm

NOKOV度量动作捕捉系统实时测量乒乓球三维位姿、运动轨迹与旋转信息,并与瞬极科技高速相机配合,可实现最高9000 rpm的乒乓球高速旋转测量。

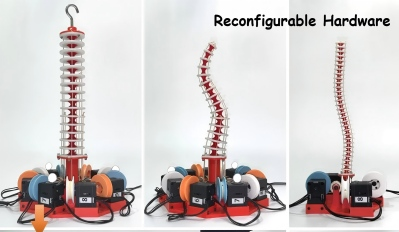
IROS 2026|CoLI连续体机器人平台:NOKOV度量动作捕捉验证主从遥操作性能

上海科技大学信息科学与技术学院肖晨曦老师团队在 IROS 2026 提出开源连续体机器人平台 CoLI,使用 NOKOV度量动作捕捉测量主从机器人末端位置,验证同构遥操作:平均位置跟踪误差 8.2 mm,从端收敛延迟 158 ms。

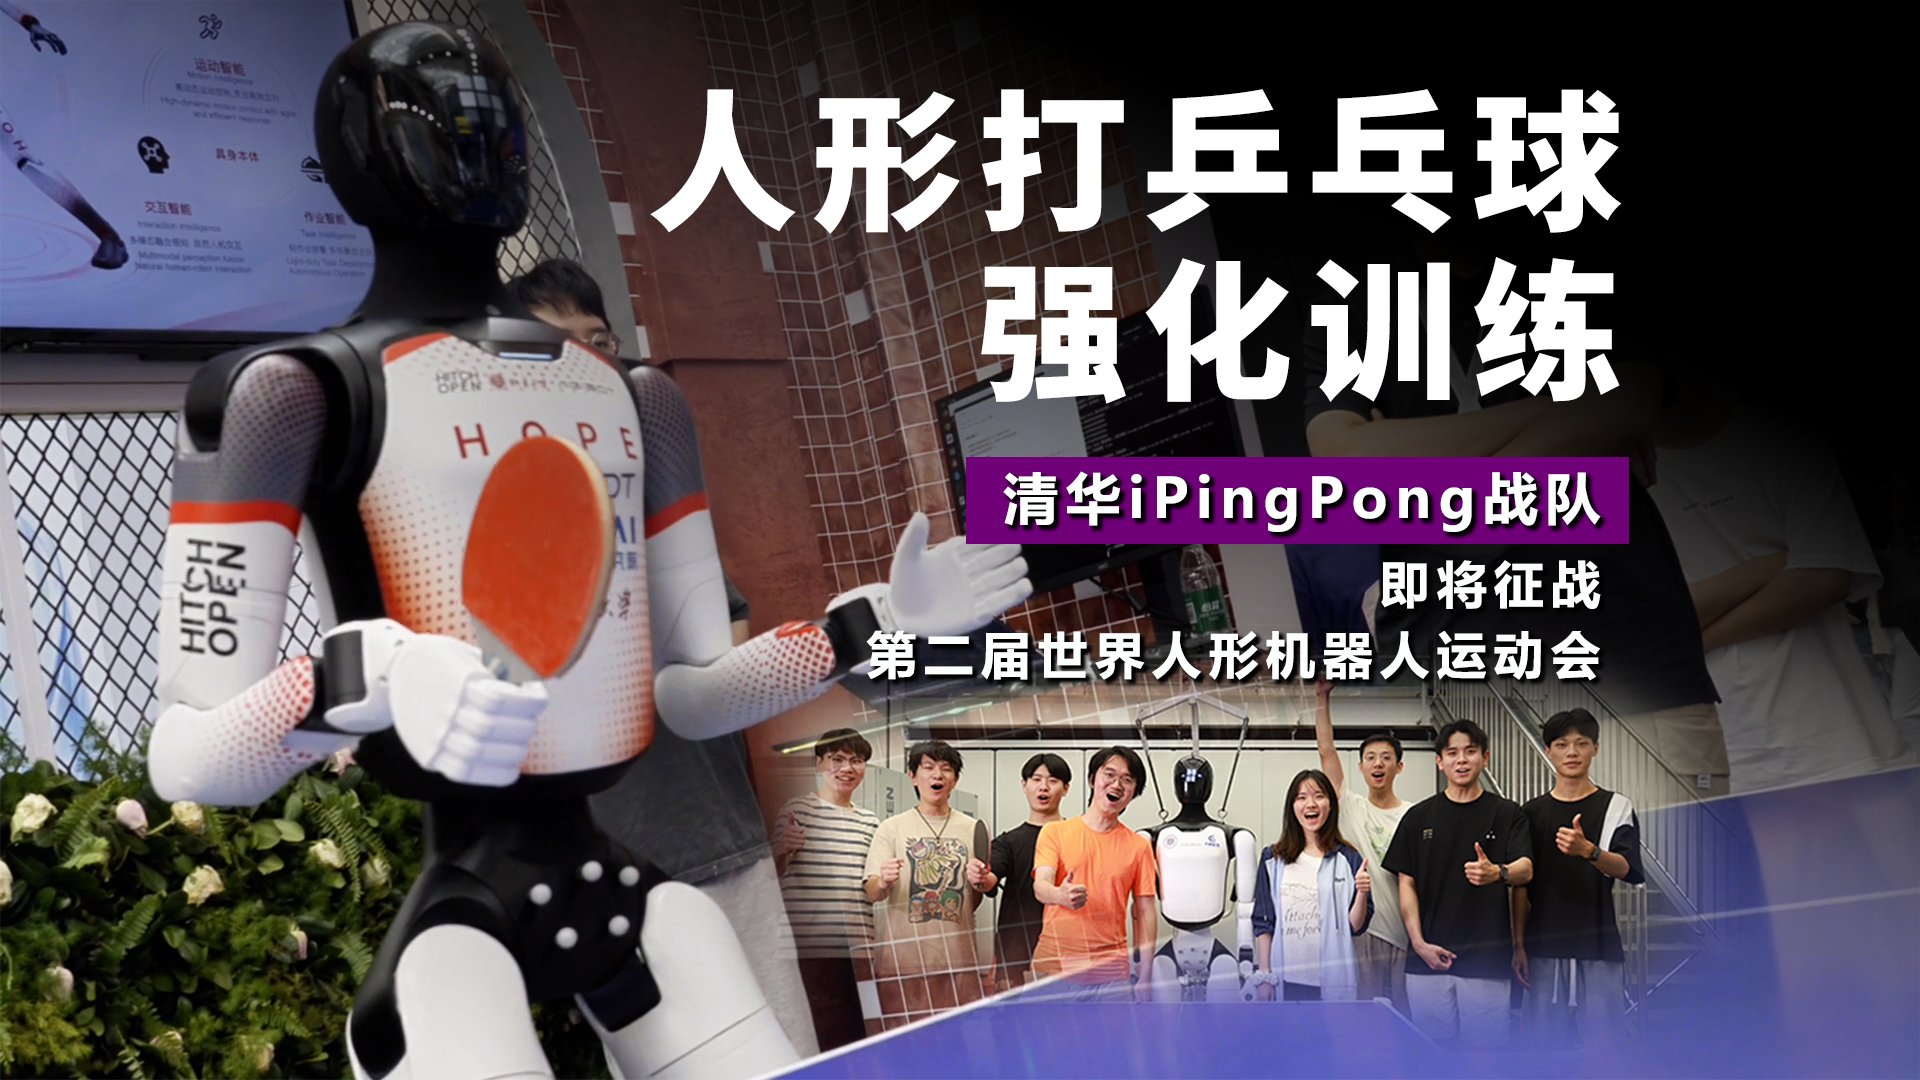
清华iPingPong战队|人形机器人乒乓球训练实现高动态回球

第二届世界人形机器人运动会人形机器人打乒乓球项目中,清华 iPingPong 战队,团队以“物理原生智能”为技术路线,依托 NOKOV 度量动作捕捉与强化学习算法,实现人形机器人高动态乒乓球回球与自主对抗。

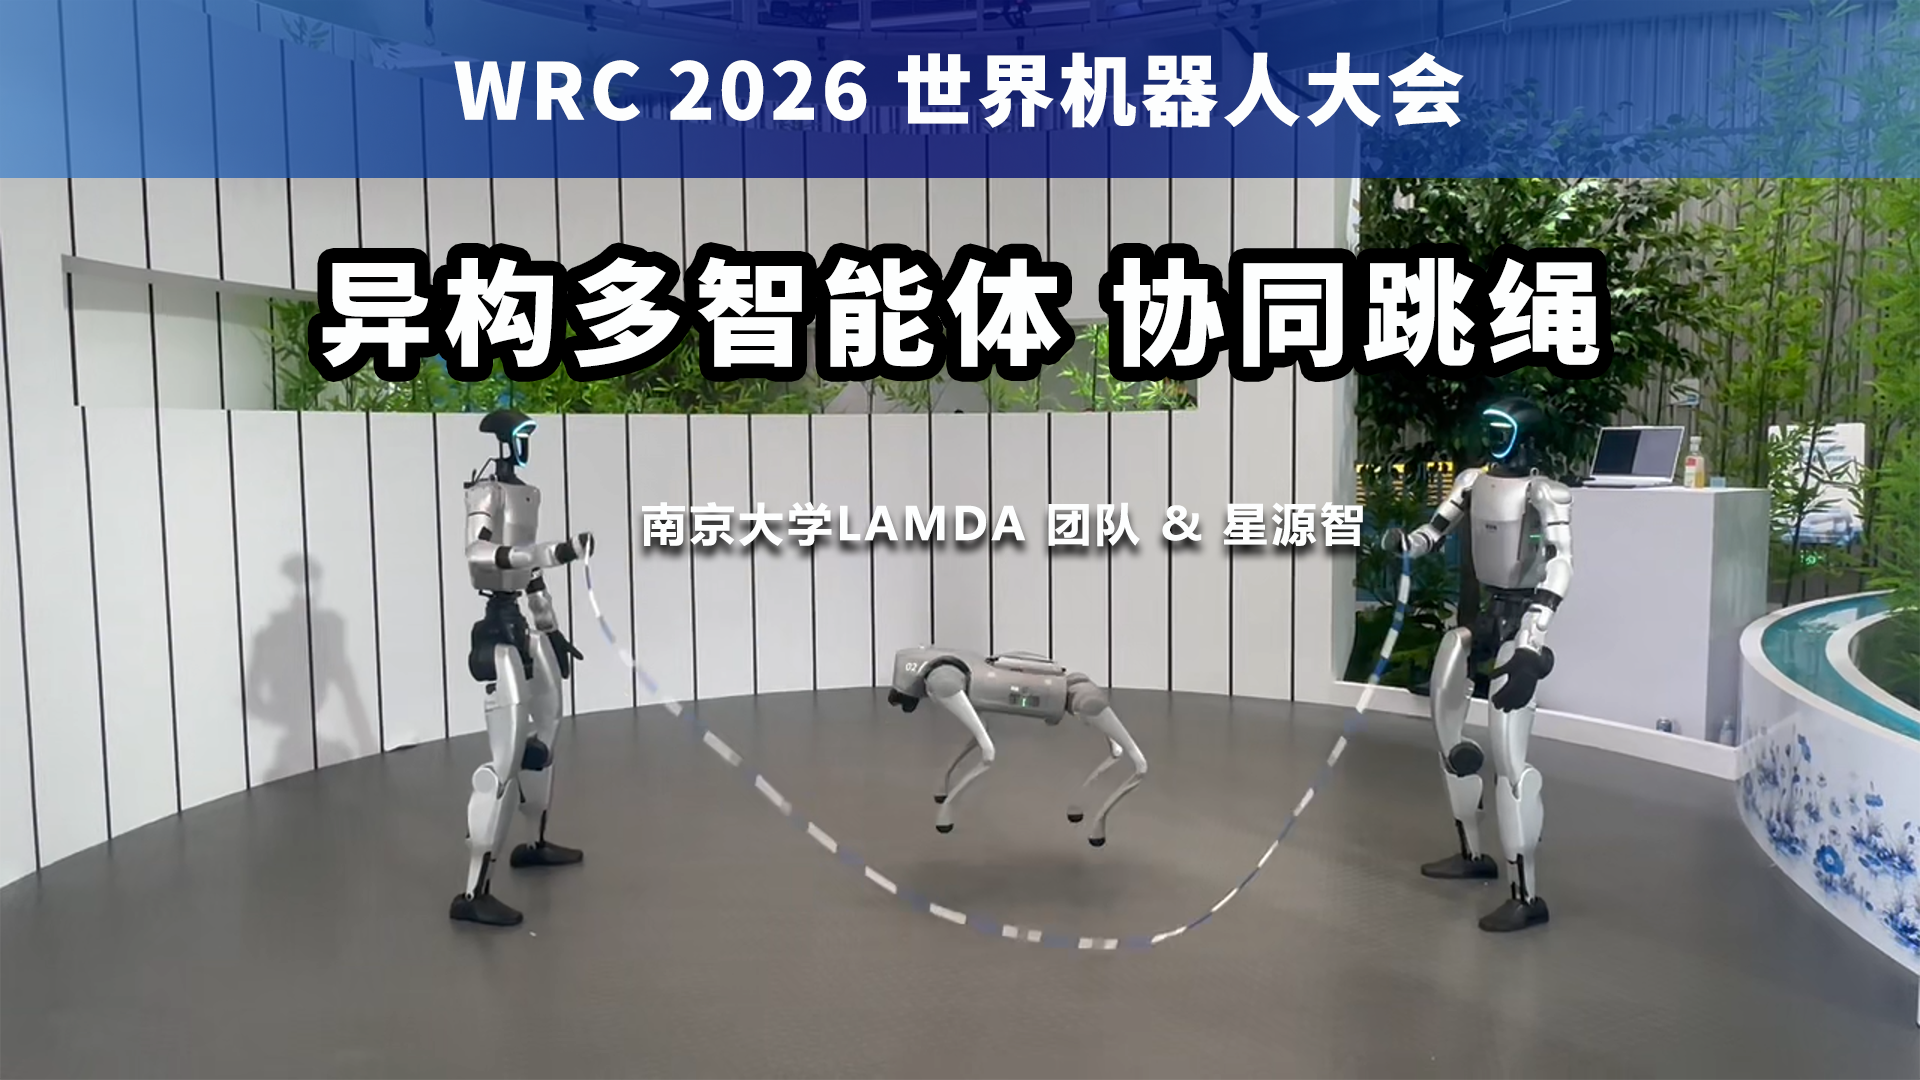
动作捕捉用于多智能体协同控制:人形机器人与机器狗跳绳案例

南京大学LAMDA团队与星源智在协同跳绳展示中使用NOKOV度量动作捕捉系统,获取绳索标记点位置、人形机器人基座位姿及机器狗关键位置数据,为多机器人闭环协同提供实时状态反馈。
联系我们
如需更多应用、案例信息或产品报价,请致电 010-64922321,或在下方留言:
机器人/无人机 VR/AR/XR 运动康复 传媒娱乐
北京度量科技有限公司(总部)
Location 北京市朝阳区安慧里四区15号五矿大厦8层820室
Email info@nokov.com
Phone 010-64922321
提交成功!请您耐心等待!
欢迎关注公众号,获取更多信息
关闭