在煤矿巷道、地铁隧道等危险、幽闭的地下场景下,使用移动机器人完成探测、开采和搜救任务安全且高效。地下机器人自主智能的完成任务,精准的定位和地图构建是前提和关键。
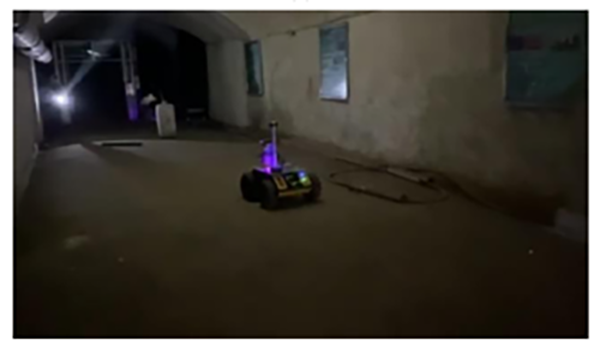
机器人在地下环境中自主运行时往往没有先验的地图信息,而且不能使用GPS进行定位,需要机器人在未知环境创建地图,同时利用地图进行自主定位和导航,即SLAM技术。
由于地下环境中场景在几何特征上极其相似,且激光雷达点云在远处分布极少,基于激光雷达的SLAM方法效果不好;中国矿业大学的研究人员采用一种多传感器融合的方法,基于图优化的框架将 UWB和IMU融合定位系统提供的位置约束添加到位姿图优化约束中,为激光雷达扫描匹配提供可靠的初始估计,多种传感器协同估计移动机器人状态。
首先研究人员提出了一种基于扩展卡尔曼滤波器融合UWB测距信息和IMU加速度信息的算法,通过增广状态向量,将加速度和加速度的偏差也进行估计,能够提高精度并降低延迟,为移动机器人在地下环境运动提供可靠的定位估计。
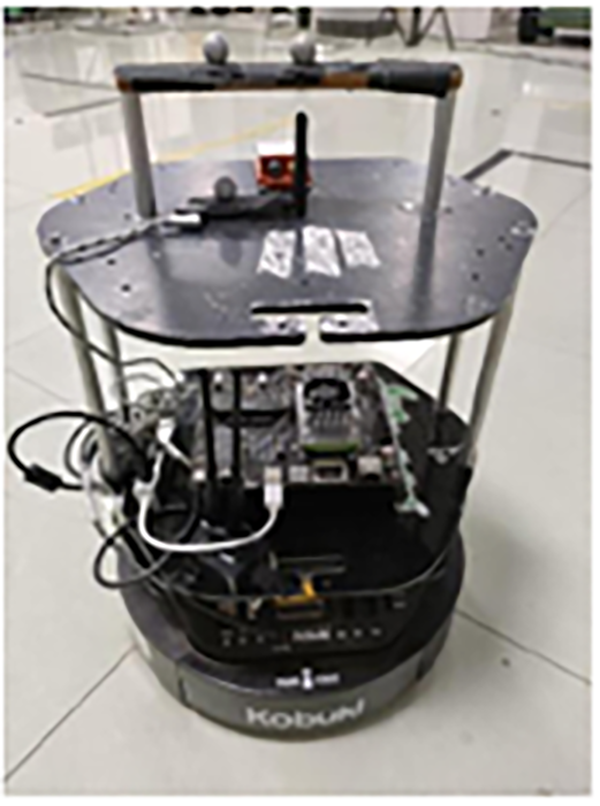
为了验证算法的有效性和定位精度,以及对狭长隧道环境的实用性,研究人员设计了室内验证实验。实验使用Turtlebot2移动机器人作为机器人平台,并在平台上固定IMU和UWB移动节点。UWB使用4个锚节点构建定位系统。
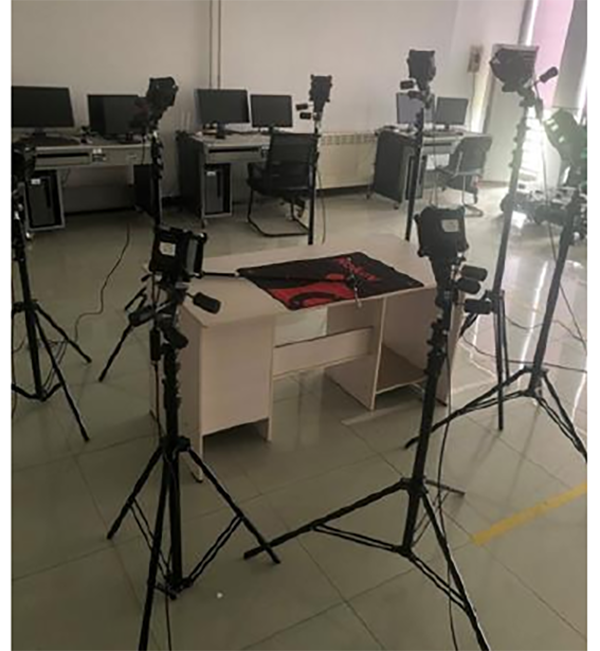
场地周围布置8个NOKOV Mars2H 动作捕捉镜头,利用NOKOV动作捕捉系统跟踪粘贴在移动机器人上的反光标识点,来获取机器人的真实轨迹。
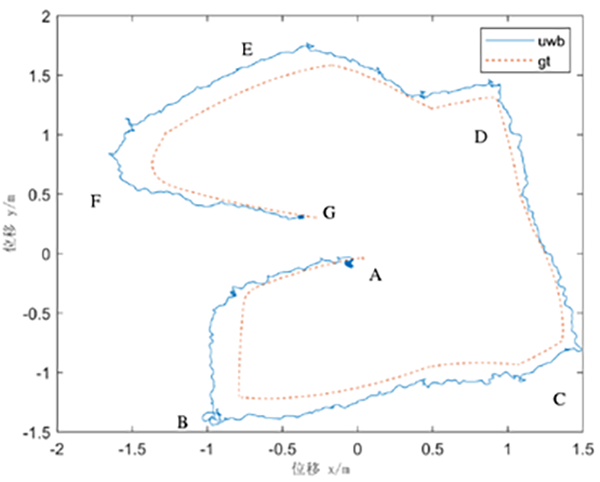
通过对比NOKOV动作捕捉系统采集的参考轨迹(真实轨迹)和EKF算法输出的估计轨迹可以看出,估计值与真实值基本符合。
验证过上述定位方案性能后,研究人员开发了地下狭长隧道环境的激光/超宽带融合SLAM 算法,并在实际地下隧道进行实验,证明了该方法更接近实际轨迹且不存在累积误差。
参考文献:[1]赵宇. 面向地下狭长隧道的移动机器人定位与建图方法研究[D].中国矿业大学,2021.
原文链接:https://kns.cnki.net/kcms/detail/detail.aspx?dbcode=CMFD&dbname=CMFDTEMP&filename=102
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321