English 日本語 Русский

六旋翼无人机室内定位系统

六旋翼无人机室内定位系统

客      户
西北工业大学
场地大小
6m×6m×4m
关  键 词
无人机GPS定位矫正、高精度
被捕捉物
六旋翼
核心配置
8个Mars 2H动作捕捉镜头

随着工业发展,技术进步,无人机的使用在各行各业开始愈发重要,不但有无人机飞行送外卖,也有智能无人机自主巡检。在这一过程中,无人机飞行定位就成为了重中之重。西北工业大学无人机特种技术国防科技重点实验室(后称:西北工业无人机实验室)就无人机定位系统进行了研究。无人机应用最终使用是在室外,在室外使用情况下,现阶段最常用的定位方式即为GPS和北斗定位。而由于天气原因和星位的不固定,在室外进行无人机进行定位实验则需要花费极大时间和人力成本,成效甚低,西北工业无人机实验室的老师开始尝试在室内进行无人机定位研究。

试验初期,西北工业无人机实验室使用了NOKOV(度量)光学三维动作捕捉系统进行了试验预实验,在8m*8m的空间内使用三脚架搭建了8台Mars2H镜头的标准试用系统,通过试用机的预实验,西北工业无人机实验室的老师们完成无人机室内定位系统前期验证和平台的搭建。如下图:


六旋翼无人机室内定位系统全景图

    正式采购系统后,重新搭建了实验室配置,将8台镜头布置在4m左右的高度,整套NOKOV(度量)光学三维动作捕捉系统通过捕捉到在无人机的上反光标志点位置信息,在动捕软件中建立对应的刚体,从而获取了无人机的空中飞行位置姿态信息,这些信息又经过SDK端口传输给西北工业无人机实验室独自研发的反馈系统将实时数据反馈给无人机,从而形成了一个定位数据的闭环,实现了实时、高精度的定位传输,同时低延迟的数据处理传输保证了数据的及时性和可靠性。通过这套系统,实验室实现了精确的无人机悬停姿态控制,精确绕行,保证了精确定位反馈。


多旋翼无人机应用详情

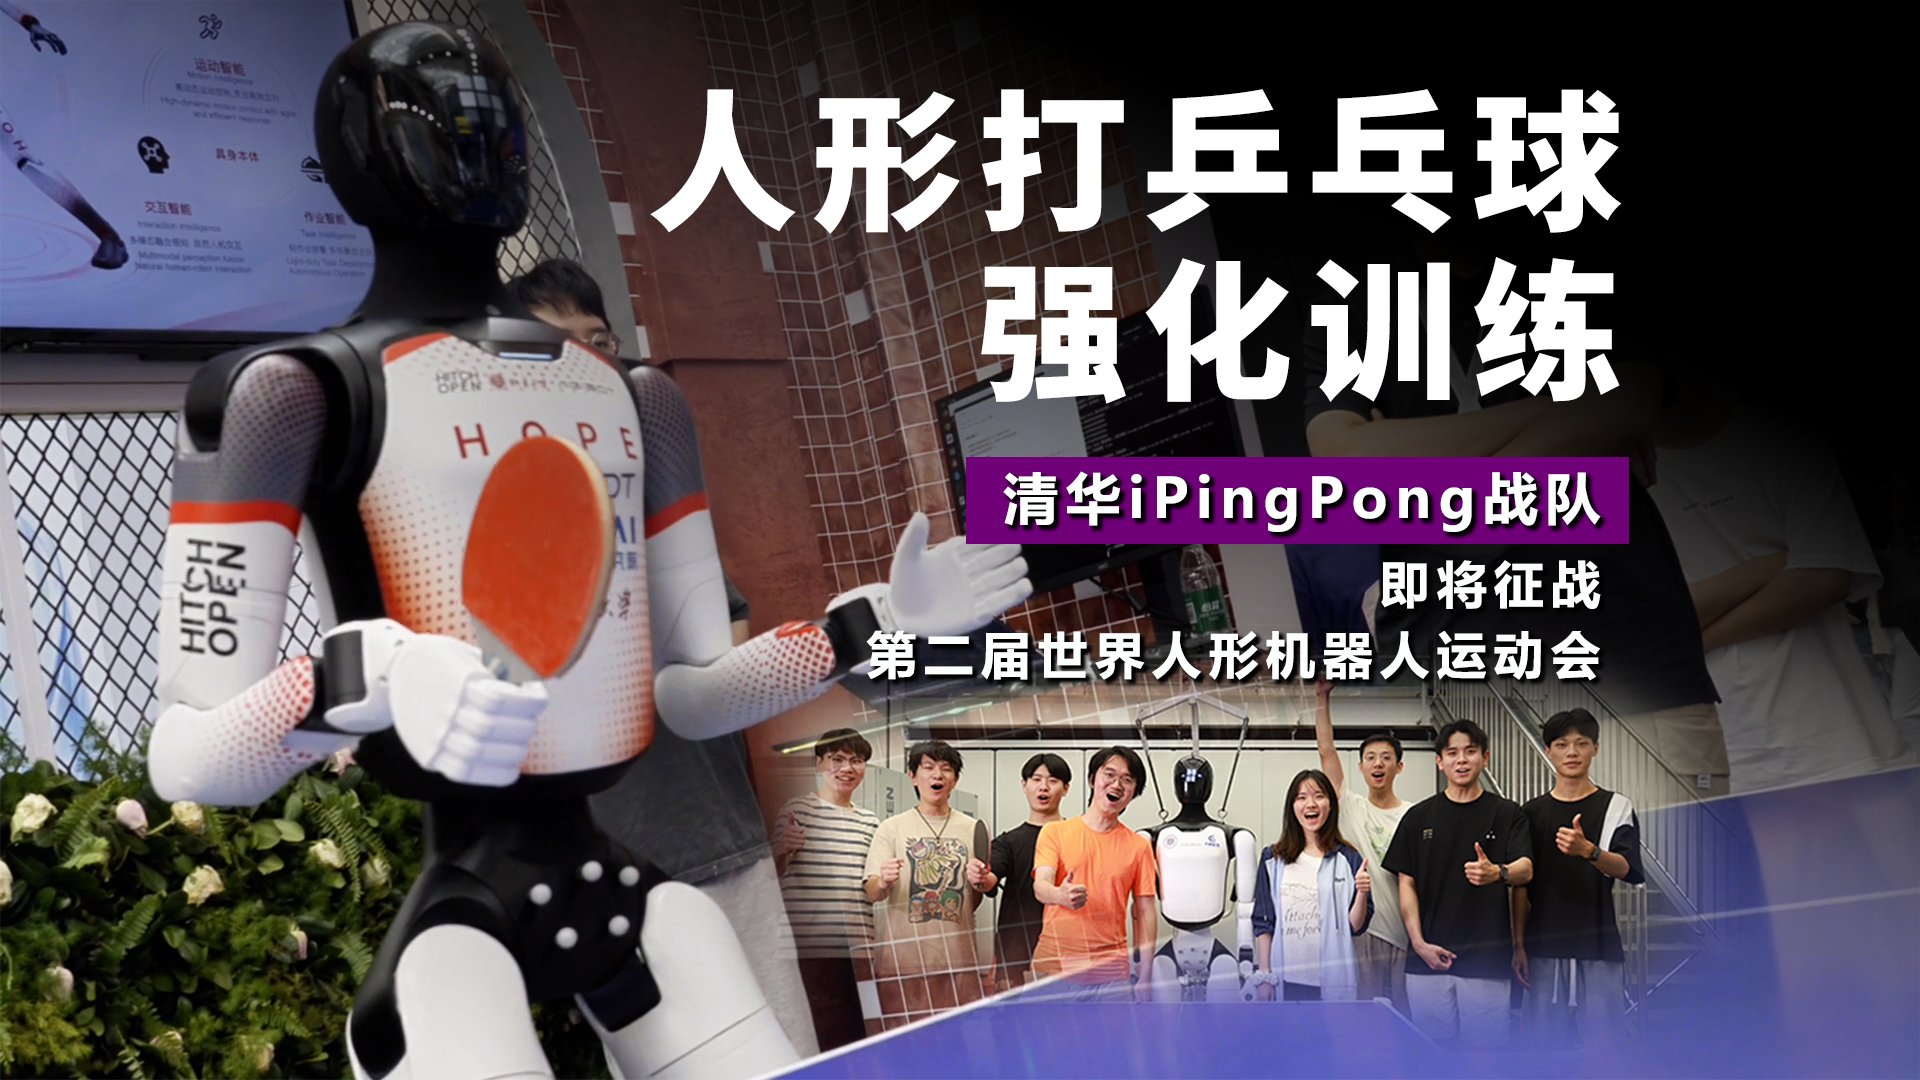
清华iPingPong战队|人形机器人乒乓球训练实现高动态回球

第二届世界人形机器人运动会人形机器人打乒乓球项目中,清华 iPingPong 战队,团队以“物理原生智能”为技术路线,依托 NOKOV 度量动作捕捉与强化学习算法,实现人形机器人高动态乒乓球回球与自主对抗。

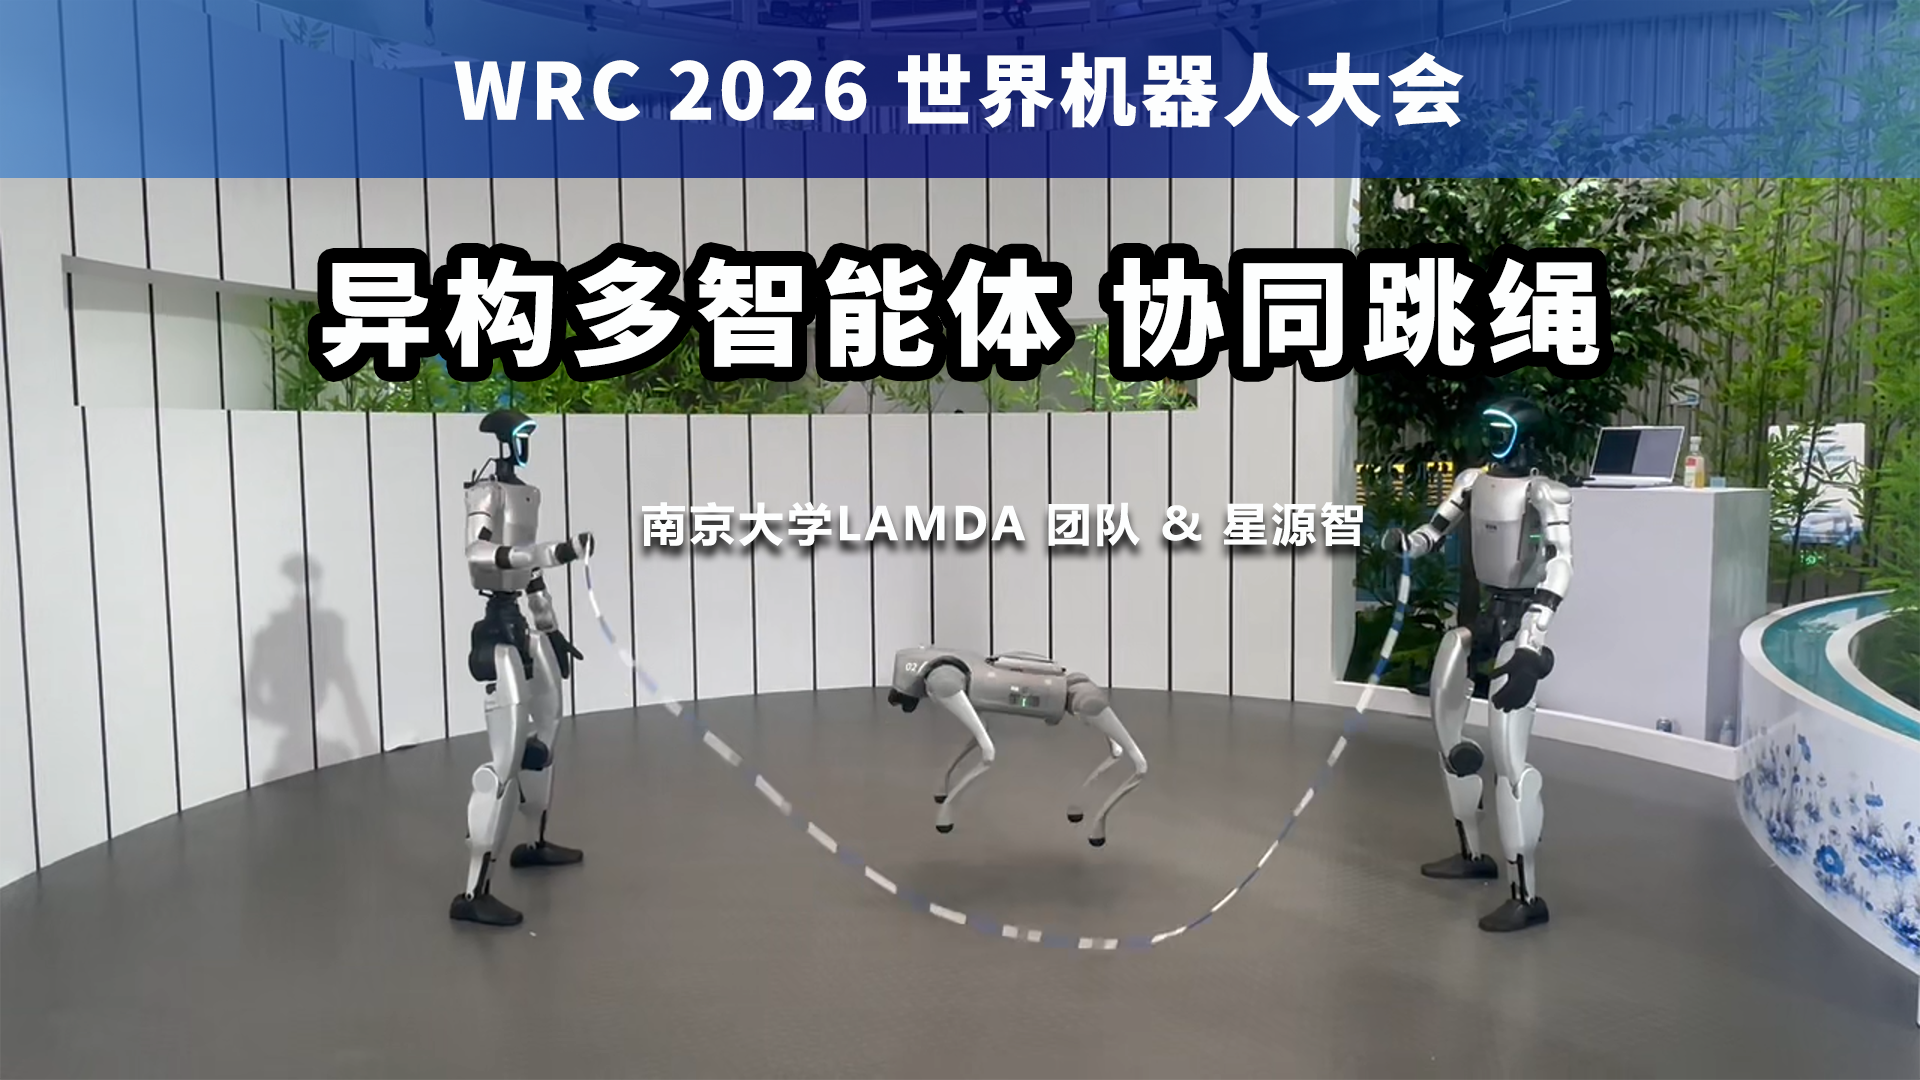
动作捕捉用于多智能体协同控制:人形机器人与机器狗跳绳案例

南京大学LAMDA团队与星源智在协同跳绳展示中使用NOKOV度量动作捕捉系统,获取绳索标记点位置、人形机器人基座位姿及机器狗关键位置数据,为多机器人闭环协同提供实时状态反馈。

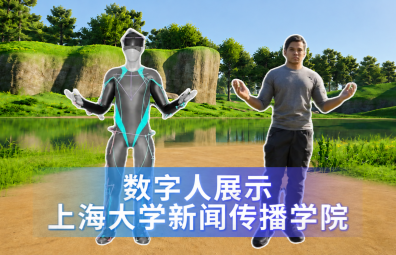
全身动作捕捉与面捕同步,实现数字人动作自然表情生动

上海大学新闻传播学院采用NOKOV度量动作捕捉系统,结合面部捕捉设备,同步采集演员全身动作与面部表情数据,实现数字人动作与表情生动自然。

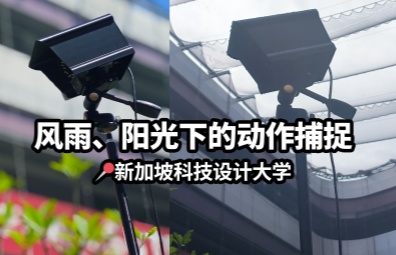
抗日光、防风雨,户外动作捕捉系统晴雨条件下稳定采集位姿数据

新加坡科技设计大学研究团队采用NOKOV度量户外动作捕捉镜头搭配防水罩,在真实环境测试中实现雨天与阳光条件下稳定采集高精度物体位姿数据。
联系我们
如需更多应用、案例信息或产品报价,请致电 010-64922321,或在下方留言:
机器人/无人机 VR/AR/XR 运动康复 传媒娱乐
北京度量科技有限公司(总部)
Location 北京市朝阳区安慧里四区15号五矿大厦8层820室
Email info@nokov.com
Phone 010-64922321
提交成功!请您耐心等待!
欢迎关注公众号,获取更多信息
关闭