近期,一篇关于无人机着陆系统的研究论文” Evolution of UAV landing structures in the bistable space of Kresling origami structures”在《IEEE机器人与自动化快报》IEEE Robotics and Automation Letters上发表。

论文检索页面
可靠的着陆系统能够辅助无人机完成复杂任务,为昂贵的机载设备提供保护。现有的多数无人机着陆系统仅能满足特定场景下的使用需求,而在多种不同场景下的适应能力欠佳。
研究团队受到折纸结构启发,设计了一套基于Kresling折纸结构双稳态的无人机着陆系统算法模型。
借助动作捕捉系统获取着陆结构位姿数据,验证了新结构的性能。该系统能够通过约束生成过程自动生成无人机着陆时所需的结构,适应多种复杂地形。
对实物模型的室内及室外实验验证显示,这种新结构能够显著提升无人机着陆过程中的减震能力,提高安全性。
三种着陆系统对比实验
折纸结构
折纸是一种古老的艺术。许多研究者对折纸中的双稳态特性进行过研究,并广泛应用在机器人系统、医疗、建筑等领域。
研究团队以具有四个折痕的Kresling管的双稳态空间为基础,应用图语法规则和刚性构件的二元规则简化折纸结构的空间图表示。利用图启发式搜索算法建立了一种新的空间搜索框架。

折纸结构的图形信息
对比实验
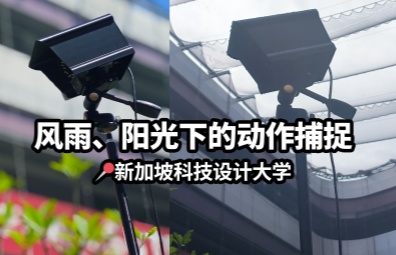
研究团队根据模拟设计结构制造实物模型,以NOKOV光学动作捕捉系统作为分析工具,对实物模型进行动力学分析,分别在室内以及多种室外环境中对着陆系统的性能进行了测试。
选取了三种无人机着陆系统模型进行对比实验:一种是传统的无人机,没有单独安装着陆系统;第二种是加装了着陆系统,但没有采用双稳态结构设计;第三种是加装了本实验团队所设计的着陆系统,使用双稳态结构设计。
1、室内实验:
室内实验中,对三种着陆结构进行室内性能验证试验20次。下图展示了室内实验中三种着陆系统在接触地面2.5秒内的速度和加速度变化。

不同着陆结构的速度和加速度比较
双稳态着陆结构将集中的冲击力转化为分散的较小的冲击力。该设计依靠折纸结构的变形将向下的冲击力转化为弹簧中的能量,提高了着陆过程中对无人机的保护。

不同着陆结构的参数比较
2、室外实验:
为了进一步验证双稳态着陆结构的综合性能,研究团队在室外的平地、草地和坡度为15度的不平整地面上分别进行了实验。双稳态着陆结构在所有地形下的表现都优于另外两种结构,能够在无人机降落时根据当时所处的地形条件,选择最适宜的结构形态,以实现更平稳着陆,加强减震效果。
参考文献:
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321