English 日本語 Русский

手势识别模型训练

手势识别模型训练

客      户
哈工大深圳校区理学院
场地大小
6米×4米×2.6米
关  键 词
人机交互、手势识别、算法训练
被捕捉物
手部单点轨迹
核心配置
8个Mars 2H动作捕捉镜头

人机之间的交互性是虚拟现实技术的关键特征,在智能硬件持续更新和移动网络不断提速的今天,人机交互方式得到了快速的发展,其中手势是当今热门的人机交互方式。目前在智能汽车、可穿戴设备、汽车电子、智能手机等领域,都已经使用了手势交互作为新一代的人机交互方式。
手势识别模型训练

实现手势交互,首先要完成手势数据的采集。实现数据采集一般有两种方式:基于摄像头图像的视觉手势捕捉、基于传感器追踪的惯性手势捕捉。但这两种方式的手势捕捉有捕捉精度不够、较多数据噪声,需要进行数据预处理工作的缺点。哈尔滨工业大学理学院王一峰博士对智能手环的手势交互做了研究。
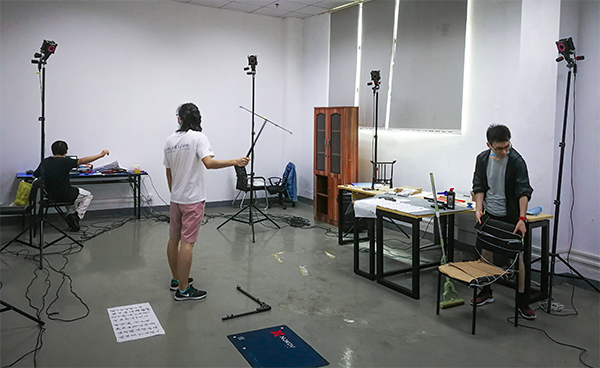
哈尔滨工业大学理学院王一峰博士智能手环手势交互研究

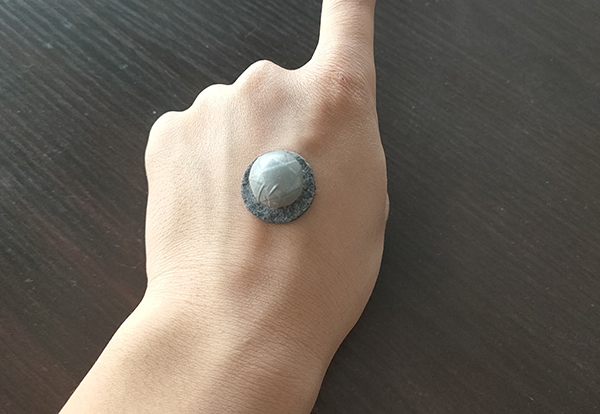
王一峰博士使用NOKOV(度量)光学三维动作捕捉系统获取手势数据。通过在手环表面贴上反光标志点(marker),基于红外光学的动作捕捉系统可实时输出marker的三维坐标,戴着手环做手势时,不同手势的信息就能以marker位置的变化体现,精度达到亚毫米级。而手部运动的速度、加速度等信息也可由动作捕捉系统提供。这些数据可通过NOKOV度量动作捕捉提供的丰富SDK接口,直接导入到不同的系统中。省去了研究者大量数据预处理的时间,让他们能更好地进行分类识别算法的研究上。

通过导入的数据信息训练好分类识别模型后,以26个字母的各种手势做测试样本进行算法验证,统计通过连续实时测试手势样本的正确识别频数、错误分类的类别及其频数,完成识别分类的准确率分析。
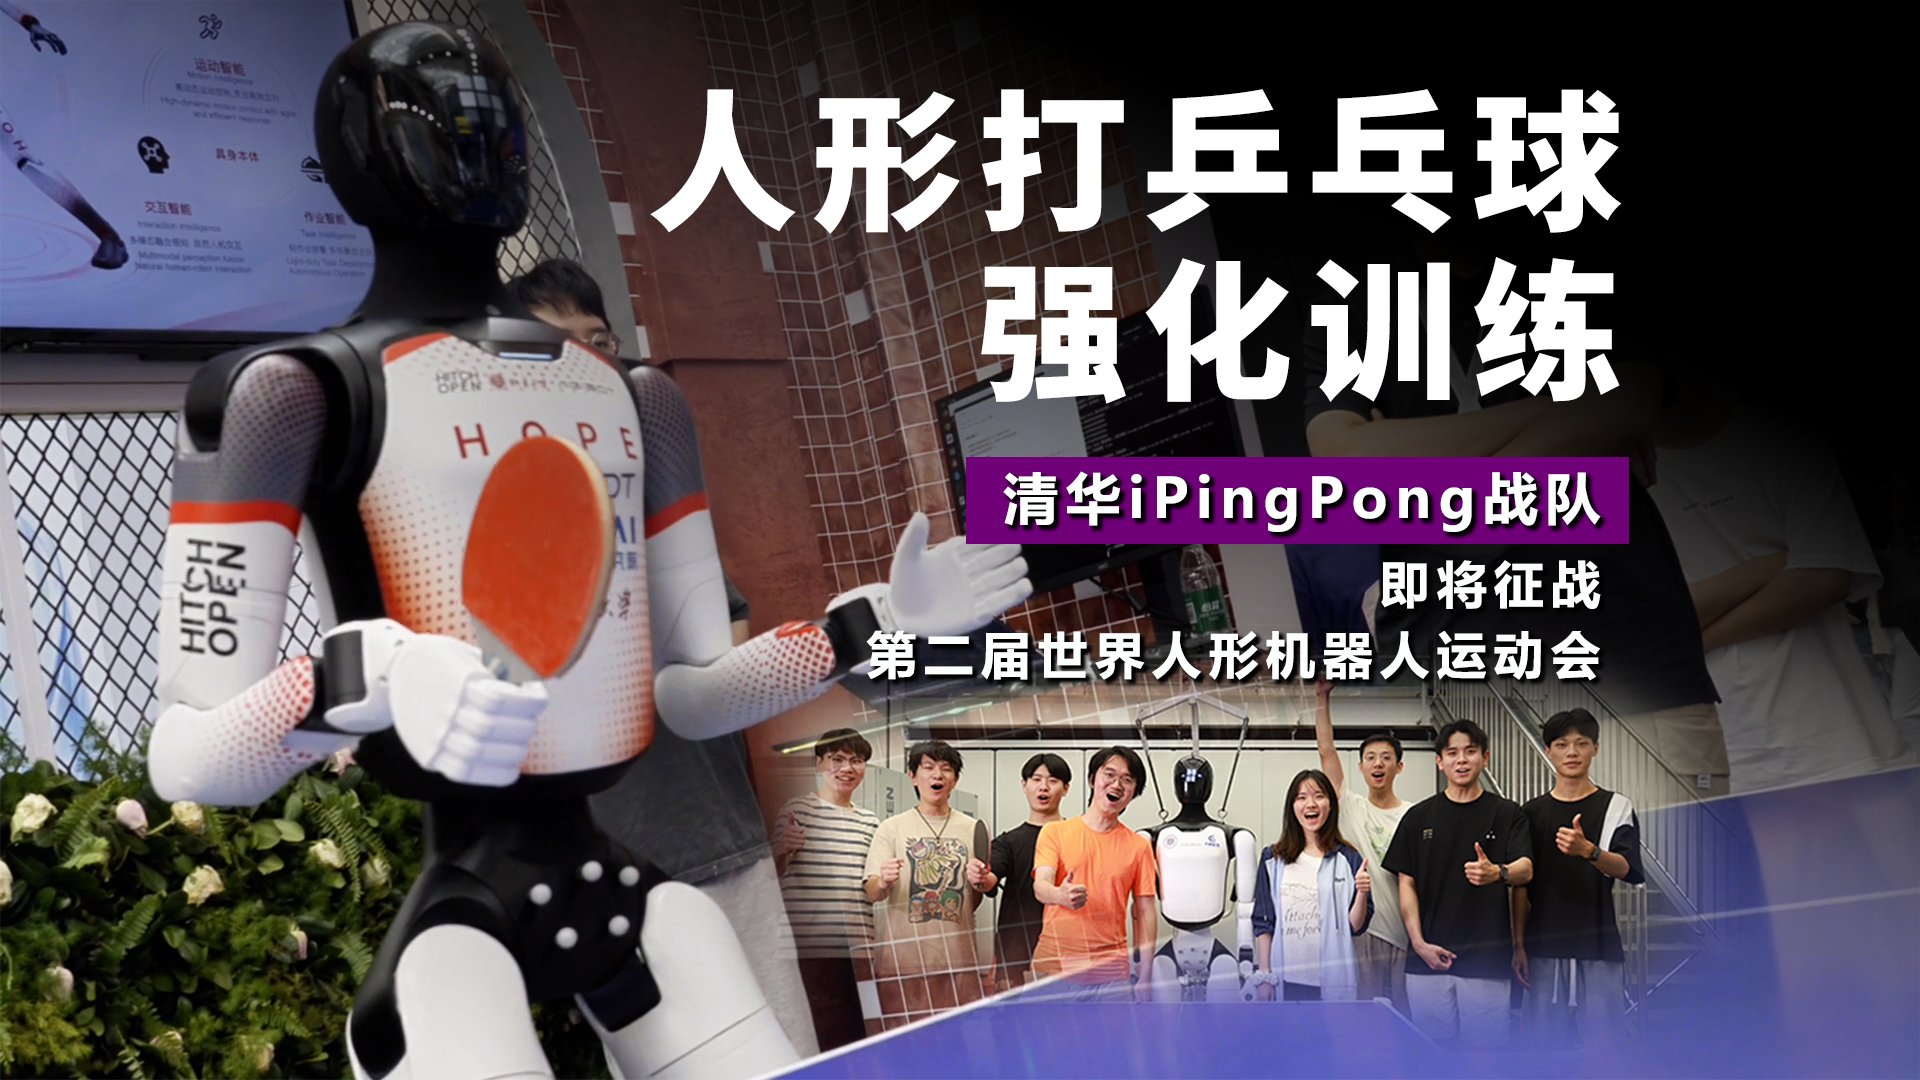


清华iPingPong战队|人形机器人乒乓球训练实现高动态回球

第二届世界人形机器人运动会人形机器人打乒乓球项目中,清华 iPingPong 战队,团队以“物理原生智能”为技术路线,依托 NOKOV 度量动作捕捉与强化学习算法,实现人形机器人高动态乒乓球回球与自主对抗。

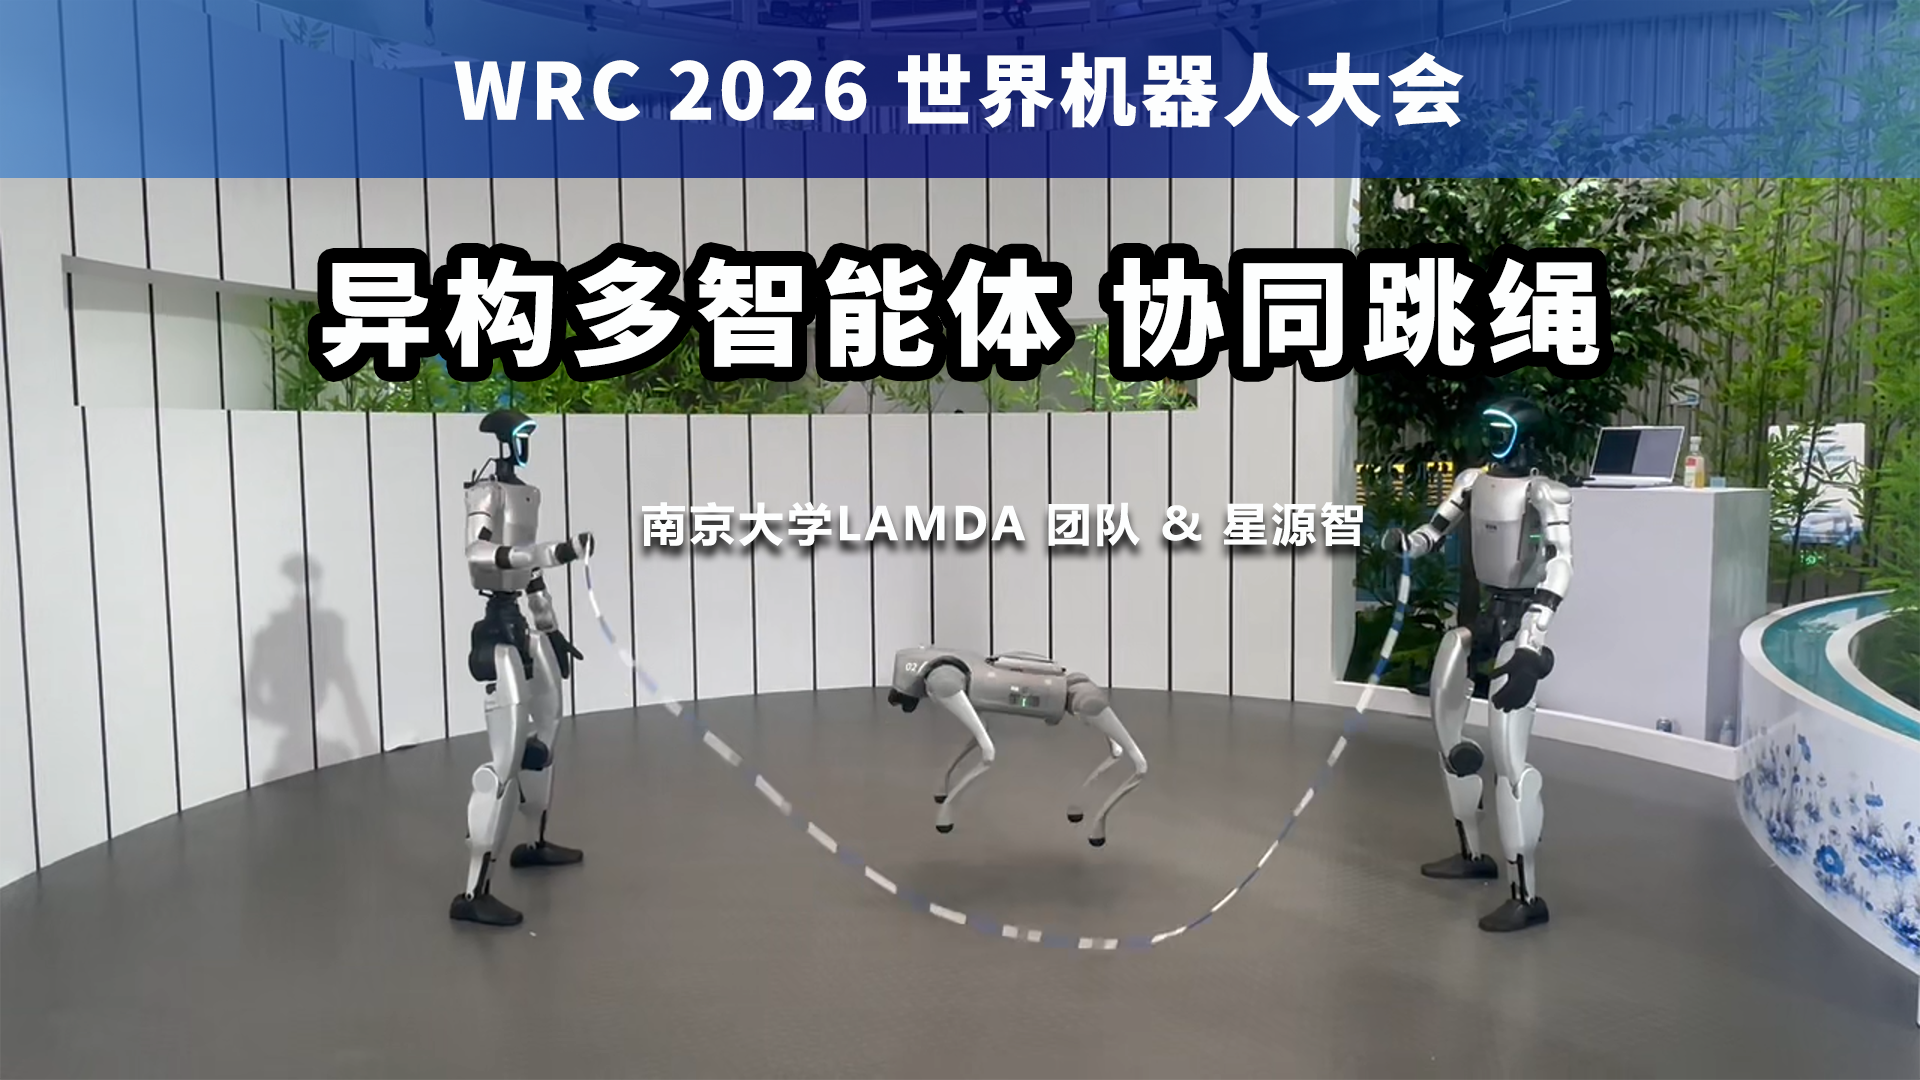
动作捕捉用于多智能体协同控制:人形机器人与机器狗跳绳案例

南京大学LAMDA团队与星源智在协同跳绳展示中使用NOKOV度量动作捕捉系统,获取绳索标记点位置、人形机器人基座位姿及机器狗关键位置数据,为多机器人闭环协同提供实时状态反馈。

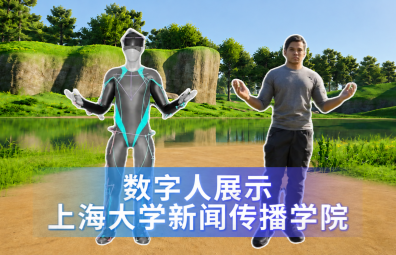
全身动作捕捉与面捕同步,实现数字人动作自然表情生动

上海大学新闻传播学院采用NOKOV度量动作捕捉系统,结合面部捕捉设备,同步采集演员全身动作与面部表情数据,实现数字人动作与表情生动自然。

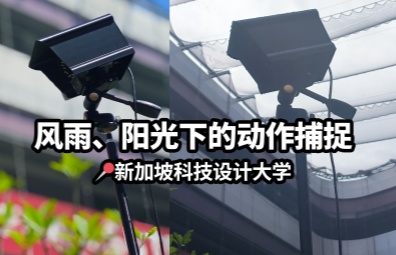
抗日光、防风雨,户外动作捕捉系统晴雨条件下稳定采集位姿数据

新加坡科技设计大学研究团队采用NOKOV度量户外动作捕捉镜头搭配防水罩,在真实环境测试中实现雨天与阳光条件下稳定采集高精度物体位姿数据。
联系我们
如需更多应用、案例信息或产品报价,请致电 010-64922321,或在下方留言:
机器人/无人机 VR/AR/XR 运动康复 传媒娱乐
北京度量科技有限公司(总部)
Location 北京市朝阳区安慧里四区15号五矿大厦8层820室
Email info@nokov.com
Phone 010-64922321
提交成功!请您耐心等待!
欢迎关注公众号,获取更多信息
关闭