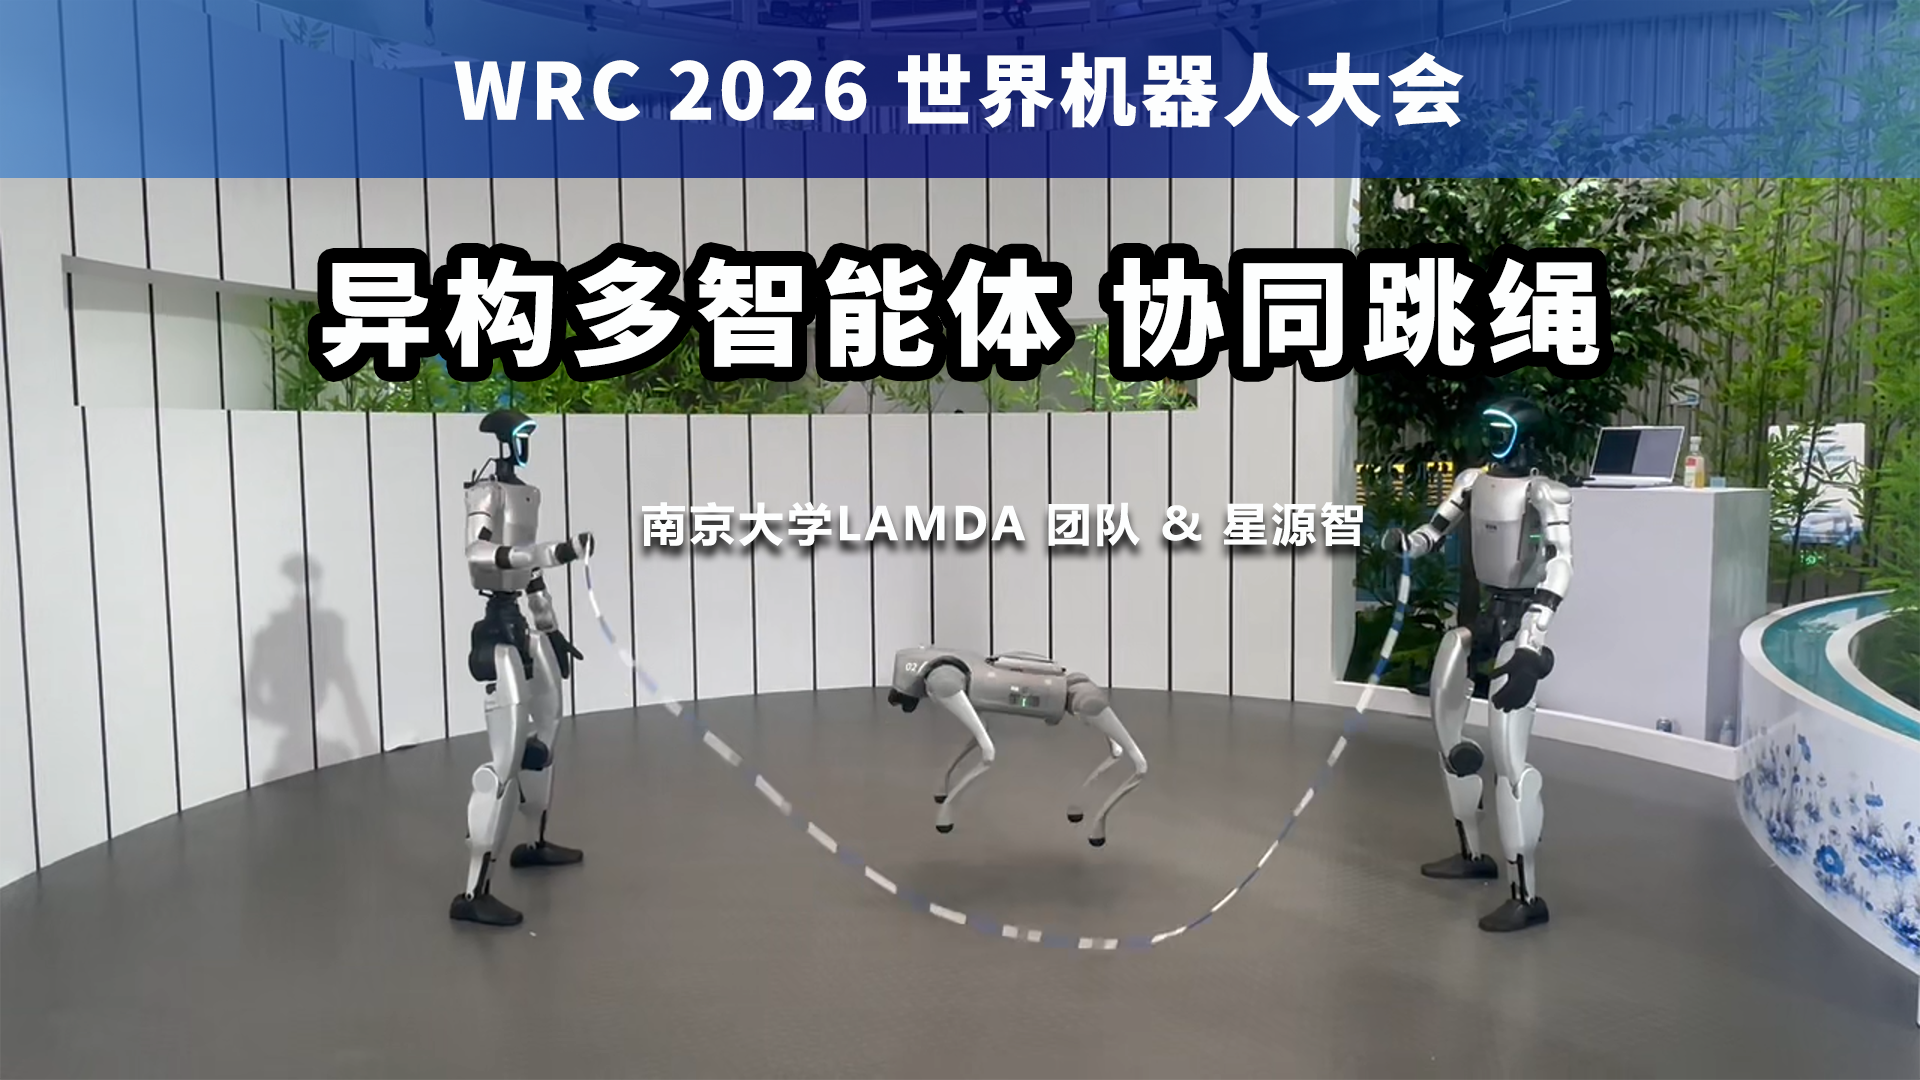
我国地处欧亚大陆东南部,位于环太平洋地震带和欧亚地震带之间,是地震高发国家。近年来,四川汶川、北川、雅安地震,青海玉树等地的地震,造成了大量的人员伤亡。由于受灾区域往往是一片废墟,崎岖难行,尽管有救援队的介入,一些用以及时拯救即将将要逝去生命的救援器械,由于体积大重量重,需要较多人力搬运,仍旧很难带入现场。
然而,机器人却能为人们解决这一难题。21世纪初,美国波士顿动力公司研发出四腿机器人“Big Dog”,它专门为美国军队研究设计,能够爬山涉水的同时承载较重负荷的货物,而且奔跑速度甚至超过人类。“Big Dog”机器人内置计算机,可根据环境的变化调整行进姿态。它既能根据设定路线前行,也可以通过远程操纵,在军事和救灾上均有着重大意义。
而我们国内的研究者们也不甘落后。现在以高峰教授为带头人的上海交通大学智能行走作业机器人研究中心团队,正致力于多足机器人方面的研究。该团队主要对多足机器人在不同环境下的交互、步态进行分析,建立路径规划、自适应控制、稳定性判定以及上下楼梯各腿间的数据协调,在研究过程中需要对机器人的六足进行校准标定。该团队最终选择了NOKOV(度量)光学三维动作捕捉系统,期望以此进行精确的标定数据采集。在长9米宽6米的空间内,架设了8个Mars 2H动作捕捉镜头,通过捕捉机器人“躯干”和“四肢”的关节上的反光标志点,以60Hz的采样频率进行了机器人运动过程中的动作采集,得到各反光标志点三维空间坐标。这些数据能够通过实时的方式进行广播,通过动作捕捉系统自带的SDK,机器人团队以此可进行二次开发以进行实时的分析和反馈,得以确认六足机器人各足的姿态,实现六足的校准标定以及各腿间的动作协调。
现在除了该团队,山东大学、天津大学等高校也正使用动作捕捉系统进行多足机器人的控制分析相关实验。希望动作捕捉系统能够为更多的团队提供支持,为国产多足机器人的研究贡献出自己的一份力量。
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321