外骨骼是一种可穿戴的机械助力设备,可辅助人类完成各项任务活动,提高人们的负载能力和工作效率,是工业4.0时代的研究热点。
在外骨骼机器人的开发过程中,其协调性评估是产品投入市场前的重要环节,大部分初代外骨骼产品均存在一定的人机协调问题,迫切需要相关的方法对其进行评估,以优化外骨骼产品的协调性,提高产品的体验感。
但目前对外骨骼的人机研究主要集中在舒适性和助力效果方面,对协调性的研究较少。四川大学的研究人员提出一种协调性评估方法,运用动作捕捉评估一款新型无源上肢外骨骼在三个运动平面上的基础协调性。
实验选用一款新型无源消防上肢外骨骼,该外骨骼能为消防员提供辅助力,辅助消防员完成各项高强度消防任务。考虑到消防动作无典型性,实验中将消防动作分解为在冠状面、矢状面和水平面上的基础运动,模拟了 3 种基础任务。
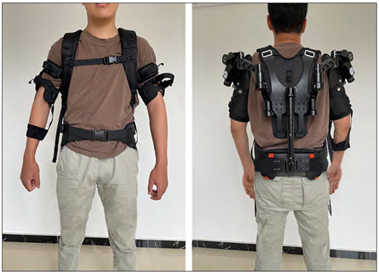
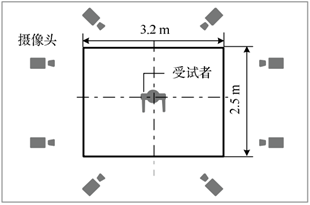
实验选择12名男性作为实验对象,在穿戴/未穿戴无源上肢外骨骼条件下完成侧平举任务(冠状面)、过顶前平举任务(矢状面)和水平扩胸任务(水平面)三个任务。为了采集受试者完成任务时各项客观运动数据,研究人员在实验区域布置了8个NOKOV度量光学动作捕捉相机,来覆盖3.2m×2.5m的运动范围。
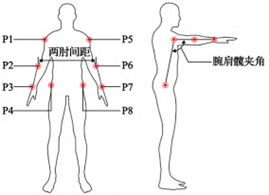
受试者双侧的肩关节、肘关节、腕关节和髋关节粘贴反光标识点(Marker),以采集两肘间距变化、两侧腕肩髋的夹角数据和两侧肩肘腕关节处的速度和加速度变化,受试者粘贴的8个反光标识点如图所示。
在获取到客观运动数据后,使用五级李克特估量表采集主观评价数据,通过对比二者结果来验证主客观的一致性,以评估该无源上肢外骨骼的协调性,为其协调性改进提供定量参考。
参考文献:[1]周针兵,干静,文心雨,谯镜桦.无源上肢外骨骼的基础协调性评估[J].机械,2022,49(04):74-80.
原文链接:https://kns.cnki.net/kcms/detail/detail.aspx?dbcode=CJFD&dbname=CJFDAUTO&filename=MEC
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321