自主在轨服务是指通过空间智能服务航天器来实现“延长卫星、平台、空间站附属舱和空间运载器寿命和能力”的空间任务。研究自主在轨服务技术,有助于降低航天器运行成本,推动航天事业的可持续发展。非合作目标航天器的自主相对导航定位,作为自主在轨服务的关键技术,是在轨服务技术的重点发展方向之一, 其研究具有重要的理论价值与工程意义。
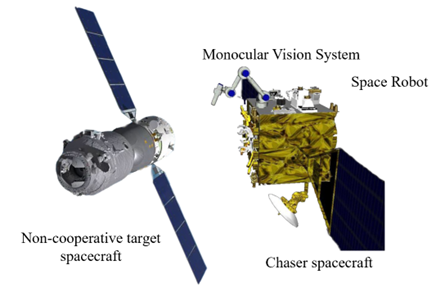
非合作目标航天器抓捕示意图
目前非合作目标定位传感器主要分为三类,单目相机、双目相机和激光雷达。其中基于单目相机的定位技术主要检测目标航天器表面所具备的某种特定的结构,如矩形,三角形,圆,或者需要已知目标表面特征间的几何尺寸。其中,星箭对接环、发动机喷嘴可以提供圆信息,航天器天线可以提供三角形信息,太阳能帆板、卫星本体可以提供矩形信息。
北京航空航天大学的研究人员提出了基于目标结构特征的定位方法以实现对目标的自主相对导航。
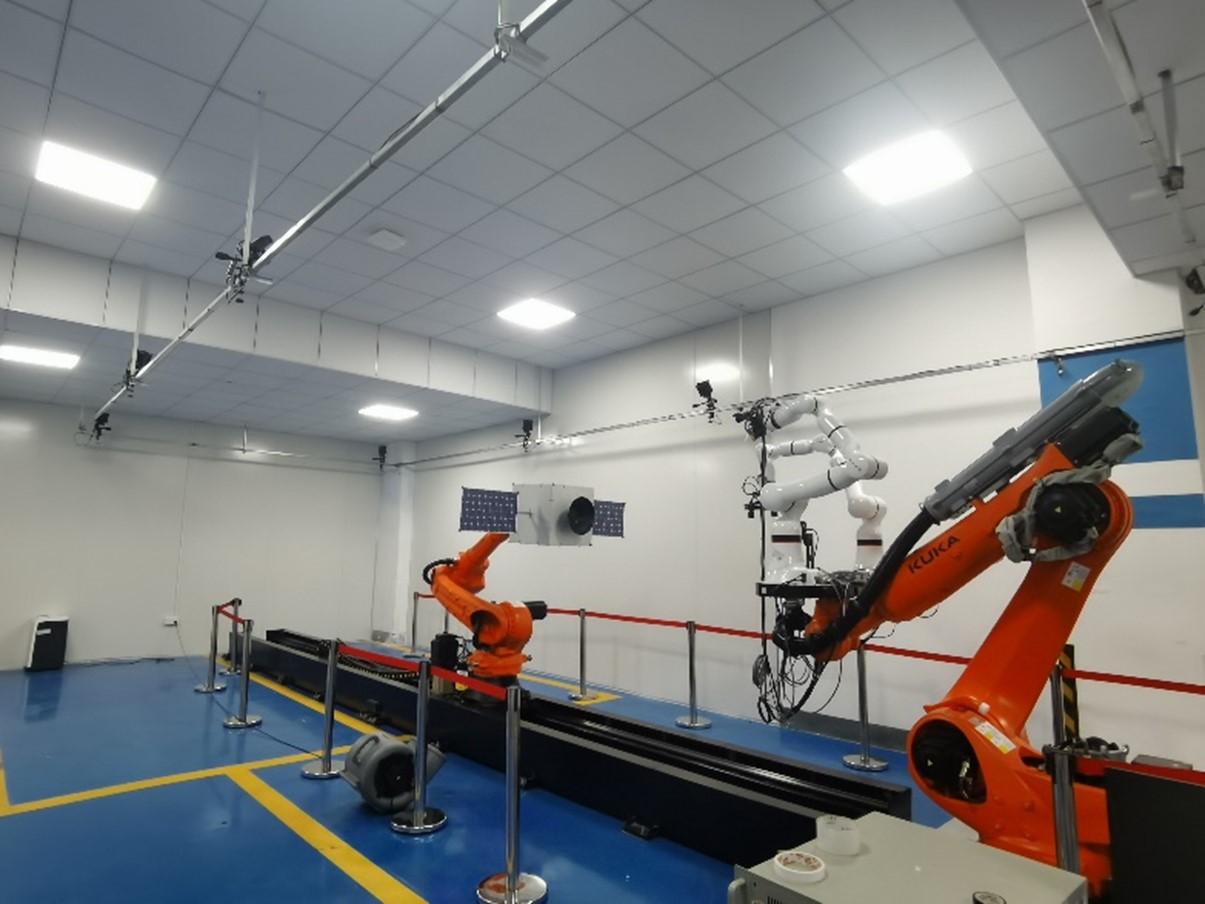
实验场地上方布置NOKOV度量动作捕捉镜头进行数据捕捉
为了验证该算法,研究人员进行了地面验证实验。实验中,由一个装载视觉传感器的机械臂充当服务航天器,由另一个装载航天器模型的机械臂充当目标航天器,由此实现相对6自由度的运动。实时位置信息由NOKOV度量动作捕捉系统提供。
实验中目标航天器做旋转平移运动,服务航天器通过视觉传感器获取图像信息,根据位姿估计算法对目标的位姿进行计算。由于NOKOV度量动作捕捉系统定位精度高,达到亚毫米级,实验中将其获取的定位信息作为目标的真实位姿。
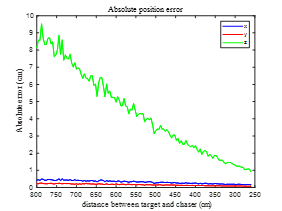
位置解算误差图
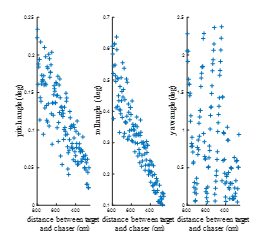
姿态解算误差图
实验通过对比位姿估计算法解算的位姿和NOKOV度量动作捕捉系统提供的真实位姿,完成了算法的有效性和精确度检验。实验验证结论显示,位置误差小于10mm,姿态误差均小于2.5°,证实算法有效性,验证了预期结果。
参考文献:
C.Long and Q.Hu,"Monocular-Vision-Based Relative Pose Estimation of Noncooperative Spacecraft Using Multicircular Features,"in IEEE/ASME Transactions on Mechatronics,2022,doi:10.1109/TMECH.2022.3181681.
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321