悬臂式掘进机位姿检测是综掘工作面自动化的基础和前提。只有获取稳定可靠的掘进机实时位姿,才能够在此基础上进行综掘工作面自动化、智能化改造工作。
为了提高井下综掘工作面的生产效率,西安电子科技大学机电工程学院的研究团队提出一种基于机器视觉和倾角传感器的悬臂式掘进机位姿检测系统,使用井下矿用防爆式激光指向仪作为激光光源,在掘进机上搭载立体式激光标靶,能够在不大幅调整井下现有施工工艺和设备的前提下,满足悬臂式掘进机实时位姿检测的需求。同时通过一系列实验验证了该方法的有效性和可靠性。
倾角传感器数据滤波实验
倾角传感器作为位姿检测系统的两大信息输入源之一, 其测量的实时角度数据的精度和稳定性直接影响最终输出的位姿数据的正确性。
实验中使用NOKOV度量动作捕捉系统的倾角数据为基准对滤波前后的倾角传感器数据进行了比较,结果表明倾角传感器在运动过程中使用卡尔曼滤波前后的角度误差有明显减低,卡尔曼滤波方法在实时角度测量过程中具有必要性和有效性。
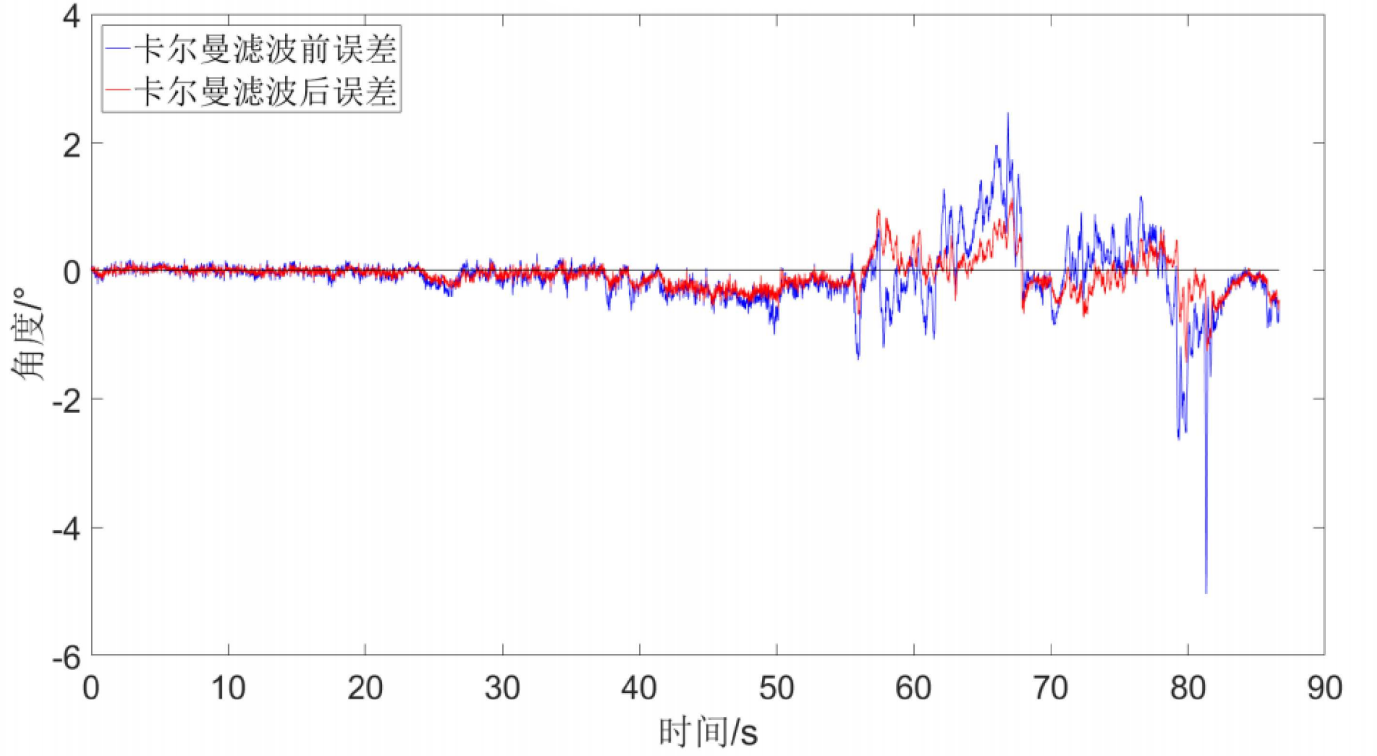
绕Y轴旋转角度误差
位姿检测系统室内实验
研究团队设计位姿检测系统的主要目的是实时检测悬臂式掘进机相对于巷道设计轴线的偏转角、俯仰角、横滚角、横向偏距和纵向偏距等五个位姿参数。在位姿检测系统的室内实验部分,研究团队以NOKOV度量动作捕捉系统测量的室内实验样机在全局坐标系下的位姿作为基准,来对室内样机的激光标靶的这五个位姿参数进行评估分析,以此检验位姿检测系统输出的位姿数据的正确性。

全局坐标系标定与激光标靶上Mark点布置
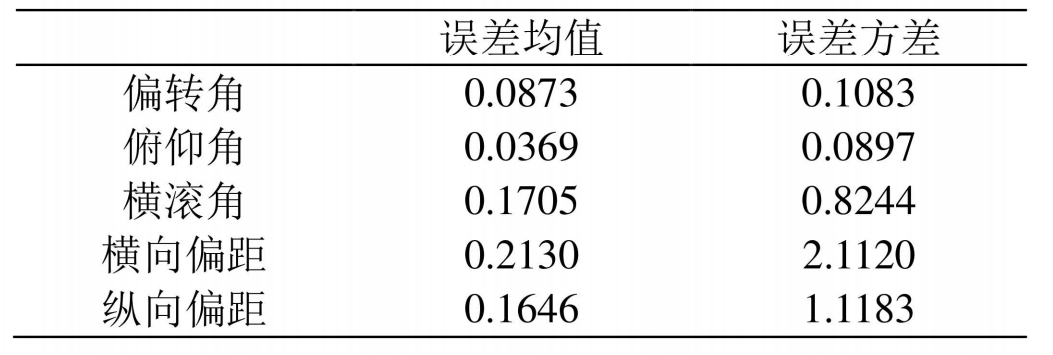
室内实验统计与分析
实验结果表明,搭载位姿检测系统的室内实验样机在2m距离内的角度测量误差在0.1°左右,偏距测量误差在0.2mm左右。再将室内实验样机的小模型误差折算到实际工作环境下,假设偏距测量误差和照射距离成线性关系,则系统在200m距离内的偏距测量误差在4.8mm左右,满足实用场景的测量精度要求。
参考文献
张世雄. 基于机器视觉和倾角传感器的位姿检测系统及验证[D].西安电子科技大学, 2021.DOI:10.27389/d.cnki.gxadu.2021.000178.
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321