English
日本語
Русский
机器人无人机
机器人无人机
无人机集群、协同控制和移动机器人
NOKOV 度量动作捕捉的天地空多智能体的协同控制
人形机器人与具身智能
从动作采集到策略训练的高质量动作数据解决方案
外骨骼机器人
使外骨骼机器人运动步态更加拟人化,实现人机共融
仿生机器人
提供仿生机器人的步态和运动的追踪定位
手部动作捕捉与灵巧手
涵盖灵巧手、机械臂、软体机器人等应用
机械臂
提供高精度六自由度运动学数据,实现机械臂的精准定位
船舶、海洋和水下应用
水动力实验室中,船舶或水下运动物体六自由度运动数据获取
医疗机器人&高精度手术导航
手术导航、手术机器人、连续体机器人、软体机器人
位移测量&大范围三坐标测量
快速获取位移和变形信息
虚拟现实
运动康复
传媒娱乐
数字人虚拟直播
影视动画动捕实训室
虚拟拍摄/XR
游戏、影视动画制作
产品
动作捕捉系统选配
相机
Mars系列
水下动捕相机
Pluto系列
Orbit系列
Mars Hybrid系列
软件
同步设备
配件
AI Markerless动作捕捉
Astra无标记点
动作捕捉系统
动作捕捉系统套装
VRT动作捕捉系统套装
机器人开发平台
Crazyflie & Crazyswarm
多智能体集群编队实验平台
影擎(ShadowEngine)机器人AI训练平台
开发者工具
多模态数据捕获与管理
集成产品
查看全部集成产品
资源及支持
技术资讯
经典案例
相关论文
常见问题
XINGYING操作手册
IROS 2025专栏
ICRA 2026专栏
经典案例
全部
机器人、无人机和工业
步态分析
运动分析
生命科学
虚拟现实
传媒娱乐
人体
动物
并联机器人
轮足机器人
农业机器人
人形机器人
软体机器人
巡检机器人
医疗机器人/手术机器人/机器人辅助手术
仿生机器人
无人机/无人车
外骨骼/可穿戴设备
机械臂
移动机器人
连续体机器人
编队集群/协同/避障/防撞
操纵
导航/定位/SLAM
灵巧手/手部动捕
人机交互/人机协作
海洋与水下
位移/形变测量/精准测量
遥操作
运动规划/轨迹规划/路径规划
人机工效
具身智能
IROS 2026|CoLI连续体机器人平台:NOKOV度量动作捕捉验证主从遥操作性能
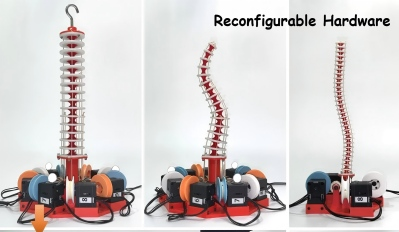
上海科技大学信息科学与技术学院肖晨曦老师团队在 IROS 2026 提出开源连续体机器人平台 CoLI,使用 NOKOV度量动作捕捉测量主从机器人末端位置,验证同构遥操作:平均位置跟踪误差 8.2 mm,从端收敛延迟 158 ms。
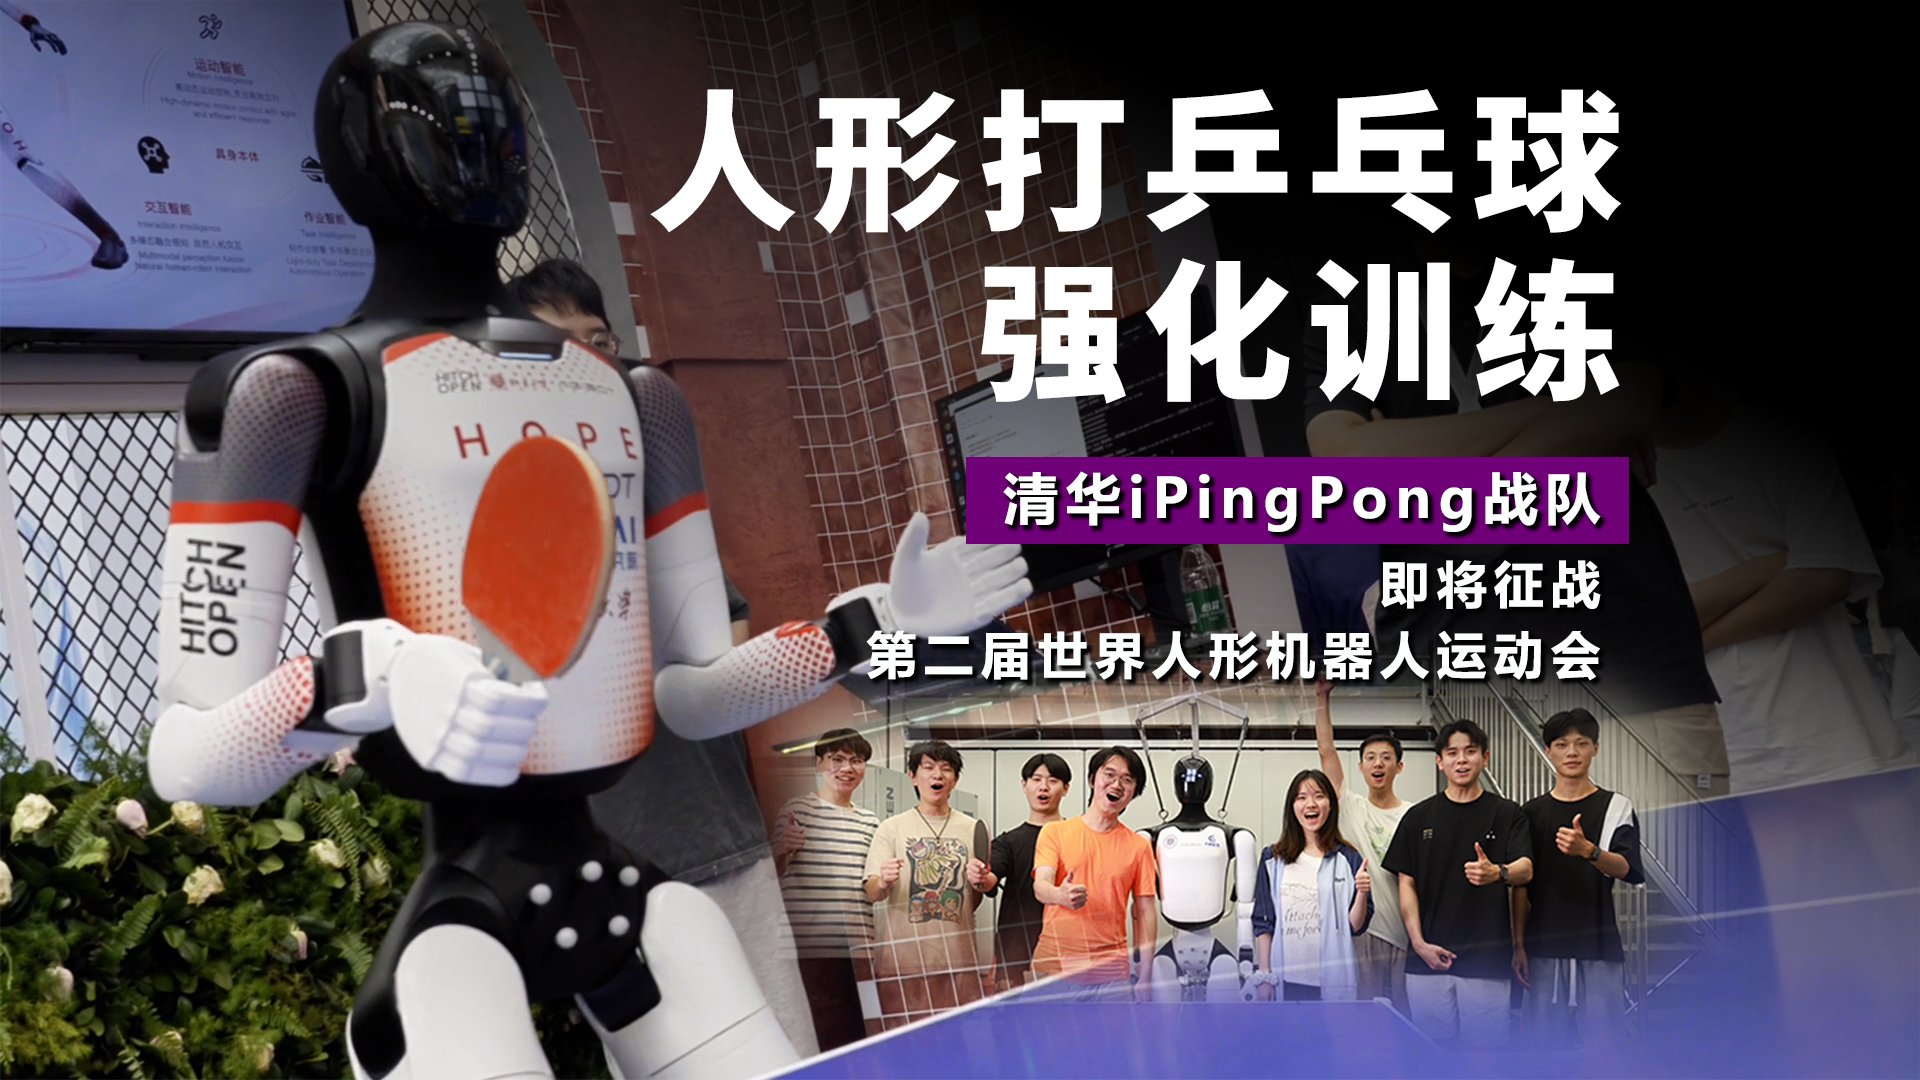
清华iPingPong战队|人形机器人乒乓球训练实现高动态回球
第二届世界人形机器人运动会人形机器人打乒乓球项目中,清华 iPingPong 战队,团队以“物理原生智能”为技术路线,依托 NOKOV 度量动作捕捉与强化学习算法,实现人形机器人高动态乒乓球回球与自主对抗。
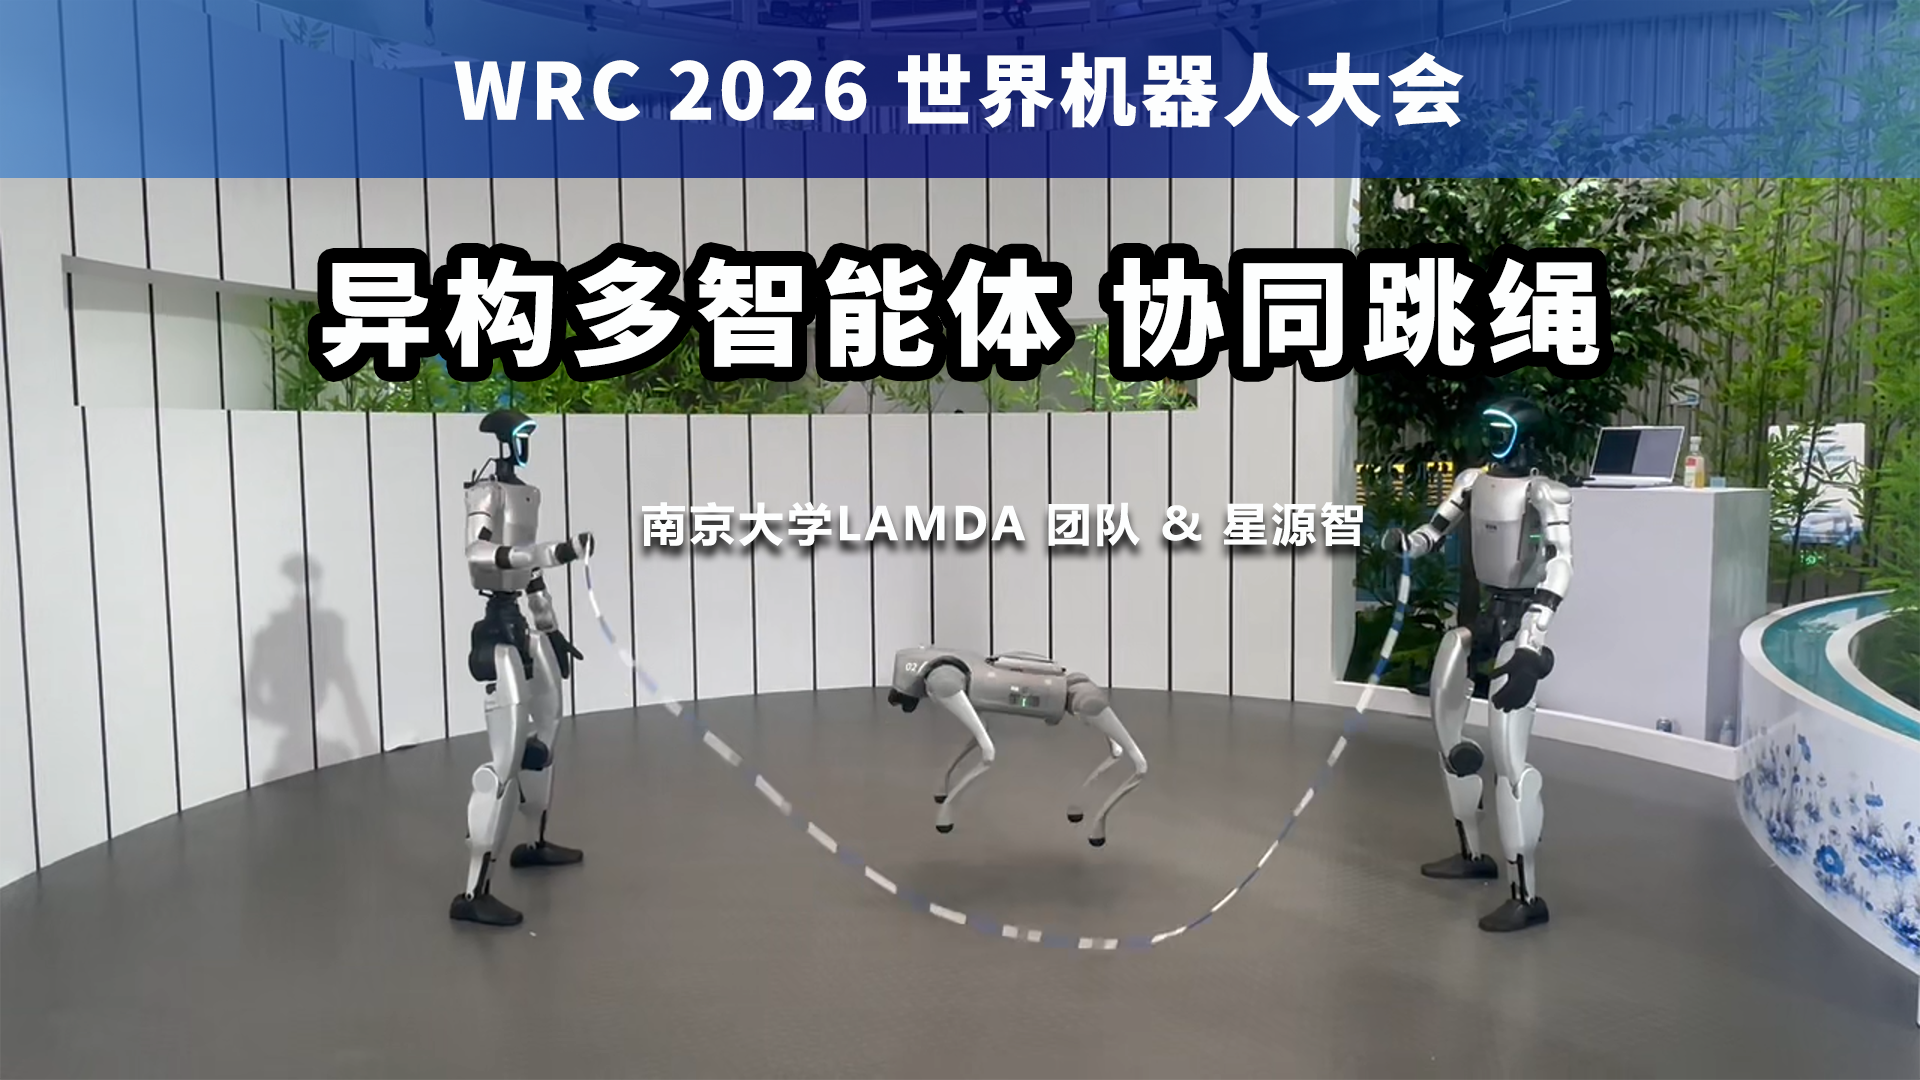
动作捕捉用于多智能体协同控制:人形机器人与机器狗跳绳案例
南京大学LAMDA团队与星源智在协同跳绳展示中使用NOKOV度量动作捕捉系统,获取绳索标记点位置、人形机器人基座位姿及机器狗关键位置数据,为多机器人闭环协同提供实时状态反馈。
Science Robotics丨人形机器人踢足球:依靠机载视觉学习反应式足球技能
清华大学赵明国研究员团队团队在Science Robotics发表人形机器人视觉踢球研究,通过强化学习实现反应式足球技能。NOKOV度量动作捕捉系统采集人体踢球动作及机器人、足球位置真值,为AMP参考运动数据和虚拟感知系统建模提供数据支持。
IEEE RA-L | 机载RGB实现水下目标主动跟踪,动捕支持AUV闭环验证
哈工深国际人工智能研究院胡靓教授团队在IEEE RA-L上提出 UTracker 水下目标主动跟踪框架,仅凭机载 RGB 图像生成局部航点。NOKOV度量水下动作捕捉系统实时提供 AUV 位姿,用于将局部航点转换至全局坐标,并通过 MAVROS 转化为控制指令发送至 AUV 自动驾驶仪执行,支持真实水池闭环运行与 Sim-to-Real 验证。
人形机器人如何实现 MuJoCo 仿真训练与遥操作?NOKOV度量动作捕捉助力宇树 G1实验验证
宁波职业技术大学利用 NOKOV 度量动作捕捉系统和宇树 G1 人形机器人,开展 MuJoCo 仿真训练与真机遥操作实验。实验中,操作者穿戴带有反光标记点的动捕服,NOKOV 度量动作捕捉系统实时采集人体运动数据,并同步驱动 MuJoCo 仿真环境中的宇树 G1 模型,同时实现真实机器人动作跟随。该案例展示了动作捕捉在人形机器人遥操作、动作映射、模仿学习及算法验证中的应用价值。
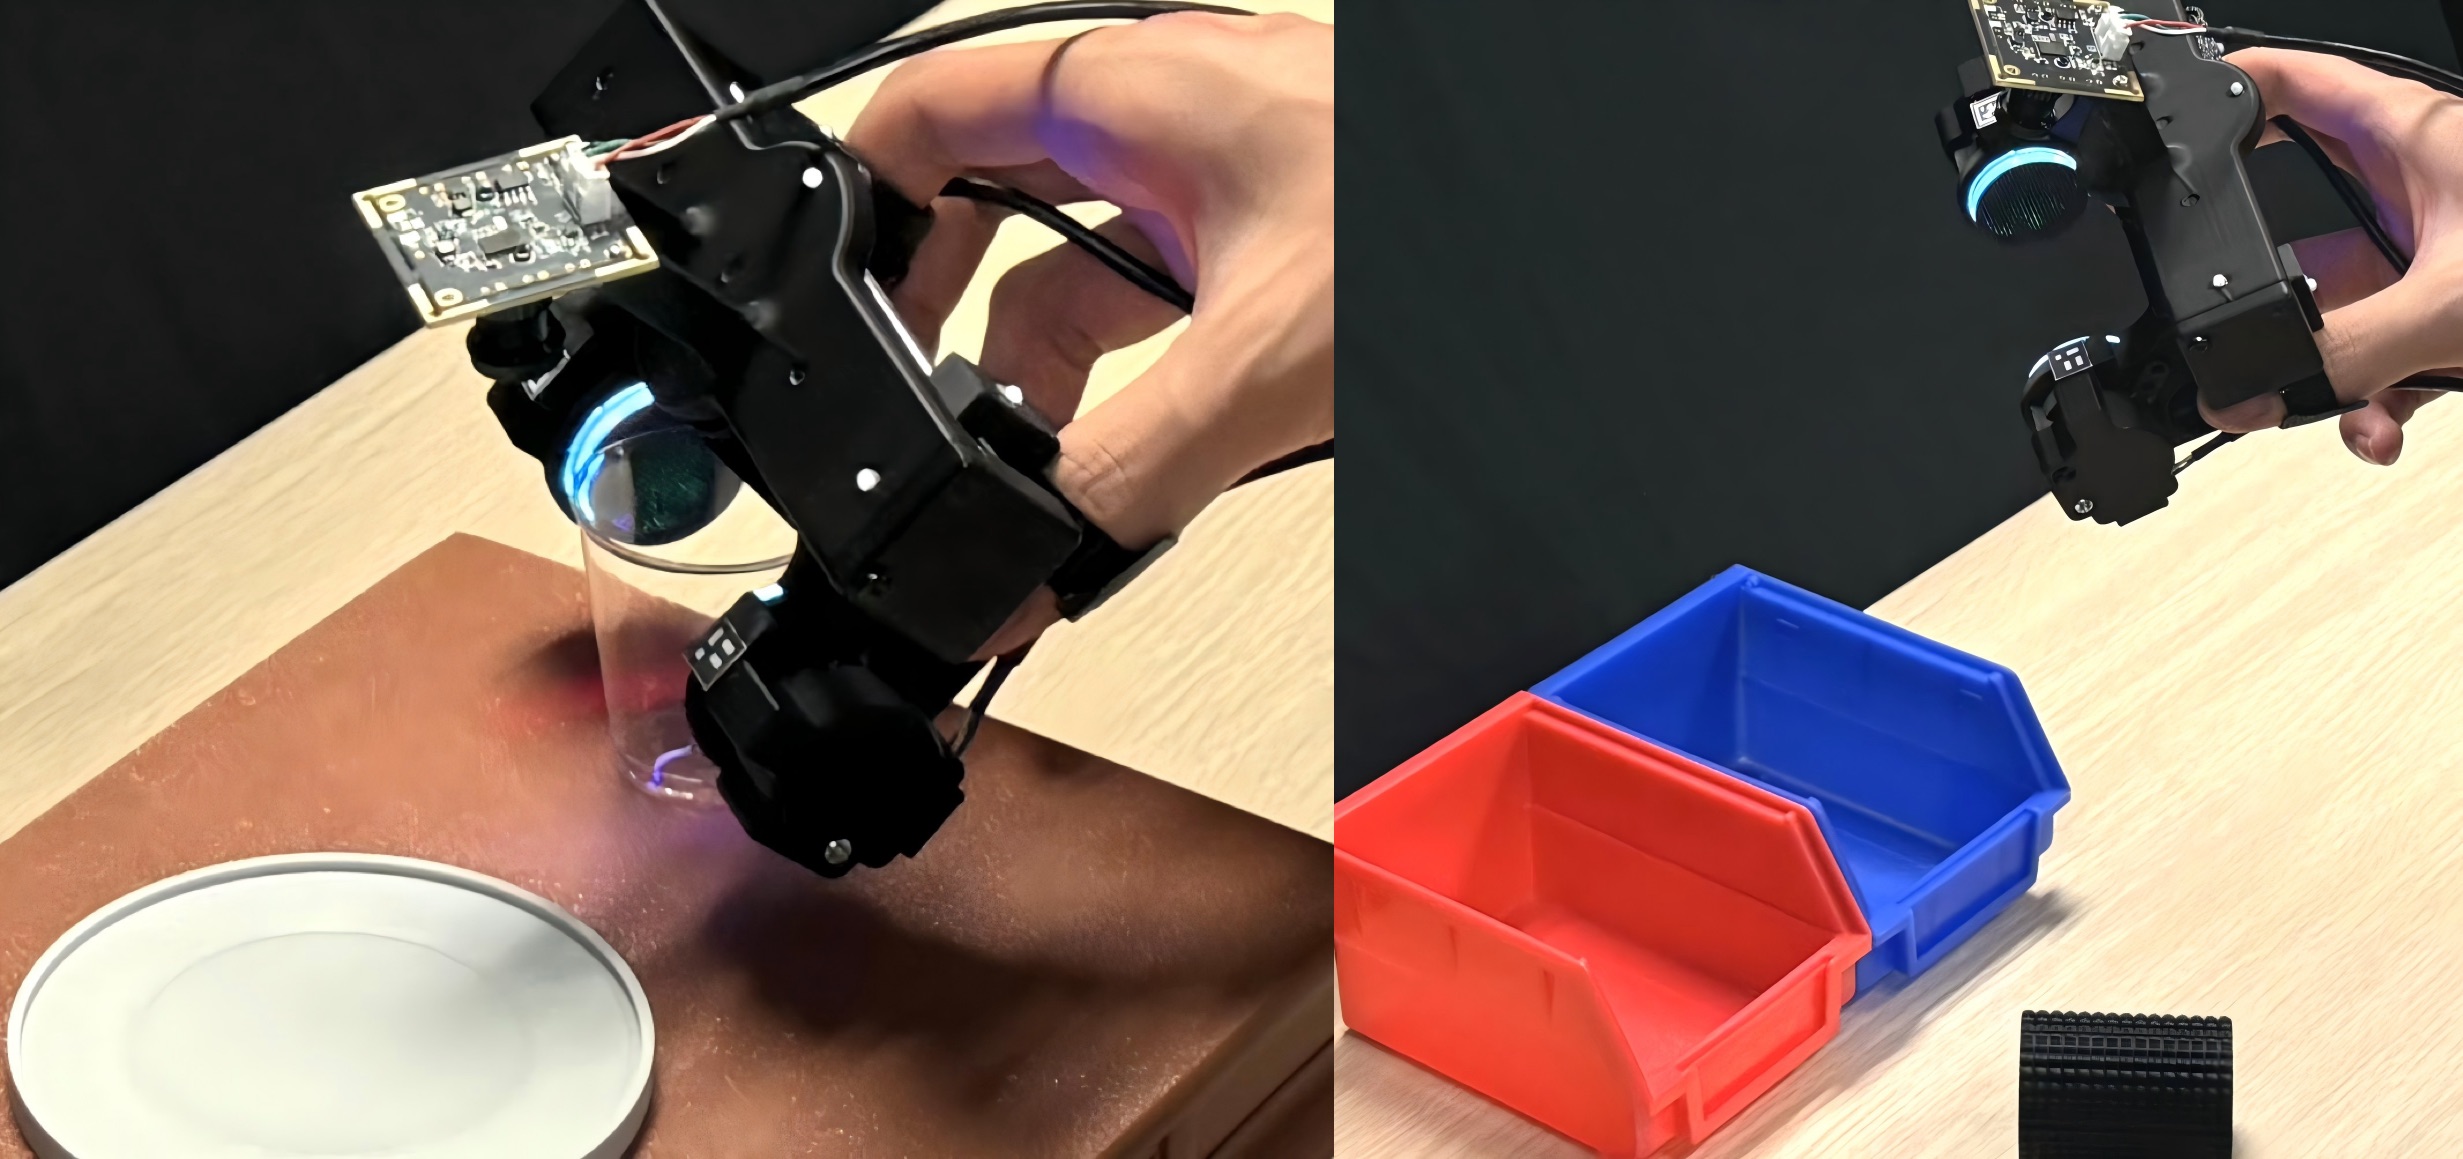
复杂接触操作的机器人模仿学习数据如何采集?NOKOV度量动作捕捉系统支持 FreeTacMan 视觉-触觉数据集构建
机器人多接触操作的数据采集,难点不只是记录动作,而是同时获得可用于训练的视觉、触觉和位姿轨迹。香港大学、上海创智学院李弘扬团队在 ICRA 2026发表论文,提出一种无需机器人参与的视觉-触觉数据采集系统 FreeTacMan。该研究中,NOKOV 度量光学动作捕捉系统用于采集手持夹爪的高精度 6D 位姿,并与视觉、触觉和夹爪开口宽度同步记录,为机器人复杂接触操作策略学习提供多模态数据基础。
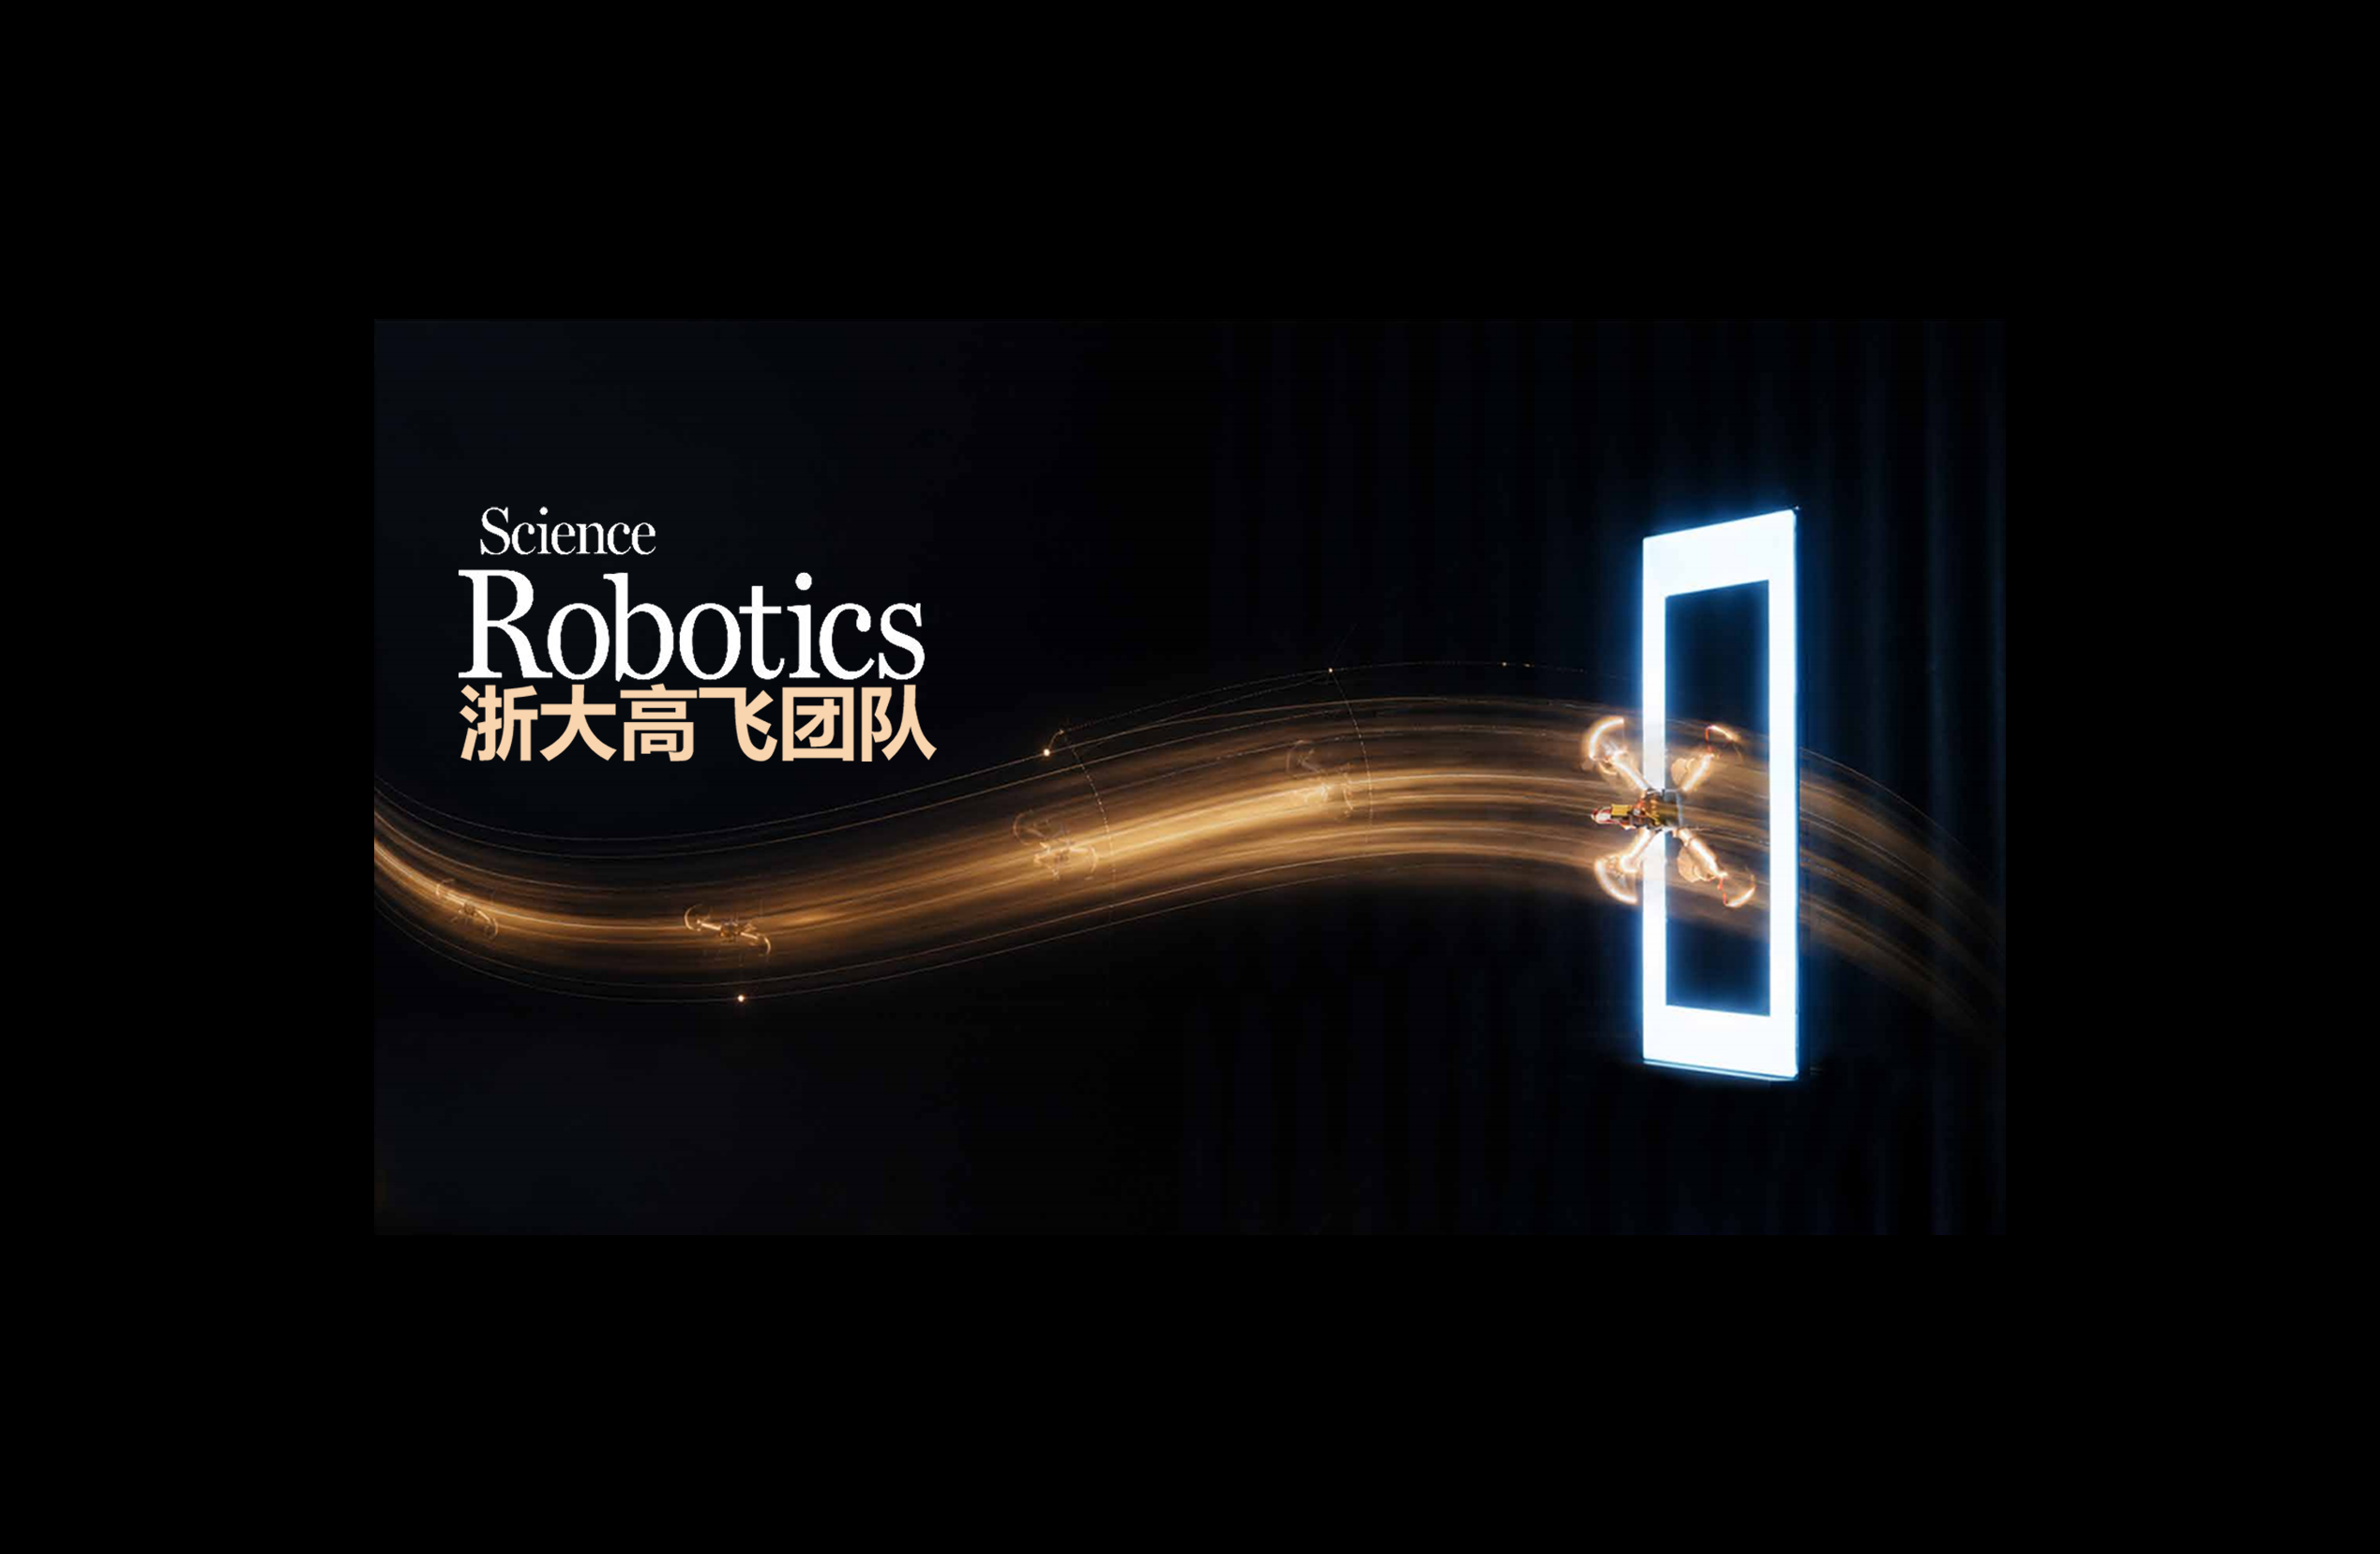
Science Robotics 仅凭机载传感器 无人机以精准高机动穿越倾斜狭缝
6月11日,浙大高飞团队在 Science Robotics 上发表论文,在该研究中,NOKOV度量光学动作捕捉系统为无人机实验提供高精度状态数据支持,用于硬件在环(HIL)测试中的虚拟狭缝生成以及闭环控制对比实验中的全状态反馈,为无人机高机动飞行与算法验证提供关键实验基础。
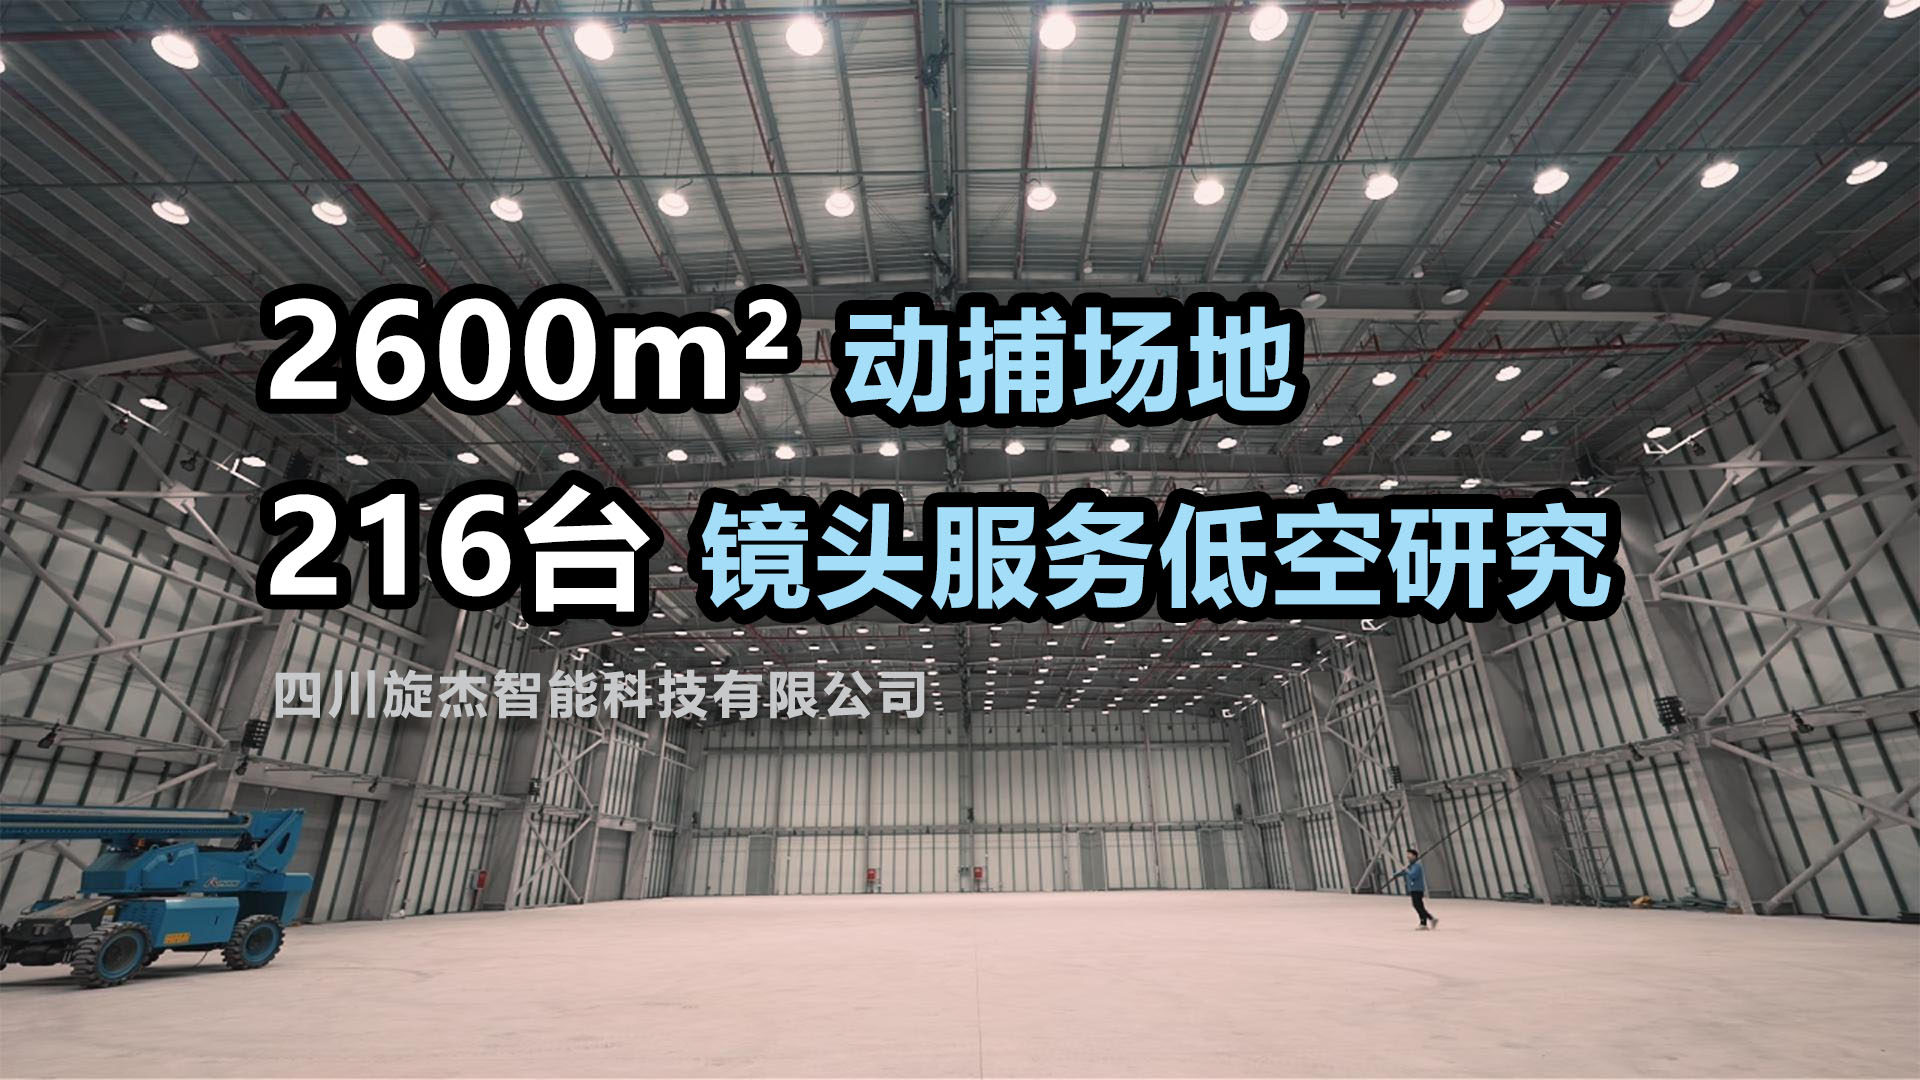
2600m²动捕场地 216台镜头服务低空研究
近日,“四川旋杰智能无人系统测试验证训练基地” 宣布正式投产。该基地设有2600平方米动捕场地,配备NOKOV度量光学动作捕捉系统,共部署300台动捕镜头。
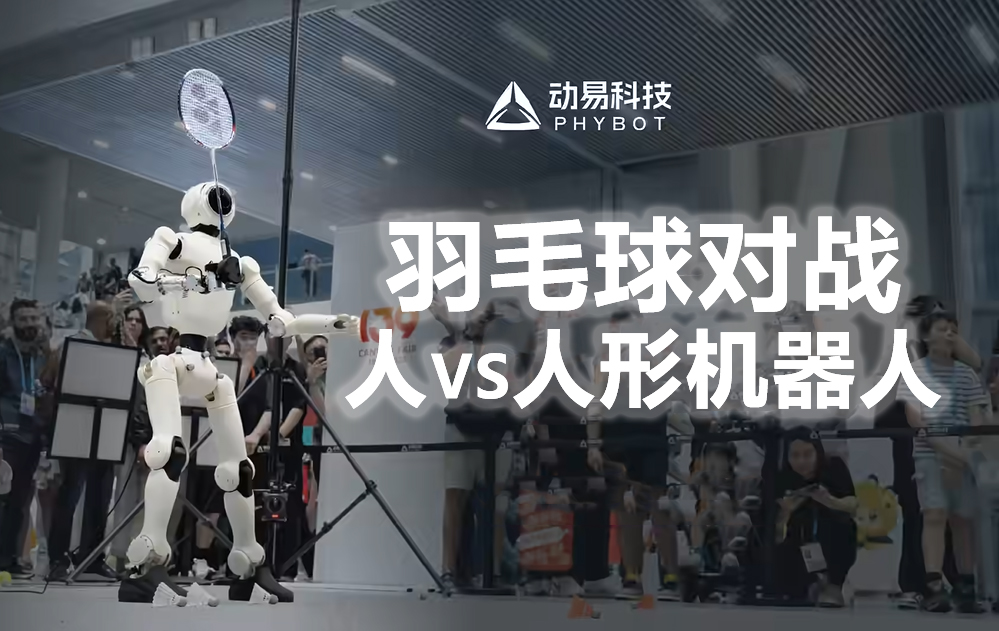
人机对战羽毛球,央视上手过招
人机对战羽毛球,央视上手过招。度量动捕助力动易科技人形机器人与多人现场对战,精准接打、见招拆招。
IEEE RAL 足式机器人鲁棒状态估计 精度较基线提升40%以上
山东大学研究团队发表面向绳驱动连续体机器人的融合非线性扩展状态观测器的自适应滑模跟踪控制方法,度量动捕为实验提供机器人末端执行器位姿数据,助力验证控制方法有效性。
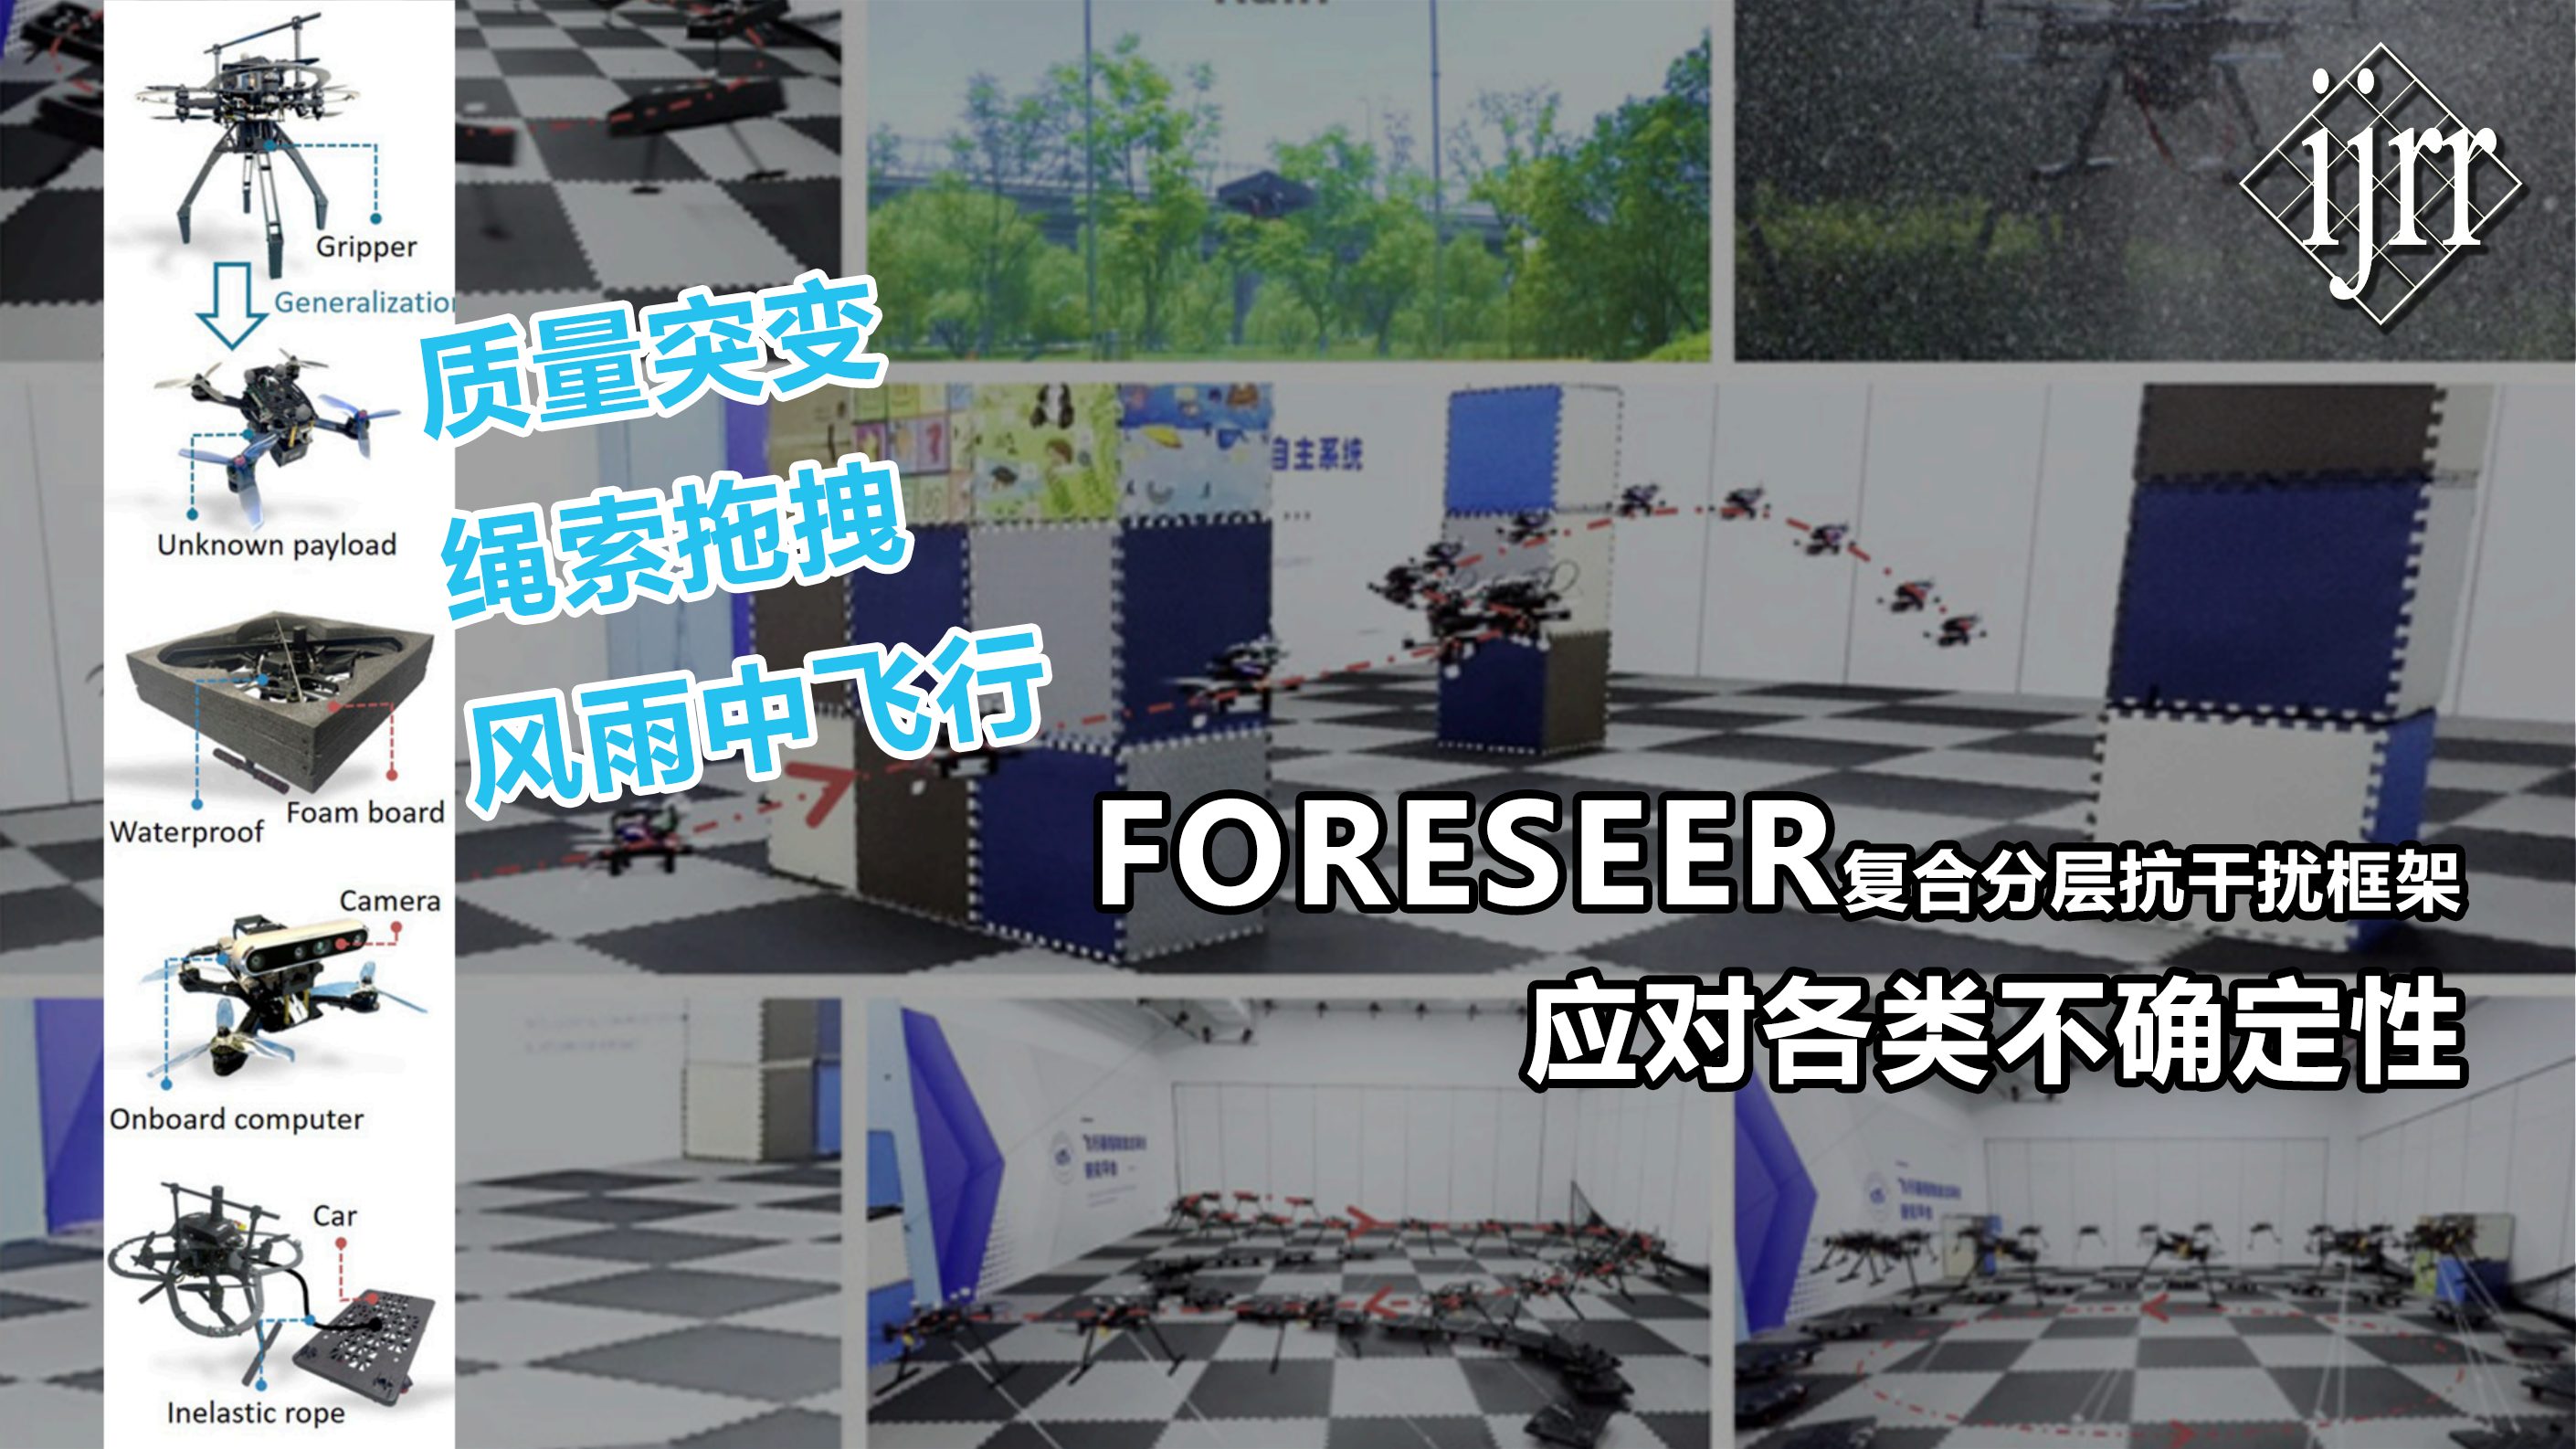
IJRR | 北航团队提出机器人复合分层抗干扰框架:实现无人机边飞边学
北航杭研院郭克信老师团队在IJRR上发表FORESEER机器人复合分层抗干扰框架,研究在五种不同构型的无人机平台上进行了室内外大量实验,通过四类代表性任务系统验证框架的性能。 NOKOV度量动作捕捉系统为实验提供了无人机在室内执行飞行任务时的高精度位姿数据及轨迹信息,助力验证FORESEER框架处理各种不确定性的有效性。
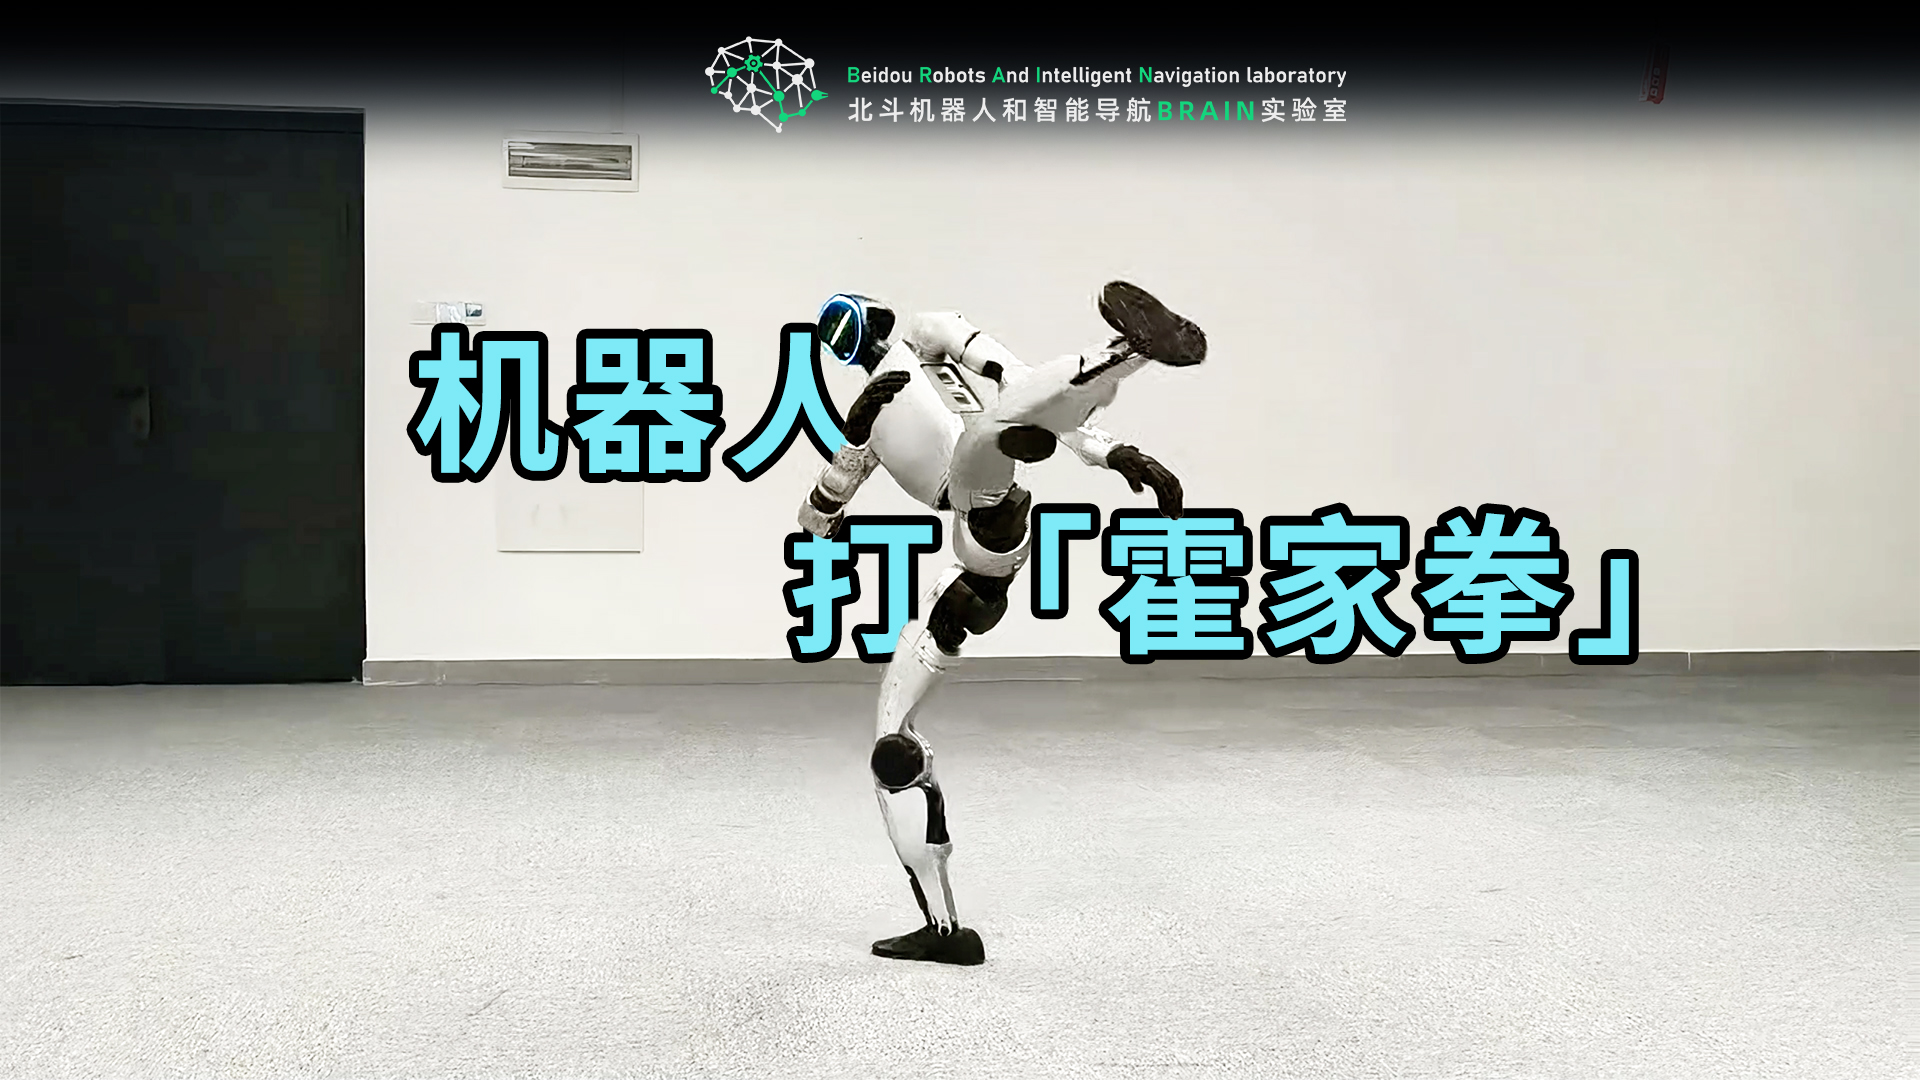
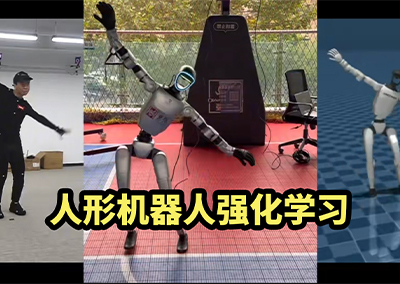
人形机器人武打动作训练
武汉大学机器人学院BRAIN实验室 利用度量动捕采集人体高精度武打动作数据,用于人形机器人强化学习训练,最终人形机器人复现了“行云流水”的武打动作。
人臂到仿生机械臂的运动迁移方法
近日,来自杭州的研究团队在《biomimetics》期刊发表论文《Research on Motion Transfer Method from Human Arm to Bionic Robot Arm Based on PSO-RF Algorithm》,论文已被SCI和EI收录。
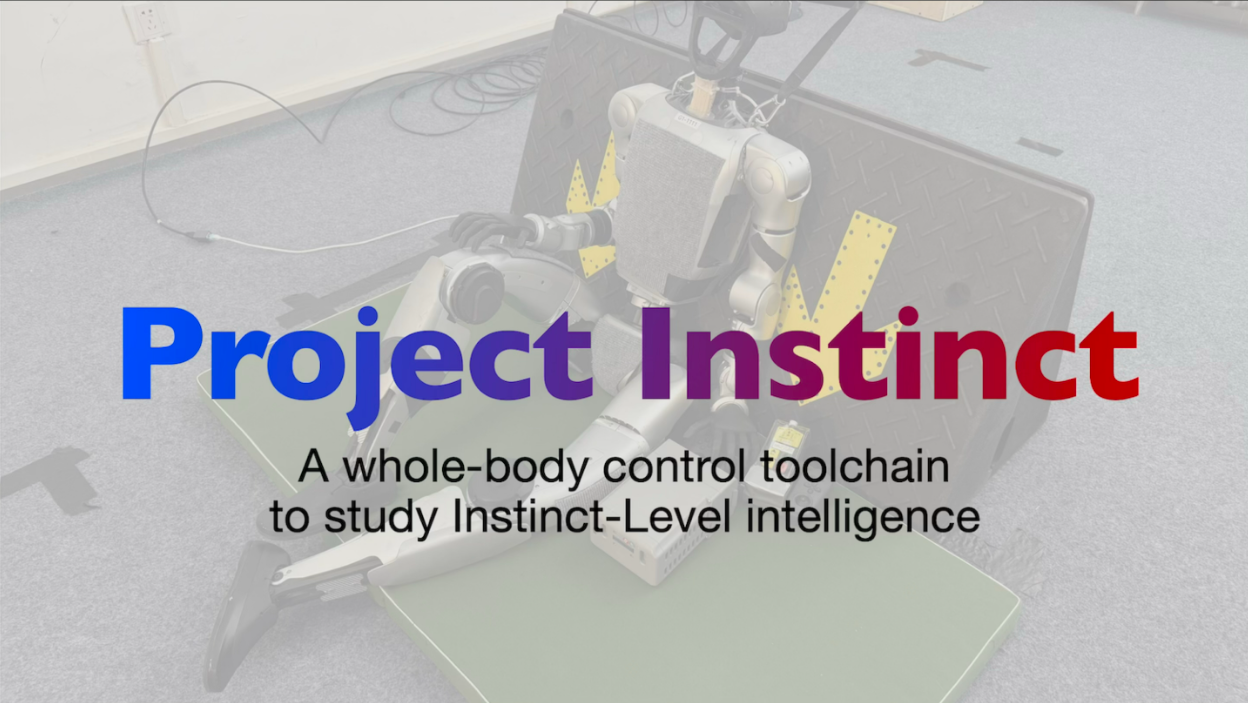
Project-Instinct:面向人形机器人的直觉级全身运动控制框架
研究团队采用NOKOV度量动作捕捉系统采集高精度人体运动数据,为算法提供了高质量训练数据。
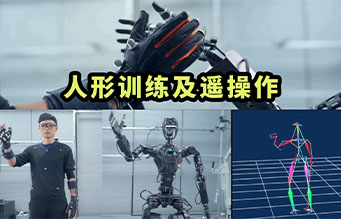
人形训练及遥操作-同济何斌教授团队
同济大学何斌教授团队利用NOKOV度量光学动捕系统与数据手套集成,获取高精度人体全身动作数据,用于人形机器人训练及遥操作。
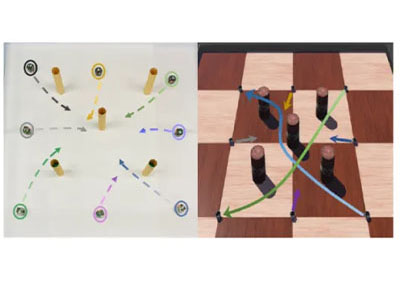
人形机器人跳技能五子棋
武汉大学机器人学院利用度量动捕获取人体高精度舞蹈动作数据,用于人形机器人强化学习训练,最终人形机器人复现了流畅丝滑的舞蹈动作。
IEEE T-RO 空中机械臂全身规划框架 实现高机动的多样化操作
来自中山大学的吕熙敏团队的论文《Whole-Body Integrated Motion Planning for Aerial Manipulators》最近被机器人领域顶级期刊IEEE Transactions on Robotics接收。该论文提出了一种基于空中机械臂的全身融合规划框架。
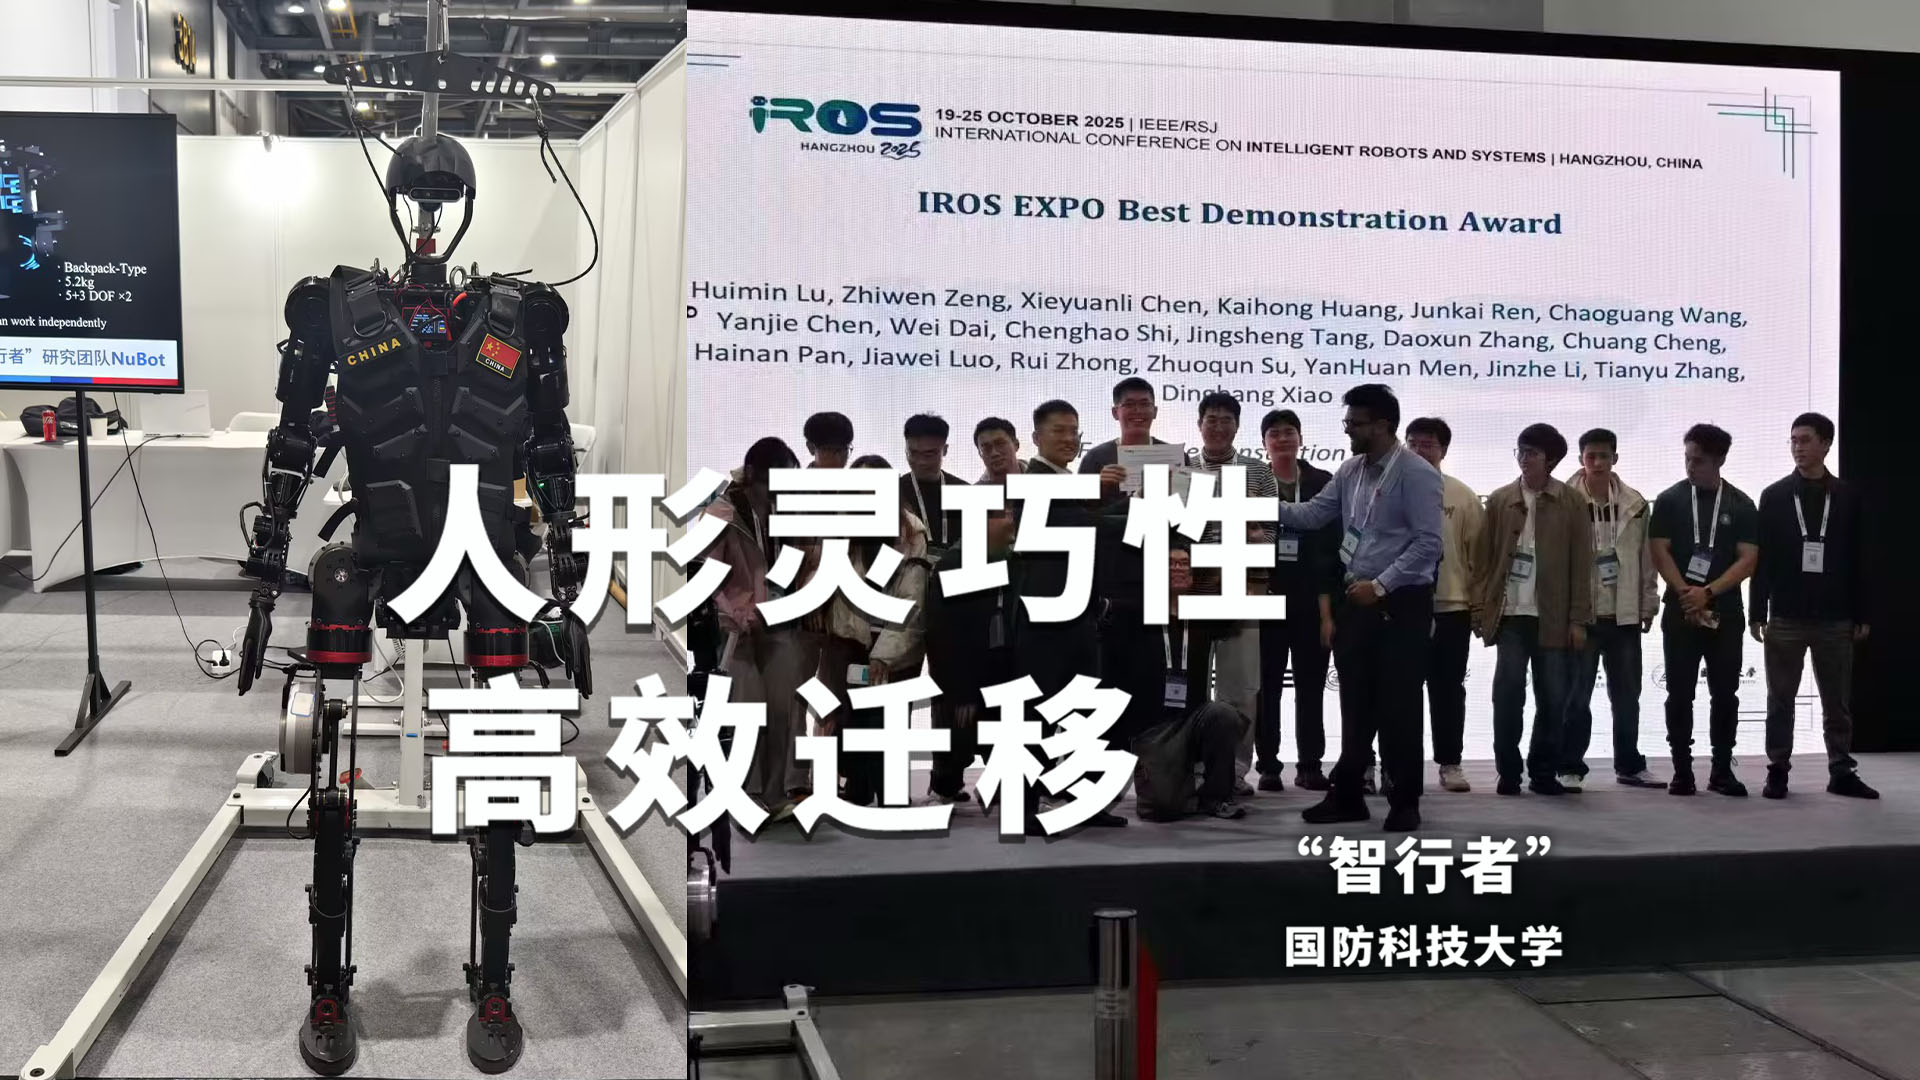
IROS EXPO最佳展示奖!国防科大“智行者”人形机器人实现灵巧性高效迁移
国防科技大学“智行者”人形机器人 团队在IROS 2025上获得IROS EXPO最佳展示奖。
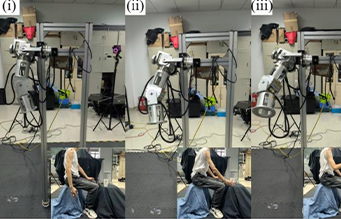
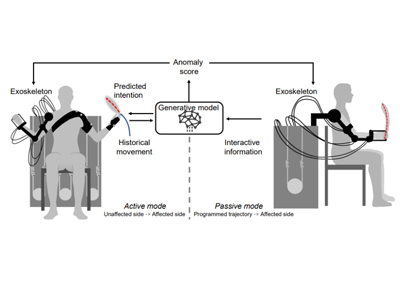
基于生成模型的上肢外骨骼机器人助力个性化中风康复
研究提出一种能为中风患者提供个性化康复辅助的上肢外骨骼机器人,其具备在线生成能力,支持主动镜像和被动跟随两种模式,拥有六自由度设计、柔顺驱动和安全机制。
Nano Energy 水下机器人近场感知与速度评估由深度学习辅助的仿海豹胡须传感器实现
本研究设计了一种仿生水下摩擦电胡须传感器,可被动感知多种水动力流场,有望成为水下航行器在本地导航任务中的整合工具。NOKOV度量动作捕捉系统提供高精度的水下航行器位姿参考数据,助力实现水下航行器的近场感知与在线状态评估。
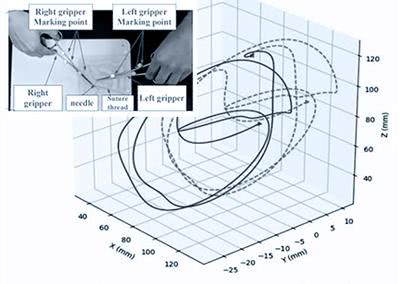
基于示教学习的手术机器人缝合技能学习
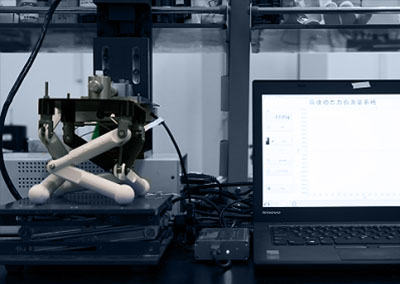
NOKOV度量动作捕捉设备红外光学动作捕捉镜头来测量和捕捉手术缝合过程,并计算手术钳连续实时位置和姿态运动轨迹进行手术机器人的研发。
协作机器人遥操作
度量用户大阪大学万伟伟老师最新成果:利用NOKOV度量动作捕捉实现协作机器人遥操作。该系统不仅能远程控制移动机械臂操纵刚体,还能控制操纵布料等可变形物体。“插笔帽”等精细操作也不在话下。
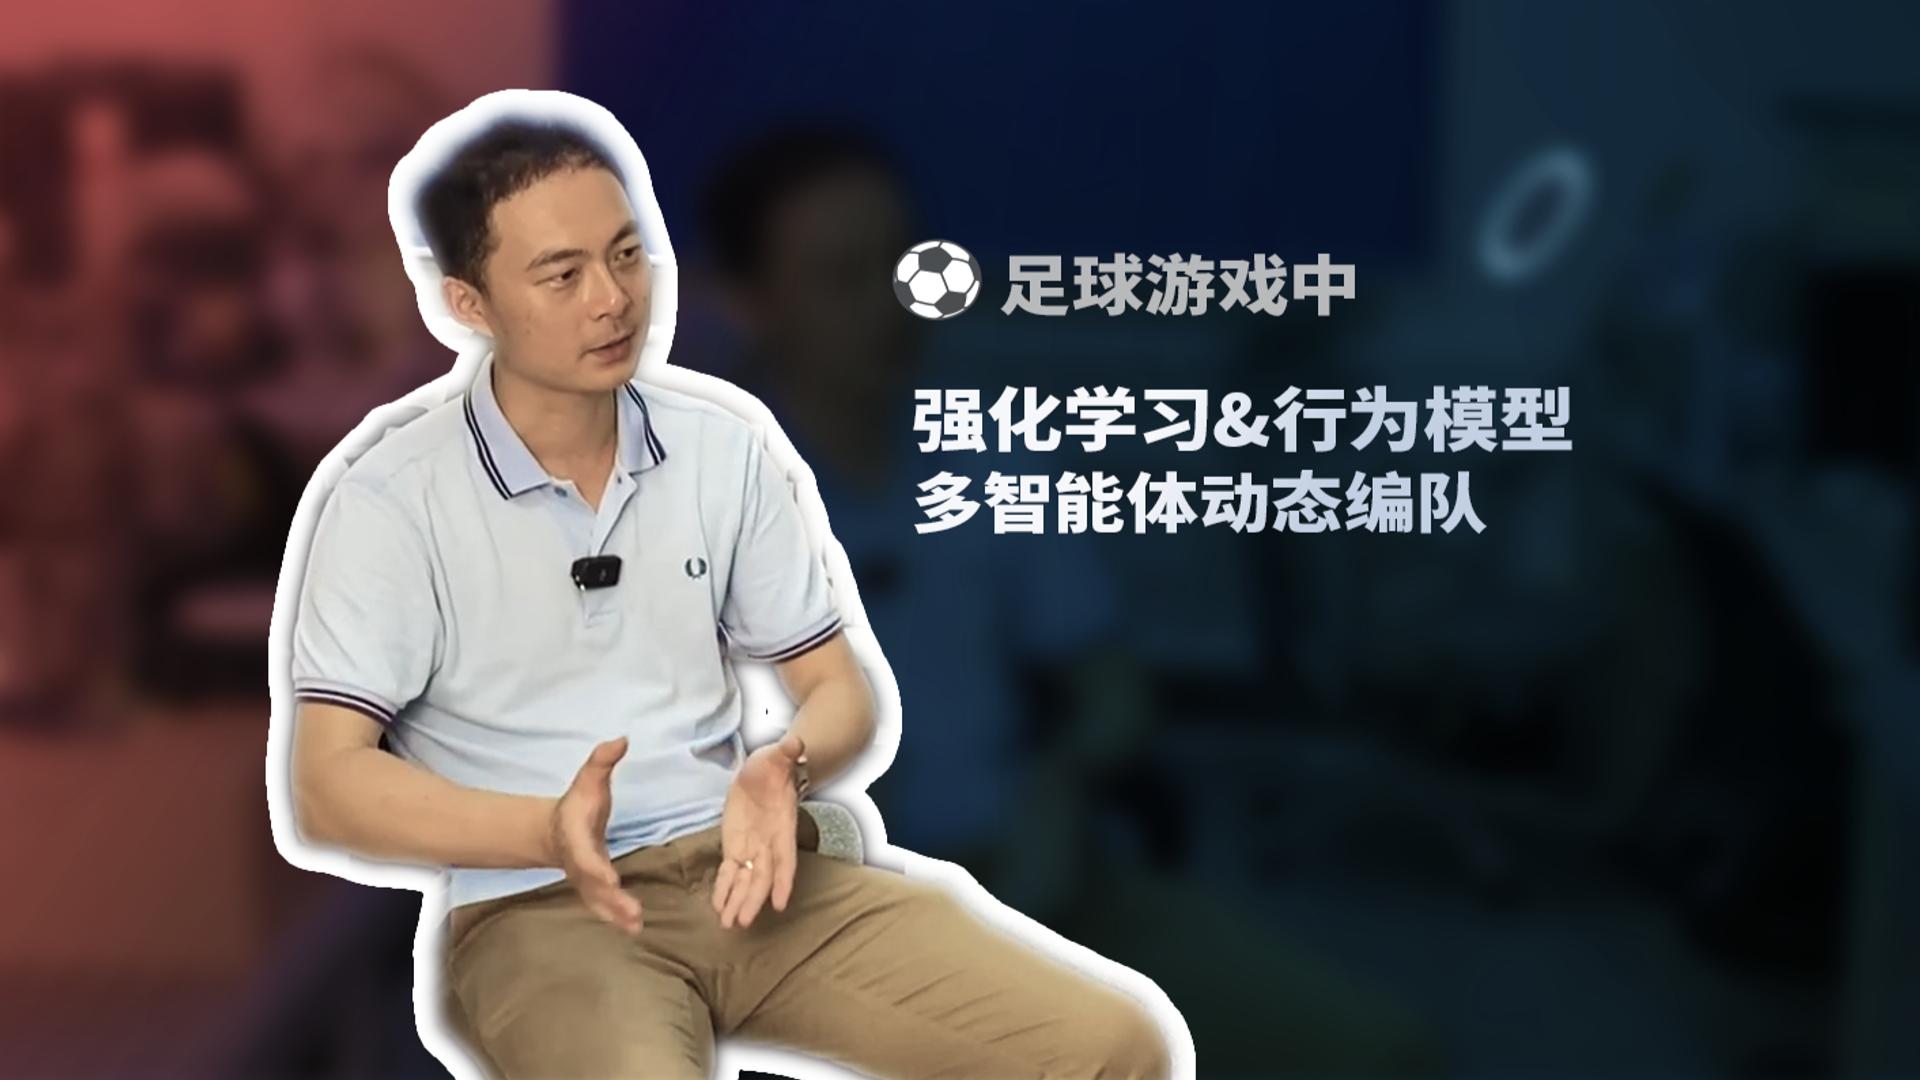
机器人足球比赛中多智能体动态编队的研究
研究团队发表最新成果《Dynamic Formation Planning and Control for Robot Soccer Game with Multi-Agent Reinforcement Learning and Behavioral Model》:提出了一种机器人足球场景中的多智能体动态编队策略。通过用于进攻的行为模型和用于防守的强化学习,实现了队伍的攻防策略转换,适应不断变化的比赛情景。
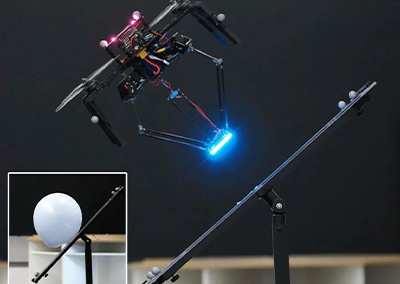
无人机斜钻方圈
研究提出了一种名为Gap-Traversing Adaptive Curriculum Learning (GTACL) 的创新方法,使四旋翼无人机能够快速且敏捷地穿越移动且倾斜的狭窄间隙。该方法结合了自适应课程强化学习(ACRL)和在线推力更新(OTU),通过模拟训练后能够实现无需微调的零样本转移到现实世界的四旋翼无人机上。
为具有安全意识的四旋翼飞行器学习实时动态响应式间隙穿越策略
作者提出端到端的基于强化学习的狭缝穿越策略,和现有轨迹优化方法及强化学习方法相比,本文策略在实时动态响应、敏捷性、耗时和泛化方面的性能更优。
通过强化学习算法增强蝴蝶状扑翼飞行器的升力
通过强化学习-PPO算法提升并打造足以让蝶形FWV不借助额外辅助或气流起飞的升力,并利用NOKOV度量动作捕捉系统监测到上挥阶段升力峰值与前后翼开闭以及柔性变形有直接关系,而这些发现用传统的空气动力学方法并不容易预测或发现。
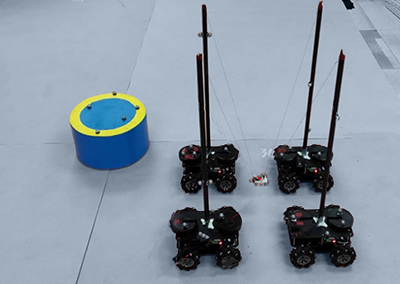
多智能体系统实现无直接通信协同
本文提出了一种新的框架——基于分层共识的多智能体强化学习,该框架通过对比学习构建全局共识,使智能体在没有直接通信的情况下实现协作行为。
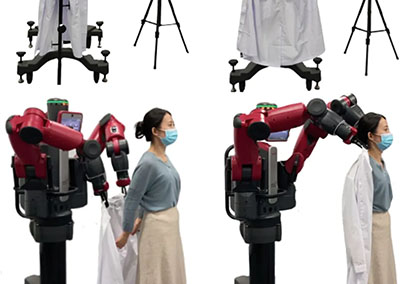
人工智能如何实现机器人辅助穿衣?吉林大学高一星团队ICRA2023发表研究新进展
来自吉林大学人工智能学院的副研究员高一星,在机器人领域顶级国际会议ICRA 2023中发表了机器人辅助穿衣(Assistive Dressing)及衣物抓取的研究新进展。其中,NOKOV度量动作捕捉系统为研究提供了衣物抓取点实时位姿数据。
基于可穿戴运动传感器的机器人示教学习与泛化方法
本文提出了一种基于可穿戴惯性传感器的机器人示教学习和泛化的方法,利用NOKOV光学动作捕捉系统作为“金标准”,验证了自研的可穿戴惯性动作捕捉系统的精度。
一种双模式机器人辅助股骨干骨折钢板植入方法
本文结合起点确定算法、运动捕捉、深度学习和机器人技术,提出了一种双模式机器人辅助钢板植入方法。
多智能体强化学习平台:减小模拟到真实的差距
本文提出了无人机强化学习平台,通过NOKOV度量动作捕捉系统建立现实世界到仿真环境的映射,允许真实的无人机通过虚拟传感器与虚拟对象交互,使得策略网络可以使用虚拟代理进行训练,并无缝转移到真实的无人机上。
绳牵引并联机器人动态避障方法
哈尔滨工业大学(深圳)熊昊老师团队最新研究成果:提出了一种基于强化学习的避障控制器,在实验中使用NOKOV度量动作捕捉系统实时获取绳索、移动基座的位置,以及动态障碍物的位置和形状信息。
基于关系图深度强化学习的机器人多目标包围问题新算法——中科院自动化所蒲志强教授团队
中科院自动化所蒲志强教授团队,提出一种基于关系图的深度强化学习方法,应用于多目标避碰包围(MECA)问题,使用NOKOV度量动作捕捉系统获取多机器人位置信息,验证了方法的有效性和适应性。研究成果在2022年ICRA大会发表。
动作捕捉系统助力无人机着陆结构设计
中国石油大学(华东)研究团队基于Kresling折纸结构双稳态空间设计了一种无人机着陆系统结构,利用动捕技术对其进行动力学分析,为无人机着陆系统结构设计提供创新方法。
联系我们
如需更多应用、案例信息或产品报价,请致电 010-64922321,或在下方留言:
机器人/无人机
VR/AR/XR
运动康复
传媒娱乐
提交
北京度量科技有限公司(总部)
北京市朝阳区安慧里四区15号五矿大厦8层820室
info@nokov.com
010-64922321
提交成功!请您耐心等待!
欢迎关注公众号,获取更多信息
关闭







 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321