北京航空航天大学研究团队提出一种复杂障碍环境中基于在线规划的多无人机编队控制方法。相关研究论文“Time-Varying Formation Planning and Distributed Control for Multiple UAVs in Clutter Environment” 发表于中国科学院工程技术类一区期刊《lEEE Transactions on Industrial Electronics》。
NOKOV度量动作捕捉系统通过采集无人机上的反光标记点位置数据,为领导者无人机提供定位和环境障碍感知信息,从而实现在线轨迹规划和编队控制。
引用格式
Ze, K., Wang, W., Liu, K., & Lü, J. (2023). Time-Varying Formation Planning and Distributed Control for Multiple UAVs in Clutter Environment. IEEE Transactions on Industrial Electronics. https://doi.org/10.1109/TIE.2023.3335448
研究背景
传统的多无人机编队控制方法大多采用集中式架构,由领导者无人机获取全局信息之后将参考信号发送给每一台无人机,对通信资源的要求较高且系统整体鲁棒性较差。相比之下,分布式编队控制成为近些年的研究热点。目前国内外关于复杂障碍环境中的多无人机编队控制研究仍然存在局限性,难以广泛应用。为克服现有技术的不足,北京航空航天大学研究团队提出一种基于在线规划的无人机编队控制方法。
本文贡献
提出一种全新的编队中心轨迹和编队尺寸在线规划算法,能够在提升轨迹光滑程度的同时提升编队控制的安全性。
基于完整的无人机非线性动力学模型,提供了一分布式编队控制方法,解决了复杂障碍环境中多无人机编队的实时避障问题,减轻了整个系统的通信负担,提高了编队控制的实用性。
提出了一种光滑的分布式参考信号观测器,与现有的分布式参考信号观测器相比避免了符号函数的使用,缓解由于观测器震颤而导致无人机控制不稳的问题。
实验过程
实验在室内环境中使用NOKOV度量动作捕捉系统对Crazyflie无人机进行定位,领导者无人机的规划和控制等行为使用计算机线程进行模拟,跟随者无人机的分布式观测器节点与控制节点也运行于上位计算机中,分布式通信网络使用ROS系统模拟实现,模拟分布式通信网络拓扑如下图所示。上位计算机与无人机之间通过Crazyradio进行通信。
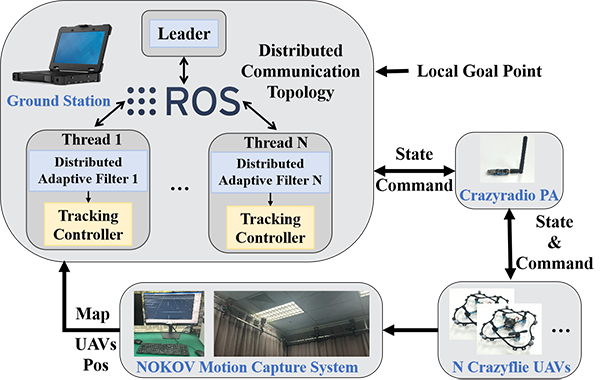
实验系统
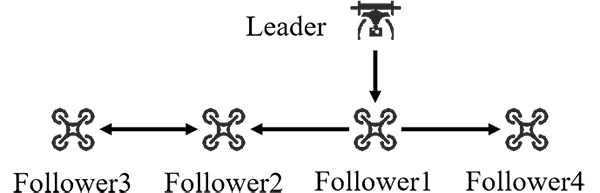
实验的有向拓扑图

障碍环境中无人机编队飞行轨迹
实验场景在 3×3×3 m³ 布满障碍物的环境中设置多个局部目标点和全局目标点。
结果表明,无人机群在保持多边形编队的同时成功避障,编队跟踪误差收敛至零附近,控制输入(推力和力矩)稳定,验证了轨迹规划的平滑性、实时性及分布式控制的有效性。
NOKOV度量动作捕捉系统为实验中的领导者无人机提供定位数据,使其能够获取自身位置以及周围环境中障碍物的信息,实现编队任务的同时避免了与环境中的障碍物发生碰撞。
 北京市朝阳区安慧里四区15号五矿大厦8层820室
 info@nokov.com
 010-64922321